拂去幻影:面向消隐动态内容的高斯分配 Dusting the Phantom: Gaussian Allocation for Fading Dynamic Content
用种子注入与时序偏置重定位,拯救4D高斯重建中消失的快速小物体
前置知识
3D Gaussian Splatting(3DGS)
一种显式三维场景表示:场景由数万个带位置、各向异性协方差(椭球)、不透明度和球谐颜色属性的3D高斯基元组成,渲染时通过可微光栅化按深度排序混合,实现实时高质量新视角合成。训练通过光度损失反向传播优化各属性,并配合克隆/分裂的致密化与剪枝机制来自适应调整基元的数量与分布。
本文的全部讨论都建立在3DGS基元及其密度控制机制之上,理解基元如何被『分配』是读懂全文的前提。
FreeTimeGS(自由时空高斯)
本文的基线4D表示:每个高斯除标准3DGS属性外,还带有空间中心 $\mu_x$、时间中心 $\mu_t$、持续时间 $d$ 和速度 $v$。位置随时间线性运动 $\mu_x(t)=\mu_x+v(t-\mu_t)$,时间不透明度为 $\sigma(t)=\exp(-\tfrac{1}{2}((t-\mu_t)/d)^2)$,使基元可在任意时间、任意地点出现并拥有灵活寿命。
论文的两个策略直接嵌入FreeTimeGS框架,注入和重定位操作的都是这种带时间参数的基元,所有公式都围绕 $\mu_x,\mu_t,d,v$ 展开。
致密化与重定位(Densification & Relocation)
3DGS控制基元分布的两种机制。致密化依据位置梯度克隆或分裂现有高斯,增加表达能力;重定位(如3DGS-MCMC)回收贡献低(低不透明度)的高斯,把它们搬到高采样分数区域,保持总预算不变。关键共同点:两者都依赖现有高斯集合来决定新基元的位置。
作者指出这两种机制在表示薄弱的区域会陷入死锁——没有高斯的区域永远得不到新支撑,这正是本文要解决的分配问题。
多视图射线求交
给定标定好的相机,2D像素可反投影为一条视线射线 $r(\lambda)=o+\lambda d$($o$ 为相机中心)。同一物点在不同视图产生的射线应空间相交;对两条射线求最近点对并取中点,即可三角化出3D位置,射线间最小距离 $\delta$ 衡量几何一致性的好坏。
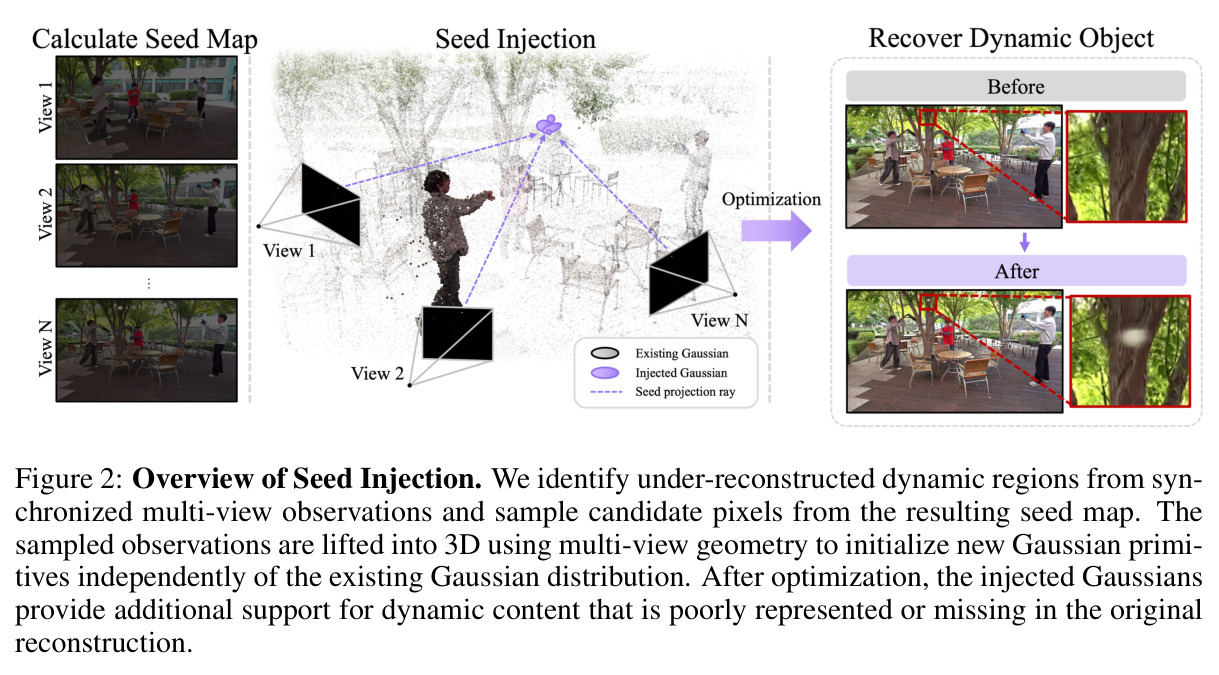
Seed Injection 完全依靠多视图射线求交把观测像素抬升为3D种子,是论文『无中生有』初始化新高斯的核心几何工具。
重建误差图与动态掩码
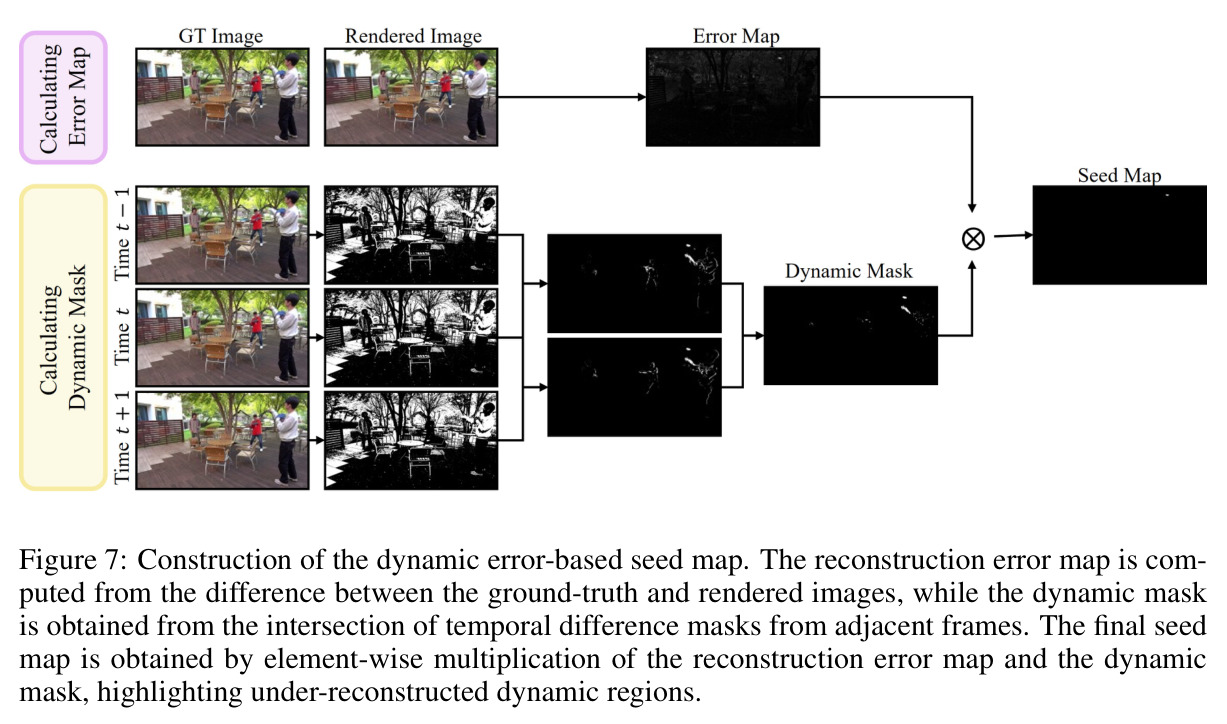
重建误差图 $E=|I-\hat{I}|$ 逐像素衡量渲染图与真值的差距,用于定位欠重建区域;动态掩码 $D$ 由当前帧与前后相邻帧的灰度差超过阈值 $\tau$ 的像素取交集得到,标记真正时变的区域。二者逐像素相乘得到只响应『动态且重建差』区域的种子图。
种子图决定了新高斯往哪里注入,它把静态区域的重建误差过滤掉,是区分『动态失败』与普通误差的关键信号。
研究动机
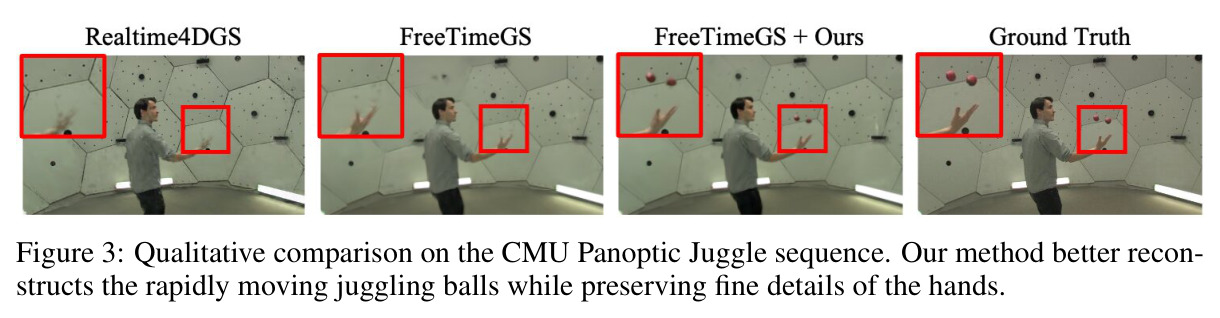
4D高斯泼溅让实时体视频越来越可行,但在高动态内容上仍会系统性失败:小而快的物体(棒球、杂耍球)可能从重建中完全消失(论文图1a),快运动区域的精细纹理(手套、球棒)严重丢失(图1b)。直觉的补救是训练更久或增加基元数量,但作者在自建 Baseball 序列上做了对照实验:把高斯数量翻倍到300万、训练迭代翻倍到20万,FreeTimeGS 依然无法恢复那颗快速飞行的棒球,而本文方法用原预算150万高斯、10万迭代就能恢复。这说明问题不在表示容量,而在分配——现有的致密化和重定位都从当前高斯集合出发决定新增位置,一个几乎没有高斯支撑的区域永远不会被选中,新基元无法『无中生有』。此外,重定位分数通常跨时间戳聚合,『什么时刻最需要容量』的信息被丢弃了。
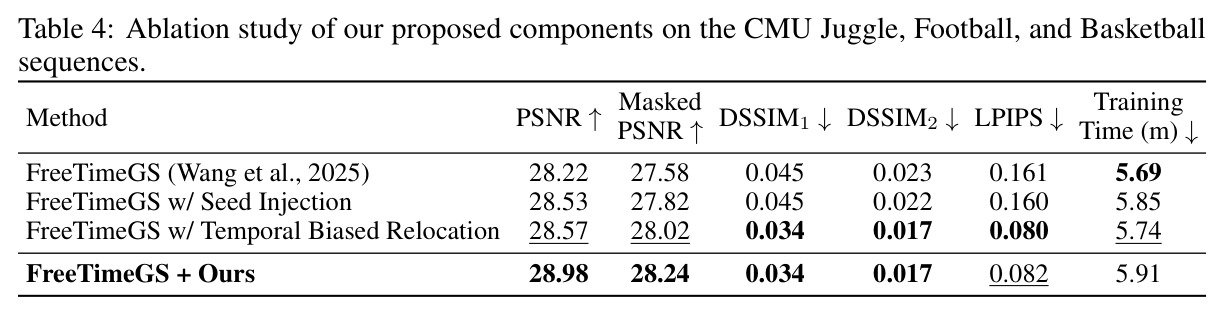
本文的目标是在不修改底层4D表示、保持固定高斯预算(N3DV 与 CMU Panoptic 用50万、Custom 用150万基元)的前提下,让动态高斯重建恢复两类失败内容:完全消失的小型快速物体,以及高动态区域的精细外观细节。可量化的目标是:在 N3DV、CMU Panoptic 和自建 Custom 三个数据集上全面超越 FreeTimeGS 基线,尤其是动态区域的掩码 PSNR(如 CMU Panoptic 上从26.68提升到27.28),同时几乎不增加训练开销——消融实验显示训练时间仅从5.69分钟增至5.91分钟。整体上,作者希望把『高斯分配』拆解为空间和时间两个正交子问题分别求解,并以即插即用的方式适配现有框架。
与已有工作不同的是,已有工作把重建失败归因于表示能力或大位移运动:SPIN-4DGS 用显式时空位置预测属性来对抗大位移,LPM 靠外部特征匹配模型在3D中定位误差区域,SpaceTimeGS 需要当前高斯提供粗深度先验做引导采样——它们都仍在不同程度上依赖现有表示或外部模型。本文的独特切入是提出『分配视角』:失败源于容量被放错了时空位置。Seed Injection 完全绕开现有高斯分布,直接用同步多视图观测的几何一致性抬升生成新支撑;Temporal Biased Relocation 则指出被忽视的另一半问题——重定位的时间目的地,把逐时间戳的优化信号保留下来指导放置。空间起点的独立性与时间目的地的精度,是两条此前被忽略的正交轴。
核心方法
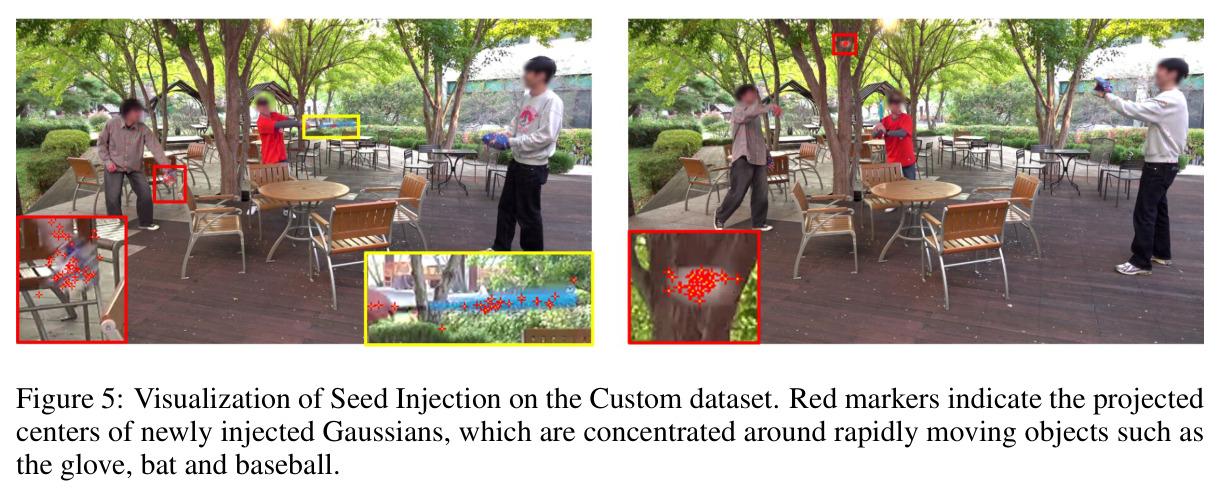
可以把固定预算的高斯想象成一支固定人数的施工队:重定位相当于把闲置工人调往『订单』最多的工地,但如果某个工地(快速小物体)从没有一个工人去过,它就永远不会出现在订单统计里。Seed Injection 相当于从航拍照片里直接发现被遗漏的工地并空降新工人——不依赖现有队伍的分布。技术路线上,方法以 FreeTimeGS 为基线,包含两个即插即用策略:其一,训练到中点后,用『动态掩码 × 重建误差』构造种子图,从 $C=8$ 个同步相机各采样 $N_{seed}=48$ 个候选像素,经射线求交抬升为每帧最多 $N_{max}=256$ 个3D种子,把低不透明度的高斯重新初始化到种子位置,保持总预算不变;其二,重定位时不再无视时间维度,而是按目标高斯在各时间戳的位置梯度幅值构造分布 $P_g(t)$,采样 relocation 时刻 $t^*$,把新基元放到 $(\hat{\mu}_x,\hat{\mu}_t)=(\mu_x+v(t^*-\mu_t),\,t^*)$。两个策略都不改表示本身,只改变容量在时空中的落点。
核心创新是『分配视角』下的两个互补机制。第一,Seed Injection 解决空间起点的独立性问题:现有致密化(克隆/分裂)和重定位都以现有高斯为源,表示薄弱区域陷入『没有支撑就得不到新支撑』的死锁;本文改为从观测本身出发,利用同步多视图的几何一致性(跨视图射线对最近距离 $\delta$ 排序、取中点三角化)直接在3D中生成新基元,与当前高斯分布完全解耦。第二,Temporal Biased Relocation 解决时间目的地问题:FreeTimeGS 的重定位分数 $s=\lambda_g\nabla_g+\lambda_o\sigma$ 把各时间戳信息聚合掉,只回答『哪个高斯需要增援』;本文保留时间分辨率,用逐时间戳的平均2D位置梯度幅值归一化成分布 $P_g(t)=\|\nabla_{g,t}\|_2/\sum_{u\in T_g}\|\nabla_{g,u}\|_2$ 并从中采样,让基元落在最需要它的时刻和轨迹位置 $\hat{\mu}_x=\mu_x+v(t^*-\mu_t)$ 上。与已有方法的本质区别:前人只决定『从哪拿、给谁』,本文同时决定『放在哪、放在何时』。
方法步骤详情
完整流程分四步。第一步,正常训练 FreeTimeGS 至中点,此时重建误差已能可靠指示欠重建区域。第二步,用固定模型快照为所有训练帧缓存种子:对每个视图 $v$、时刻 $t$ 计算误差图 $E_{v,t}=|I_{v,t}-\hat{I}_{v,t}|_1$ 与动态掩码(当前帧与前后帧灰度差大于 $\tau=20$ 的像素取交集得 $D_{v,t}$),相乘得种子图 $M_{v,t}=D_{v,t}E_{v,t}$;从中采样 $N_{seed}=48$ 像素/视图,选 $C=8$ 个同步视图反投影成射线,对所有跨视图射线对求最近点并保留正深度且距离足够近的对,每条射线取最近有效伙伴,3D种子取中点 $x_{seed}=\frac{1}{2}(q^v+q^{v'})$,按 $\delta$ 升序每帧最多保留 $N_{max}=256$ 个。第三步,暂停重定位并逐帧注入:把可用低不透明度高斯重新初始化到种子处,尺度按估计深度处的像素足迹各向同性初始化,速度用下一帧最近种子的位移粗略初始化,不透明度0.05、时长0.03,每帧做10次优化迭代(计入总预算)。第四步,保持重定位禁用额外 $10\times N_{frames}$ 次迭代让注入基元稳定,然后恢复原调度。TBR 则在每次重定位时执行:先按原策略选捐赠与目标高斯 $g$,检索其在各观测时间戳的平均梯度幅值并归一化为 $P_g(t)$,采样 $t^*\sim P_g(t)$,设 $\hat{\mu}_t=t^*$、$\hat{\mu}_x=\mu_x+v(t^*-\mu_t)$,用支撑半径 $r=d\sqrt{2\ln 10}$ 计算新时长 $\hat{d}$,其余参数沿用 FreeTimeGS 方案。
技术新颖性
技术新颖性有三点。其一,『无中生有』的初始化:误差驱动致密化(Rota Bulò et al., 2024)仍从现有基元分裂,LPM 依赖外部特征匹配模型,SpaceTimeGS 需要当前高斯提供深度先验,而本文只用相机参数和多视图射线几何,不需要任何学习出来的对应关系,就能在缺乏支撑的新区域生成新基元。其二,重定位的时间目的地首次被显式建模:此前的动态密度控制(如 SharpTimeGS 的寿命调制、TRIGS 等)用时间线索选择『哪个基元』被回收,但放置时刻是盲的;本文把逐时间戳的梯度信号保留成概率分布并采样,答案从『给谁』扩展到『何时何地』。其三,整个框架不改表示、不增预算、即插即用,在 FreeTimeGS 上只带来约0.22分钟(5.69→5.91分钟)的训练开销,说明收益来自分配效率而非额外算力;与 SPIN-4DGS 等修改表示抗大位移的路线正交,可组合使用。
实验结果
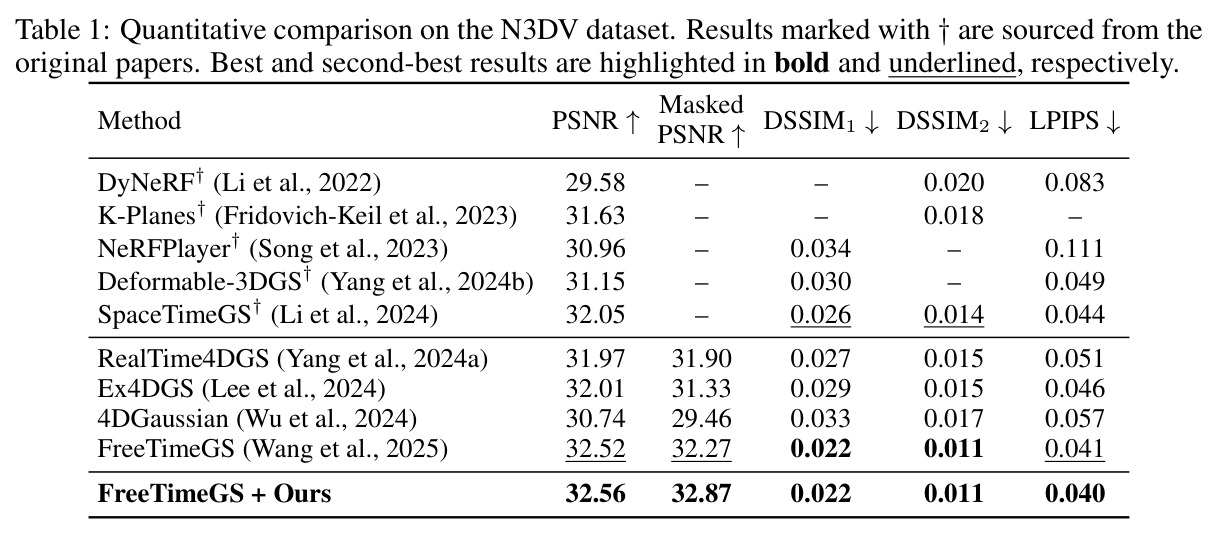
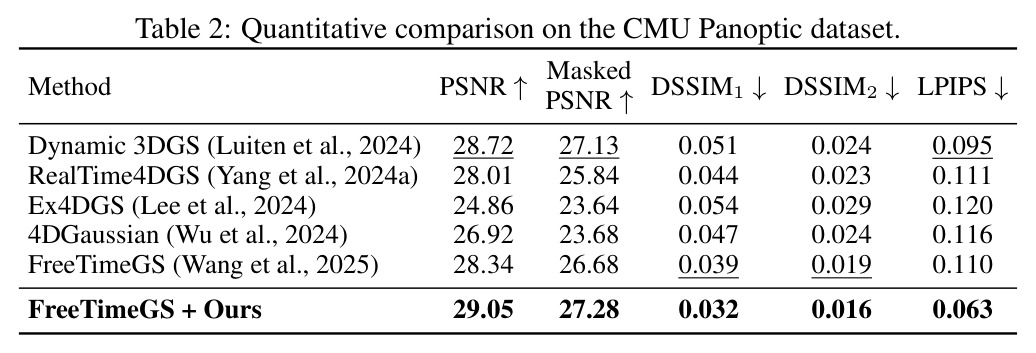
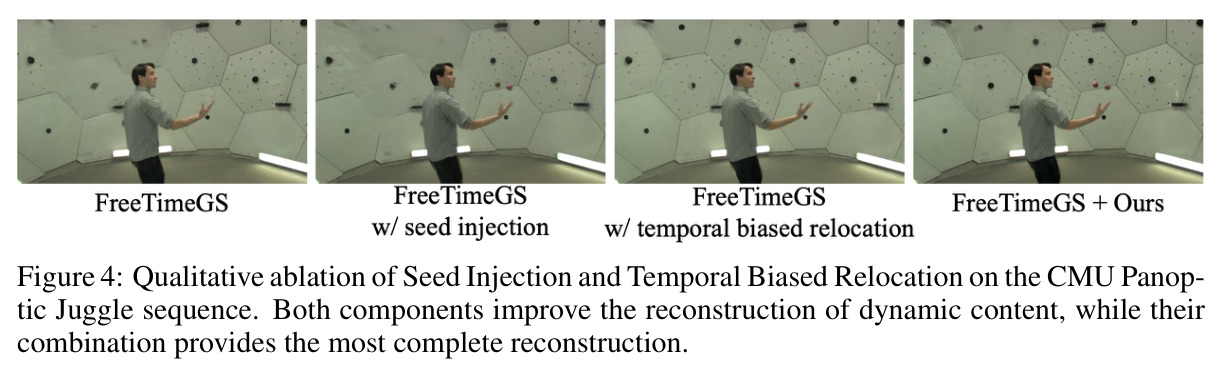
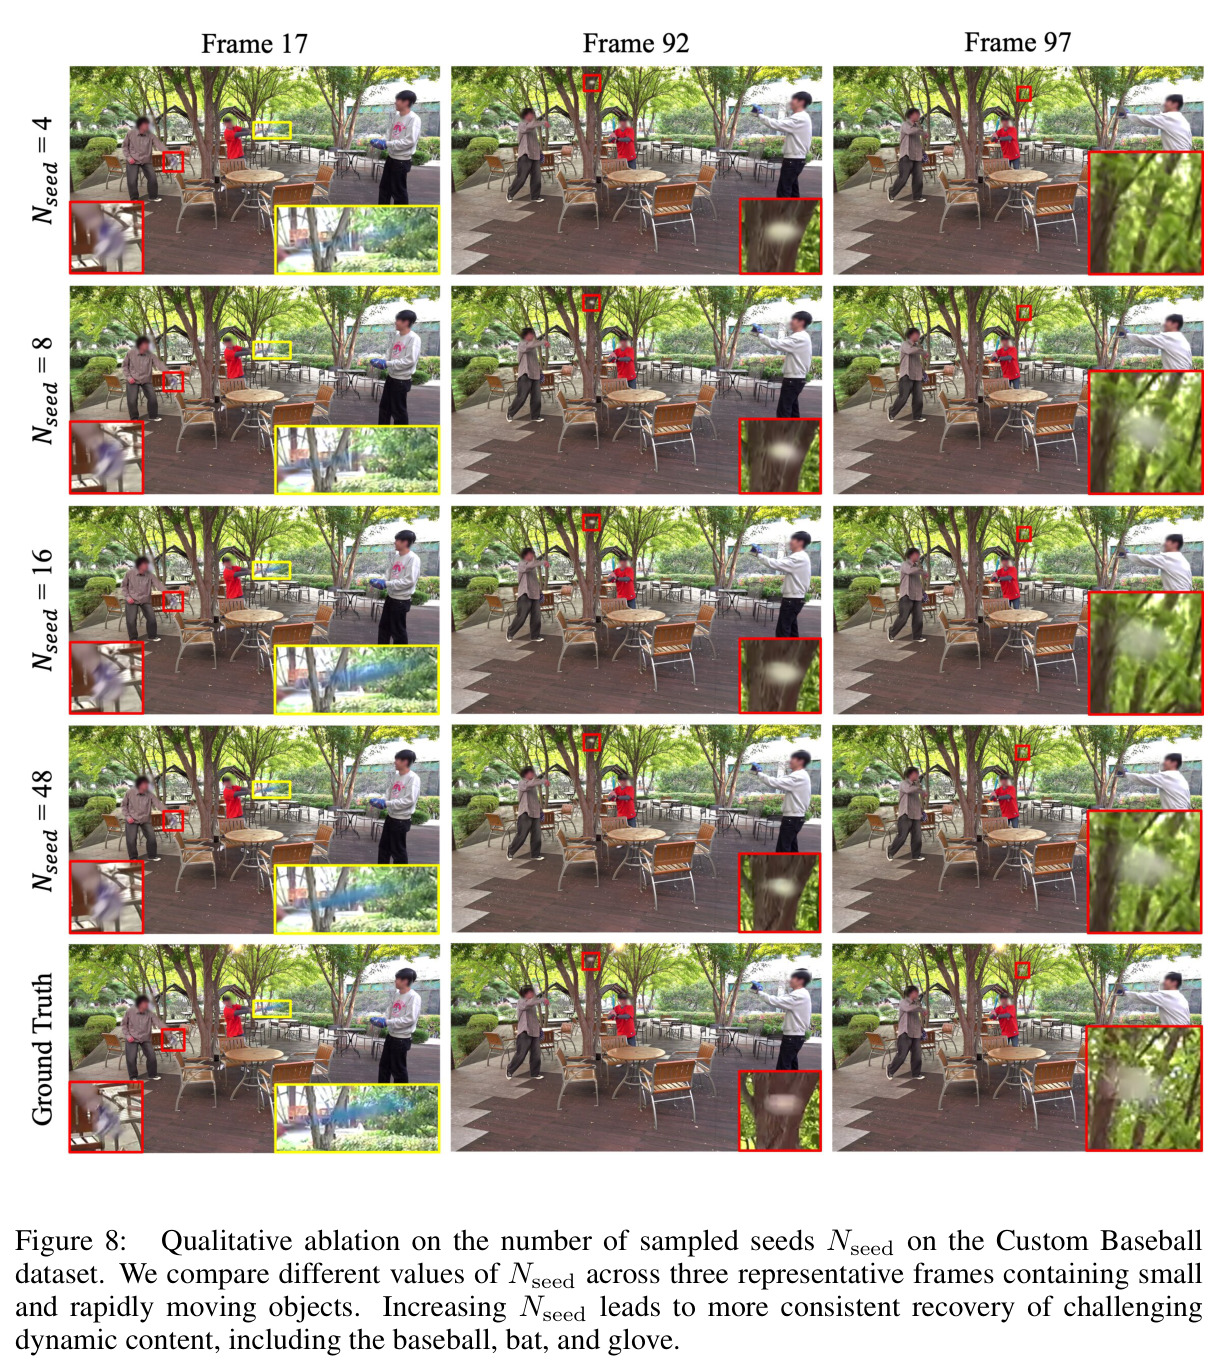
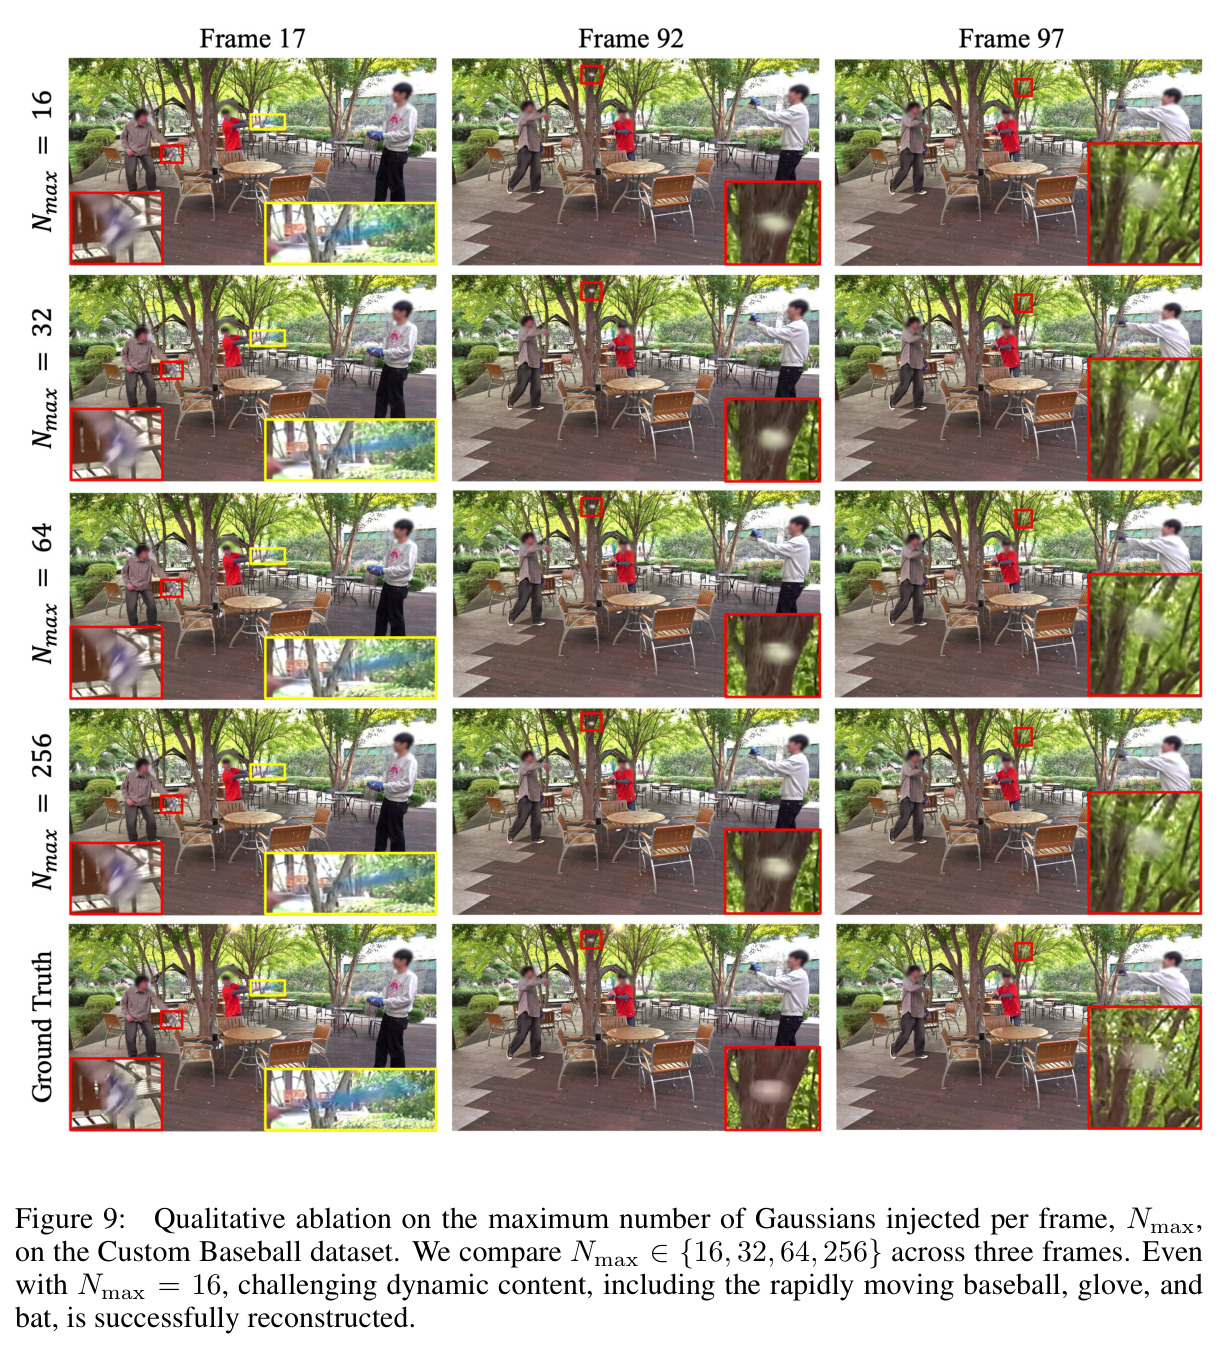
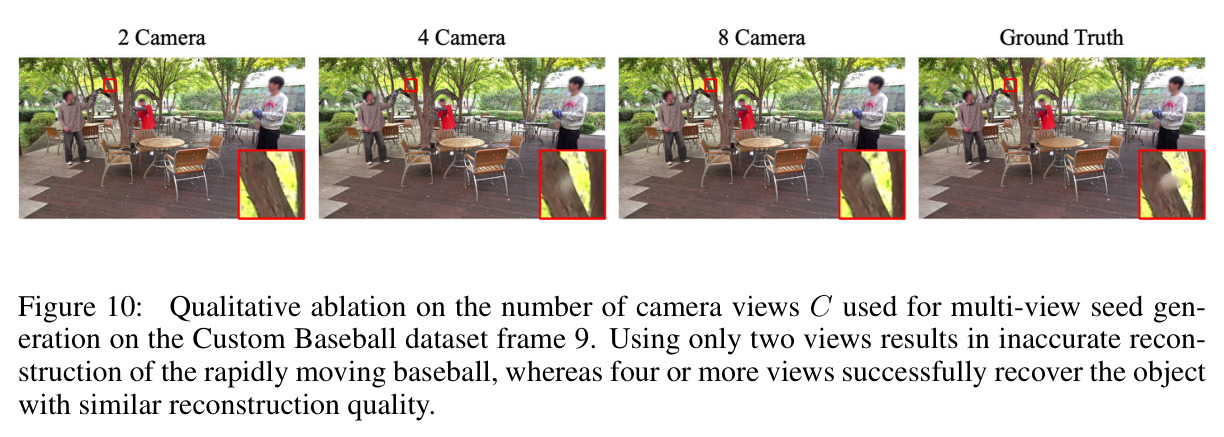
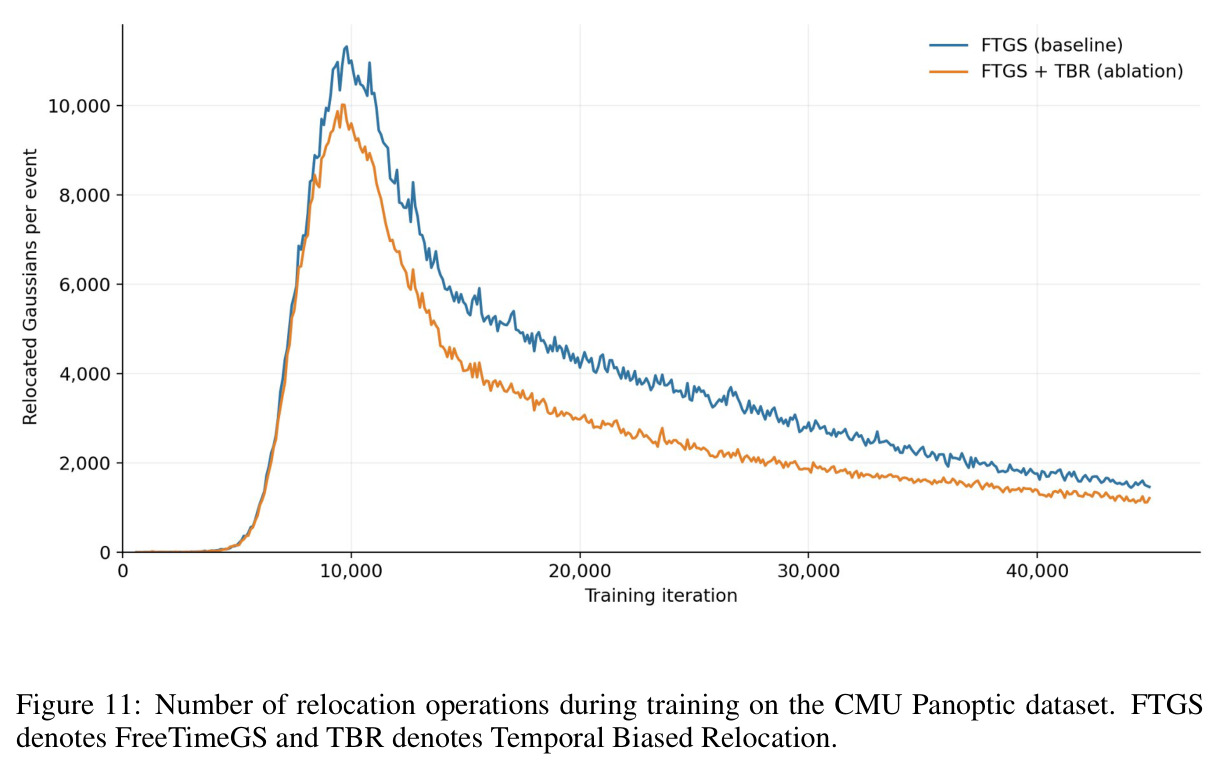
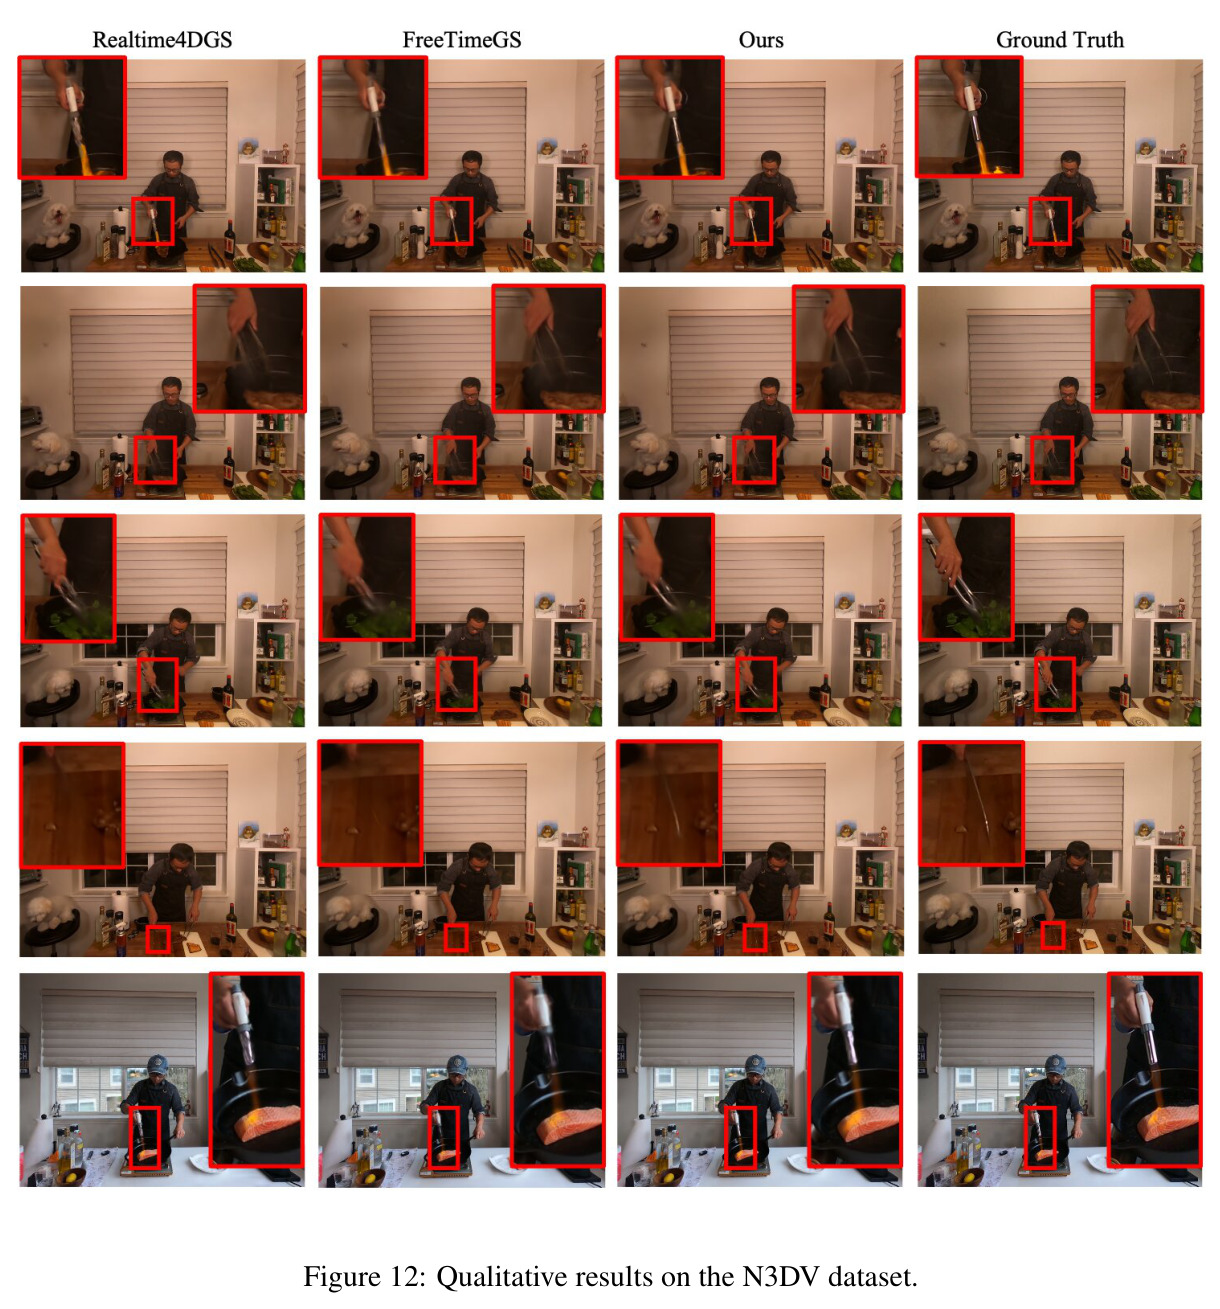
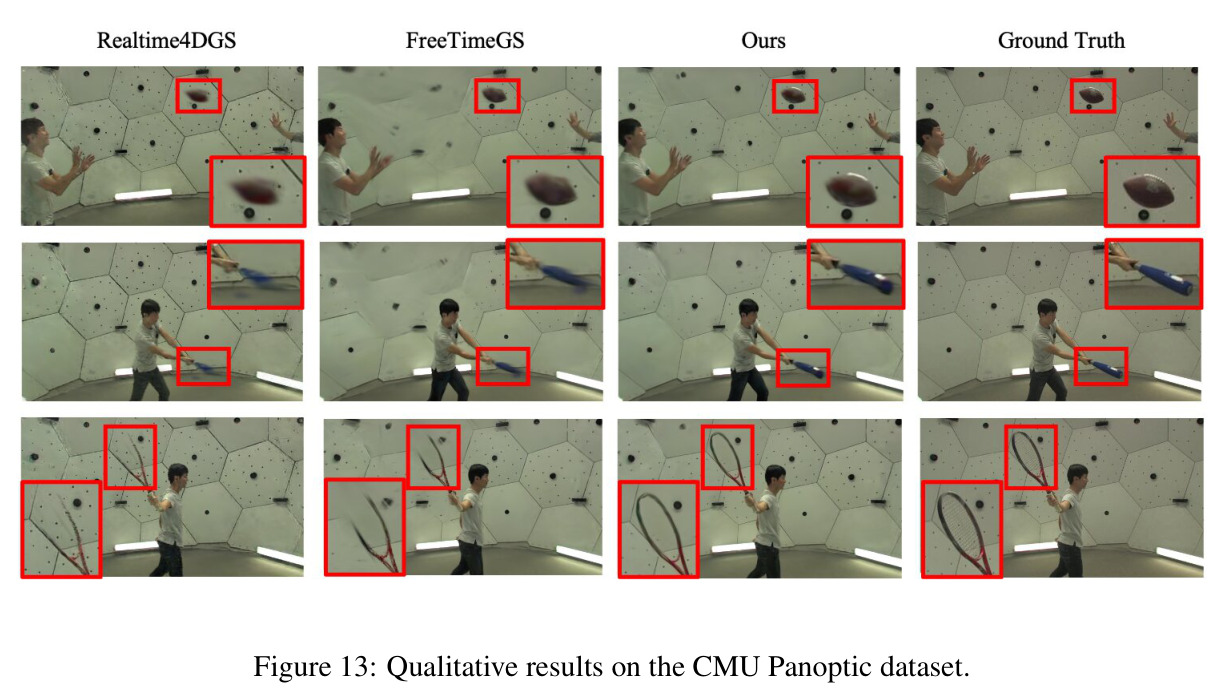
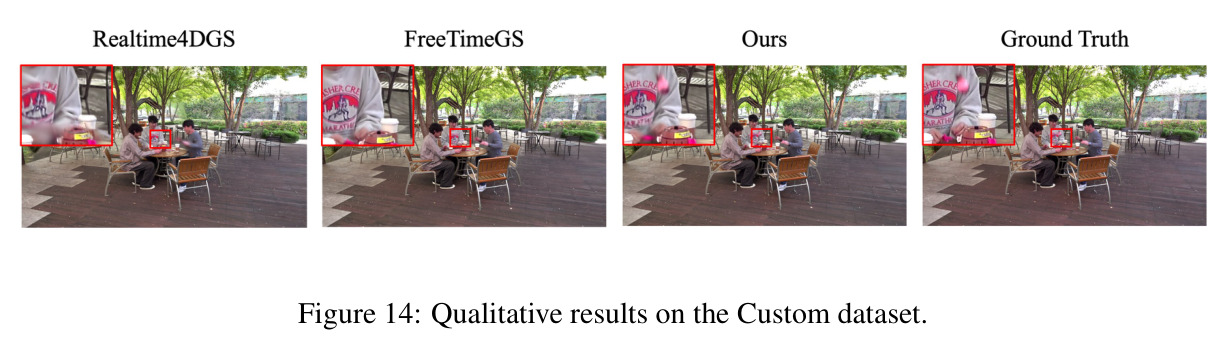
三个数据集上收益集中在动态区域。N3DV(动态较温和):总体 PSNR 从32.52到32.56,掩码 PSNR 从32.27提升到32.87(+0.60),DSSIM1 从0.041微降至0.040,LPIPS 持平0.011——总体指标几乎不变但动态区域明显变好。CMU Panoptic(强人物动态,含杂耍球等小快物体):PSNR 从28.34到29.05(+0.71),掩码 PSNR 从26.68到27.28,DSSIM2 从0.039到0.032,LPIPS 从0.019到0.016,DSSIM1 从0.110大幅降到0.063(降低约43%);定性上成功恢复基线中消失的杂耍球并保住快速运动的手部细节。自建 Custom(Baseball/Break,室外小快物体):PSNR 20.84→20.98,掩码 PSNR 27.37→27.47,DSSIM1 0.170→0.160,恢复了基线中完全消失的棒球和海盗轮盘。组件消融(CMU 三个高动态序列平均):单独 Seed Injection 把 PSNR 从28.22提到28.53(主要救回消失物体),单独 TBR 提到28.57 且 LPIPS 从0.023降到0.017,两者结合达28.98、掩码 PSNR 28.24,训练时间仅从5.69增至5.91分钟。最有说服力的对照(图6):高斯翻倍至300万、迭代翻倍至20万,基线仍无法恢复棒球,本文用1.5M/100K即可——失败源于分配而非容量。超参消融:$N_{max}$ 从16到256结果几乎不变(鲁棒),$N_{seed}=16$ 通常够用、取48更稳,视图数 $C=4$ 已足够、取8更稳;TBR 还使整个训练期的重定位次数持续低于基线(图11),说明放置更一次到位。
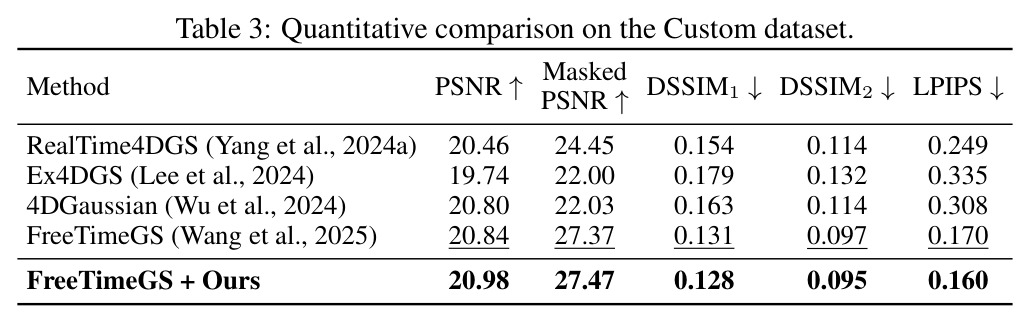
查看结构化数据
| 任务 | 指标 | 本文 | 基线 | 提升 |
|---|---|---|---|---|
| N3DV 动态场景新视角合成 | 掩码 PSNR (dB) | 32.87 | FreeTimeGS 32.27 | +0.60 |
| CMU Panoptic 动态场景新视角合成 | PSNR (dB) | 29.05 | FreeTimeGS 28.34 | +0.71 |
| CMU Panoptic 动态区域感知质量 | DSSIM1(越低越好) | 0.063 | FreeTimeGS 0.110 | 降低约43% |
| Custom (Baseball/Break) 室外小快物体 | PSNR (dB) | 20.98 | FreeTimeGS 20.84 | +0.14 |
| CMU 三序列组件消融(质量/成本) | PSNR (dB) / 训练时间 | 28.98 / 5.91 min | FreeTimeGS 28.22 / 5.69 min | +0.76 dB,仅增加 0.22 min |
局限与改进
作者承认的局限:Seed Injection 依赖相邻帧差分来发现动态区域,若快速物体的外观与周围环境相似(时间差分弱),即使运动剧烈也检测不到,注入会失效;且只在多视图数据集上验证,更多样的高动态数据集有待补充。我补充几点观察:其一,方法强依赖同步多视图设置——消融显示 $C=2$ 时射线候选太少、重建不准,单目或少目动态重建无法直接套用,论文未讨论该场景的替代方案;其二,Custom 数据集的评测掩码由 SAM3 加上注入本身使用的动态掩码共同生成,评测协议与方法的输入信号存在一定程度的自我循环,掩码指标可能被略微高估;其三,注入消耗的正是重定位要回收的低不透明度基元,在总预算固定时二者存在资源竞争,若场景真的整体容量不足,方法无法弥补——图6只证明了这个失败案例不是容量问题,不能推广为『容量从来不是问题』;其四,N3DV 上总体 PSNR 仅提升0.04,收益几乎全部兑现在掩码指标上,对静态内容占主导的场景价值有限。
独立分析的弱点
独立分析四个弱点。第一,动态检测信号脆弱:帧间灰度差分阈值 $\tau=20$ 是手工设定的,运动模糊、曝光变化、阴影都会污染掩码,低对比度快速物体(白色棒球飞过浅色看台)直接漏检——改进方向是引入视频分割基础模型(论文评测已用 SAM3,说明工具可得)或光流幅值作为更鲁棒的动态先验,替换硬阈值差分。第二,射线求交的几何假设敏感:镜头畸变残差、多相机时间同步误差会让跨视图射线对距离 $\delta$ 系统性偏大,导致种子位置偏移甚至被过滤——可用以射线束为单位的鲁棒估计,或引入单目深度网络提供深度先验做加权三角化。第三,两阶段训练的工程复杂度:训练中点暂停、为全部帧缓存种子、冻结重定位 $10\times N_{frames}$ 步,这套流程与流式/在线重建天然冲突,直播类自由视点应用难以直接使用——可探索增量式、滑窗式的注入调度。第四,注入与重定位的基元竞争未被量化:论文没有分析静态区域因低不透明度基元被抽走是否退化,CMU Panoptic 总体 PSNR 提升可能部分掩盖了局部此消彼长——可按误差图动态划分注入与重定位的预算配额。
未来方向
作者明确提出的方向:替换简单的帧差分动态判据,以检测外观与背景相似的高速物体;在更多样、更高动态的数据集上继续验证。基于本文成果可延伸的方向:其一,把种子图的动态信号升级为学习式运动先验(光流、视频分割、事件相机),让『幻影探测』不再依赖外观变化;其二,把两个策略移植到其他4D表示(4DGaussian、RealTime4DGS、SpaceTimeGS)验证与表示解耦的普适性——论文只在 FreeTimeGS 上验证,而方法理论上不依赖具体表示形式;其三,把时间偏置思想从重定位扩展到初始化与致密化全流程,形成统一的时空分配理论;其四,自适应预算分配:目前总预算固定,若让种子需求驱动预算在时间片段之间再平衡(动态剧烈的时段多分配),可能进一步收益;其五,与 FreeTimeGS++ 的初始化稳定化、SPIN-4DGS 的大位移处理组合,多个正交改进有望叠加。这些方向都不需要改动本文的核心观测机制,工程门槛不高。
复现评估
复现评估:论文未明确给出开源代码链接,仅有项目页『Dusting the Phantom』,这是复现的最大障碍。数据方面,N3DV(Neural 3D Video)与 CMU Panoptic 公开可得且协议清晰(N3DV 下采样2倍、camera 0 测试;Panoptic 640×360、cameras 0/10/15/30 测试),但自建 Custom 数据集(Baseball/Break,23相机采集)大概率不公开,恢复消失棒球这一最亮眼的定性证据需要自行搭建多相机场景验证。算力非常友好:单张 RTX 4090 24GB 即可完成全部实验,CMU Panoptic 单序列含两策略的训练仅约5.91分钟(50K迭代、50万高斯),N3DV 30K、Custom 100K 迭代。实现细节披露充分:附录 A.2 给出种子图构造($\tau=20$)、算法1/2伪代码,A.3 给出全部超参($C=8$、$N_{seed}=48$、$N_{max}=256$、初始不透明度0.05、时长0.03)。若基于可获取的 FreeTimeGS 复现实现,总体复现难度中等,主要工作量在多视图射线求交和两阶段训练调度上。
论文图表
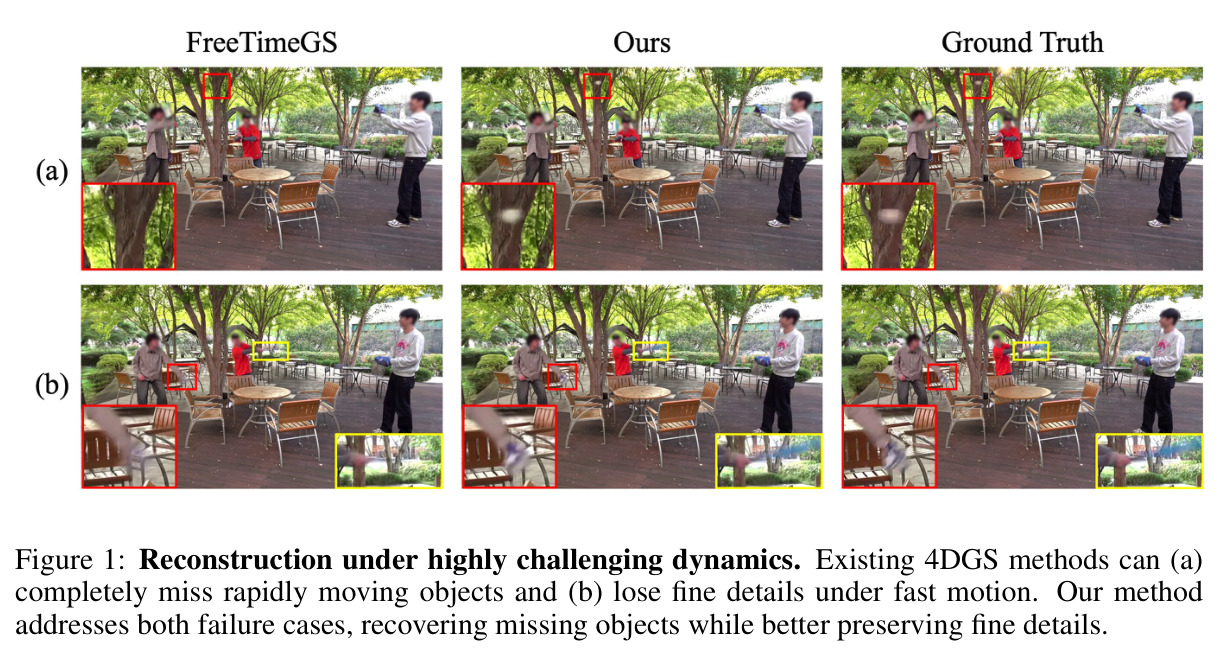
在自建 Baseball 序列上对比 FreeTimeGS 与本文方法:(a) 快速飞行的棒球在基线重建中完全消失,本文方法成功恢复;(b) 快速运动下手套、球棒的精细纹理在基线中糊掉,本文方法保留得更好。
这是全文问题陈述的直观证据,一眼看清两类失败模式(物体消失、细节丢失)以及方法能带来的差异,适合作为论文的『电梯图』。
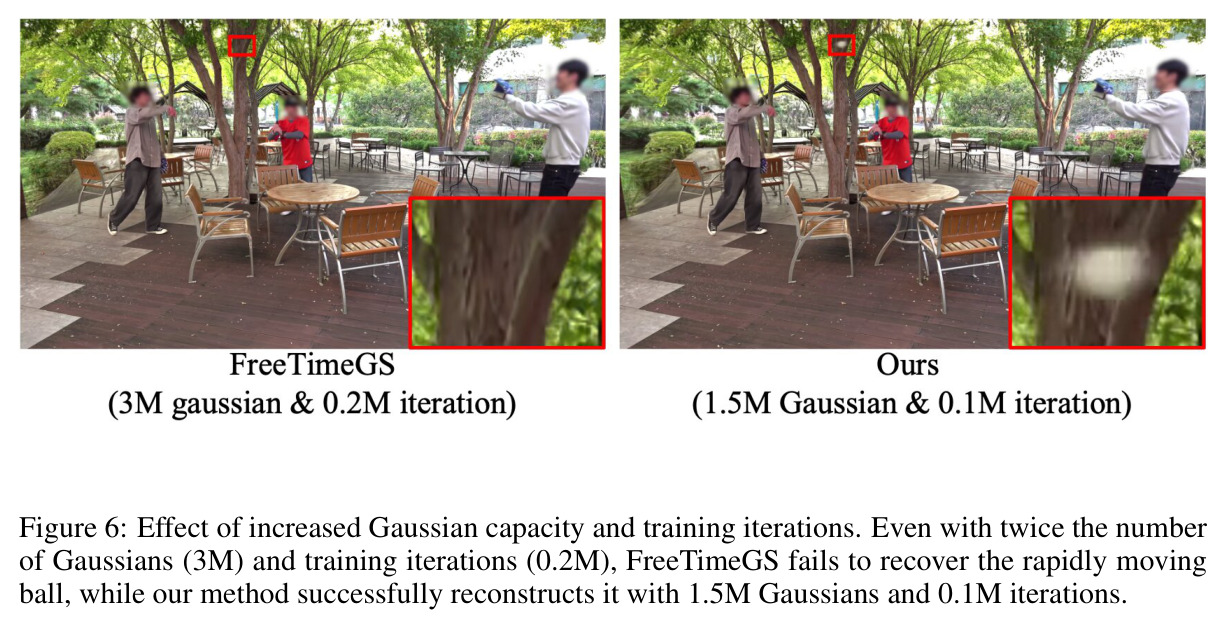
容量对照实验:FreeTimeGS 即使把高斯加倍到300万、迭代加倍到20万(0.2M),仍无法恢复快速移动的棒球;本文方法用原预算150万高斯、10万迭代即可成功重建。
全文论点的决定性证据——证明失败源于分配而非容量,直接支撑『分配视角』这一核心主张。