BRACE:力与地形感知的仿人机器人全身参考自适应跟踪 BRACE: Adapting Whole-Body References for Force and Terrain Aware Humanoid Motion Tracking
把地形与六维力旋量修正折叠进参考轨迹,单一本体感知学生策略实现人形全身力控跟踪
前置知识
全身跟踪 (Whole-Body Tracking, WBT)
把动捕重定向得到的全身参考轨迹交给强化学习策略逐帧复现的范式:策略每步观察本体状态(关节角、关节速度、基座角速度、重力方向)与参考目标,输出全部关节的位置目标。代表工作有 DeepMimic、SONIC、BeyondMimic 等,已成为人形机器人遥操作和数据采集的标准接口。
BRACE 本质上是一个全身跟踪器,理解该范式的输入输出与奖励设计,才能看懂它在『跟踪』之外叠加了什么能力。
力旋量 (Wrench) 与雅可比映射
力旋量 $w=[F,\tau]$ 是三维力与三维力矩的六维组合。机器人学中雅可比 $J$ 把关节速度映射到末端速度,其转置 $J^\top$ 把末端力旋量映射回关节力矩。BRACE 用 $\|J_p^\top F + J_r^\top M\| \le \gamma\tau_i^{budget}$ 把手部力/力矩统一折算成手臂关节的努力消耗,以此定义哪些力旋量可行。
论文的可行性限幅、Teacher-E 与 Teacher-C 的负载上限都建立在这条关节力矩预算之上。
特权学习与教师-学生蒸馏
训练时给教师策略一些部署时拿不到的特权信息(高度图、真实施加的外力、表面法向等),用 PPO 配非对称 critic 训出高性能教师;再把教师行为蒸馏进只能依赖本体感知的学生。学生通常带一个辅助估计头在训练中回归特权状态,部署时丢弃该头。
BRACE 的双特权教师(施力/抗力)加流匹配学生正是这一范式向多教师的扩展。
DAgger 数据集聚合
一种在线模仿学习算法:学生在教师监督下自己滚动执行策略,把教师在学生访问到的状态上的动作标签收进数据集,反复迭代。它修正了普通行为克隆的分布偏移问题——学生一旦进入教师数据没覆盖的状态就会越错越远。
BRACE 用 DAgger 把两个特权教师蒸馏进单一学生,并用模式标志 $\mu$ 控制切换与 regimes 切换过渡的覆盖。
流匹配 (Flow Matching)
一类生成模型:学习一个速度场把高斯噪声连续搬运到目标分布,训练目标是回归该速度场,推理时只做少量欧拉积分。相比 MSE 行为克隆会在多模态动作分布上取平均导致『平均动作』,流匹配能表达同一感知下多个合理动作的多模态分布。
施力与抗力在几乎相同的本体状态下需要截然不同的关节动作,正是多模态场景;BRACE 用流匹配网络做学生的动作基座。
研究动机
全身跟踪已成为操控人形机器人的标准接口:动捕或互联网视频提供参考轨迹,跟踪器负责复现,并被用作遥操作接口为下游策略采集演示。但这类参考是在平地、空手状态下录制的,既不包含机器人必须与环境交换的力,也不包含它所站的地形。对行走和手势类任务丢失这些信息影响不大;可对人形真正要做的工作——移动载荷、顶着闭门器阻力拉门、加工时扶稳工件——任务规格恰恰由力旋量 $w=[F,\tau]$ 以及质心和压力中心的偏移共同定义。遥操作场景下两个缺陷会叠加:操作员在平地采集棚里空手演示,机器人却要抱着箱子走上斜坡;推车上坡时,坡度同时改变了机器人要提供的力和为提供该力必须采取的前倾姿态,而重定向后的运动对这两者都一无所知。现有方法各解决一半:力控系统(UNIFP、FACET、FALCON、HAFO 等)只接受末端力加基座速度或阻抗参数,不给出全身稠密姿态;地形自适应跟踪器(Any2Track 等)把负载和推力当作要拒绝的扰动而非要执行的指令。此外没有任何数据集把重定向的人形运动与其执行地形配对,修正量无法直接监督学习。
本文的目标是BRACE 的目标是构建一个统一的全身跟踪器:操作员只需提供一段平地重定向参考 $x_{ref}$ 和每只手的六维力旋量指令 $w_{cmd}$,控制器就能在斜坡等非平地形上跟踪该参考,同时要么主动施加指令力旋量(力施加),要么在参考姿态不变的前提下抵抗外部负载(力补偿),且不依赖高度图或实测力——所有地形与负载信息从本体感知在线推断。量化目标上:在 Unitree G1 的 29 自由度、50Hz 控制频率下,补偿负载达到每手 20N、施力达到每手 3–9N、力矩上限 4N·m(受 G1 手臂物理极限约束);在平地与 4.6°–17.7° 斜坡、PHUMA 与 Bones-seed 留出测试集上,对比 SONIC、TWIST2、Any2Track、HEFT 四个最强基线,并支持真实的跨站点远程遥操作与 VLA 数据采集。
与已有工作不同的是,本文的独特切入点是『修正参考而不是修正控制器』。已有两条路都走不通:让策略靠辅助奖励自己发现姿态修正,会被轨迹跟踪奖励惩罚必要的姿态偏离,产生信号冲突;像力控系统那样改命令接口,则失去全身稠密参考这一遥操作标准。BRACE 指出指令力旋量与地形几何都会『与参考矛盾』,那就该在策略学习开始之前,用解析变换把两者的后果直接折叠进参考——地形一致性 $\mathcal{T}$ 把落足点和根高度抬到局部表面上,力旋量变换 $\mathcal{F}$ 把手部位移和质心支撑量闭式算出。这样强化学习只剩『跟踪几何上已适配、力矩上已限幅的目标』,冲突在源头被消除。这把 HEFT(准静态载荷扰动)和 Any2Track(未建模推力扰动)的『拒绝扰动』翻转为『执行指令』,也使 BRACE 成为首个同时施力、抗力并适应地形的全身跟踪器。
核心方法
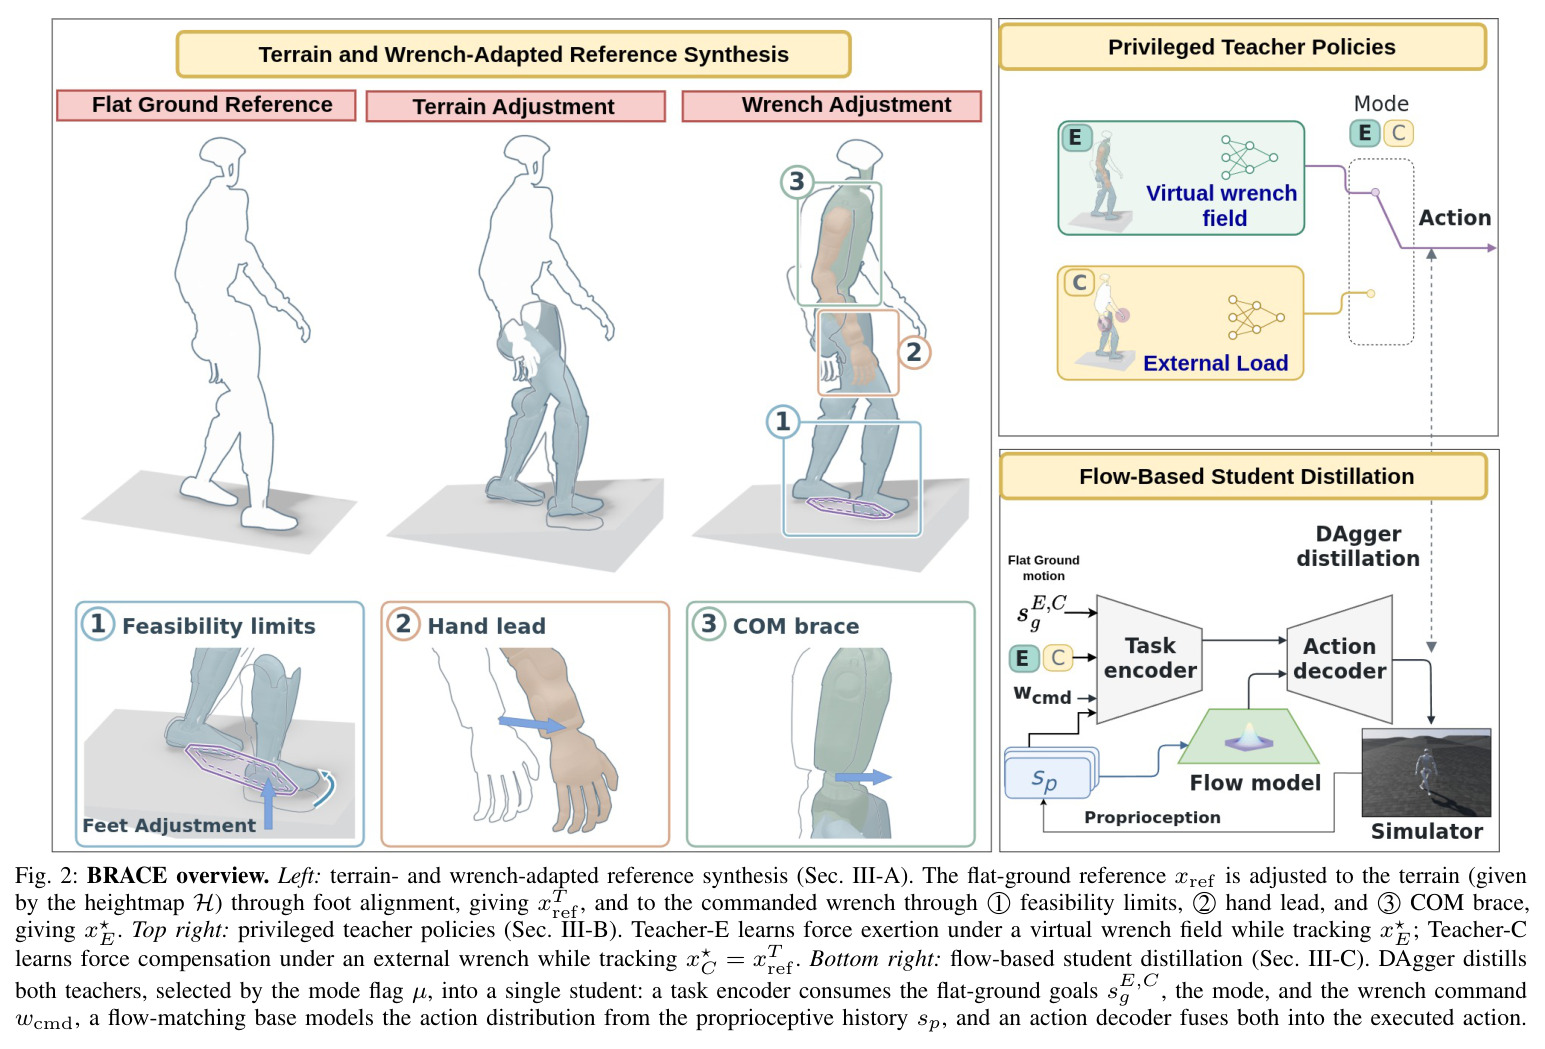
直觉上,BRACE 像一位拿到平地乐谱的舞者上台前先按舞台坡度改谱:与其边跳边即兴调整,不如先照地形和道具把谱子改对,再照谱排练。技术路线分三层。第一层是参考合成:输入平地参考 $x_{ref}$、高度图 $H$ 和指令力旋量 $w_{cmd}$,先用地形变换 $\mathcal{T}$ 把落足点抬升 $z_f^T = H(x_f, y_f) + z_{ref}^f$、根高度贴地、足底对齐表面法向,得到 $x_{ref}^T$;再用力旋量变换 $\mathcal{F}$ 依次做可行性限幅、手部前导、质心支撑,经全身逆运动学得到教师目标 $x_E^\star$ 与 $x_C^\star$。第二层是两个特权教师:Teacher-E 在锚定参考手的虚拟力场下学习施力,Teacher-C 在外力课程下学习抗力,均以 PPO 加非对称 critic 训练。第三层是 DAgger 蒸馏:以模式标志 $\mu \in \{E, C\}$ 切换教师,把两者蒸馏进以 25 帧本体感知历史为条件、流匹配网络为基座的单一学生,训练时用辅助估计头回归特权状态、部署时丢弃。学生以 50Hz 输出 29 关节位置目标,每动作积分 4 步欧拉步,经 RoboJudo 部署到真实 G1。
核心创新是把力与地形的影响从『控制器要吸收的扰动』改写为『参考中要跟随的几何』。力旋量变换 $\mathcal{F}$ 把指令 $w_{cmd}$ 经三步解析地转成全身姿态修正:①可行性限制——关节力矩预算 $\|(J_p^\top F + J_r^\top M)\| \le \gamma\,\tau_i^{budget}$($\gamma=0.7$)联合约束力与力矩,加上 0.15m 手部行程界与内缩 0.02m 的支撑多边形压力中心界,把 $w_{cmd}$ 限成可行力旋量 $w^\star$;②手部前导——按 PD 臂的方向刚度 $k_F = \hat{n}^\top J_p K_q^{-1} J_p^\top \hat{n}$ 计算伸入接触的位移 $\delta_p = k_F^{-1} F^\star$,力矩方向同理,使『到达位移点』即产生目标力;③质心支撑——用 $\Delta c = \sum_h (p_h - c_{cop}) \times (-F_h^\star + M_h^\star)/mg$ 算出抵消反作用力矩的水平质心偏移。与 UNIFP/FACET『末端力+基座速度』接口、HEFT『准静态载荷扰动』的本质区别在于:施力必需的全身姿态变化被显式写进跟踪目标,训练中不存在跟踪奖励与力学需求的冲突。
方法步骤详情
第一步,地形适配 $\mathcal{T}$:对每个足接触目标保持水平位置、把高度抬到 $z_f^T = H(x_f, y_f) + z_{ref}^f$ 以维持摆动余隙;根高度跟随基座下方地形,表面法向旋转足姿态而根朝向保持行进方向,全身 IK 合成 $x_{ref}^T$。第二步,力旋量适配 $\mathcal{F}$:依次做可行性限幅(共享支撑缩放、跨步态低通平滑)、手部前导、质心支撑,全身 IK 输出 $x_E^\star$;Teacher-C 目标取 $x_C^\star = x_{ref}^T$。第三步,特权教师训练:Teacher-E 观察去掉绝对根高度的目标,靠虚拟力场 $f_{meas} = k_F(\bar{p} - b/2) + d_F\dot{p}$ 提供反作用($b/2$ 把半个支撑前倾量记入施力),奖励为跟踪加 wrench 误差;Teacher-C 按残差预算 $\tau_i^{budget} = \max(\tau_i^{max} - \tau_i, \epsilon)$ 承受随机三角脉冲外力并自适应升降负载,上限为补偿 20N、施力 9N、力矩 4N·m。第四步,DAgger 蒸馏:$\mu$ 选教师,rollout 覆盖负载斜坡与模式切换;学生由任务编码器(消费平地目标、模式、$w_{cmd}$)、流匹配基座(25 帧本体历史)与动作解码器组成,训练含行为克隆、流匹配损失、力敏感度加权的施力损失与特权状态回归。训练用 8 张 RTX Pro 6000、每卡 2048 环境、8192 batch。
技术新颖性
新颖性体现在三个层面。任务设定上,BRACE 是文献中第一个同时做到『施加/抵抗六维力旋量 + 地形自适应』的全身跟踪器:UNIFP、FACET、FALCON、HAFO、KinAware 等力控系统都不接受稠密全身参考,HEFT 只处理准静态手持载荷,Any2Track 把外推当作未建模扰动,它们都不暴露可指令的交互 wrench。机制上,这是『参考适配』范式:与用辅助奖励让策略隐式学会力学修正不同,BRACE 用闭式公式(雅可比力矩预算、方向刚度、压力中心质心公式)在数据层面消除冲突,使两个教师只需做纯跟踪,学习问题被简化。蒸馏结构上,它把多教师蒸馏扩展到互补交互行为:Teacher-E 与 Teacher-C 在相近本体状态下需输出截然不同的关节动作,学生用无目标的流匹配基座表达这种多模态条件分布,再由任务编码器按模式标志 $\mu$ 与 wrench 指令选择模式——这是对 HOVER、BFM-Zero、OmniXtreme 等统一控制接口与流匹配蒸馏工作的推进。
实验结果
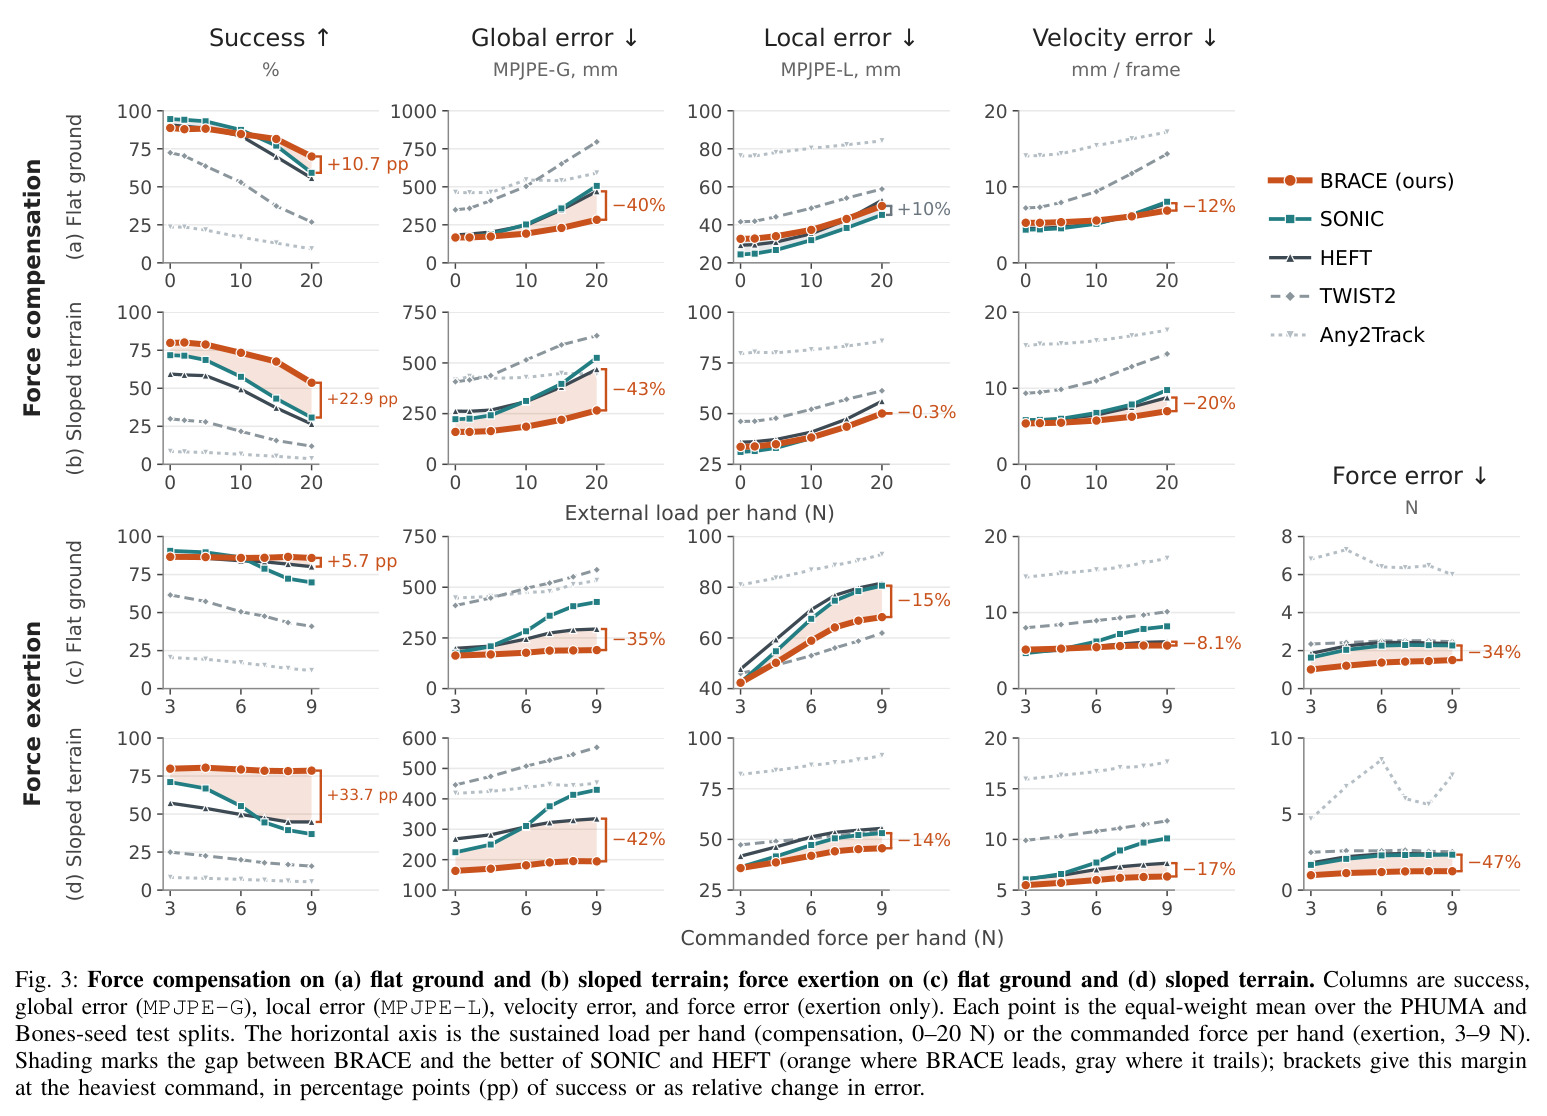
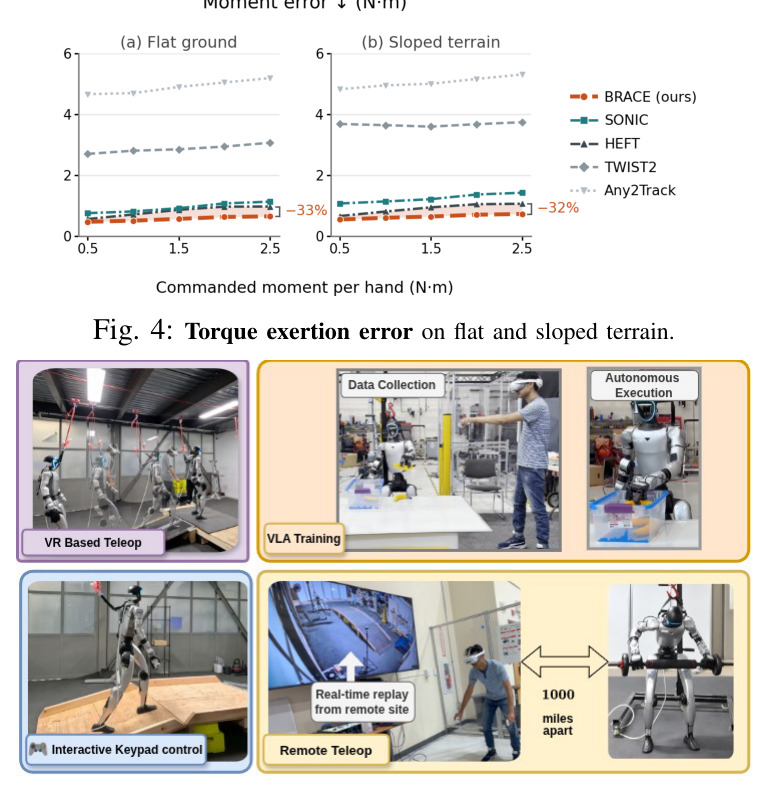
实验在 Isaac Lab 并行仿真中统一协议评估(29 自由度 G1,测试集为 PHUMA 与 Bones-seed 留出集,各方法收同样平地参考且无地形信息)。力补偿·平地:空载时各基线相当(SONIC 局部误差最低),随负载增加基线持续退化,曲线在 15N 处被 BRACE 反超;每手 20N 时成功率领先最好基线 10.7 个百分点,全局误差 MPJPE-G 低 40%(含专做载荷的 HEFT),局部误差与 SONIC 差距始终在 10% 内——基线输在整体漂移而非姿态保真。力补偿·斜坡:BRACE 所有负载点领先,20N 时差距扩至 22.9 个百分点(平地的两倍),MPJPE-G 低 43%。力施加·平地:9N 时 SONIC 成功率跌逾 20 点、全局误差翻倍,BRACE 成功率与全局误差几乎平坦,超 HEFT 5.7 个百分点、全局误差低 35%、力误差低 34%。力施加·斜坡:BRACE 成功率全程与其空载地形跟踪率持平,SONIC 从 3N 到 9N 掉近 30 点;9N 时领先 33.7 个百分点(四设置最大),全局误差低 42%、力误差低 47%。力矩实验(0.5–2.5 N·m):每个指令点误差最低,平地比最近基线低 33%、斜坡低 32%。总计:最重负载下全局误差平均降 40%、成功率平均提升 18.25 个百分点。真机演示含约 1000 英里跨站点遥操作、VR 遥操作(PICO + XRoboToolkit + GMR)及 362 条演示微调 GR00T N1.7 3B 实现 VLA 自主执行。
查看结构化数据
| 任务 | 指标 | 本文 | 基线 | 提升 |
|---|---|---|---|---|
| 力补偿·平地(每手 0–20N 恒定负载) | 成功率 / 全局误差 MPJPE-G | 20N 时成功率领先 10.7 pp,MPJPE-G 比最好基线低 40% | SONIC / TWIST2 / Any2Track / HEFT 中最优者 | 成功率 +10.7 pp,全局误差 −40% |
| 力补偿·斜坡(4.6°–17.7°,每手 0–20N) | 成功率 / MPJPE-G | 所有负载点领先,空载即领先 | 同上四个基线最优者 | 20N 时成功率 +22.9 pp,MPJPE-G −43% |
| 力施加·平地(每手 3–9N 指令力) | 成功率 / MPJPE-G / 力误差 | 9N 时成功率超 HEFT 5.7 pp,全局误差 −35%,力误差最低 | HEFT(载荷专用)、SONIC | 成功率 +5.7 pp,误差 −35%,力误差 −34% |
| 力施加·斜坡(每手 3–9N + 盲走斜坡) | 成功率 / MPJPE-G / 力误差 | 成功率全程与空载地形跟踪率持平;SONIC 从 3N 到 9N 掉近 30 点 | SONIC / HEFT | 9N 时成功率 +33.7 pp(四设置最大),全局误差 −42%,力误差 −47% |
| 力矩施加(0.5–2.5 N·m 指令力矩) | 力矩误差 (N) | 所有指令点误差最低 | 最近基线 | 平地 −33%,斜坡 −32% |
局限与改进
作者承认的局限:施力上限 9N、补偿 20N、力矩 4N·m,均受 G1 手臂执行器物理极限约束,低于许多日常任务所需;地形感知仅限本体感知可处理的范围(斜坡、粗糙表面不一致、小平台),无法应对需要视觉的障碍;仿真中外力由移动参考弹簧-阻尼交互施加,与真实接触动力学有差距;成功判据较宽松(躯干/腕/踝高度偏差 0.25m、躯干姿态误差 1 rad 内)。我的补充观察:其一,协议排除了 UNIFP、FACET 等力控基线(理由是无法接受全身参考),因此『相对力控控制器的力精度』实际未经测试,力误差只与跟踪器基线比较;其二,力误差在仿真中测得(平均指令力 vs 平均实测力),真机上的 wrench 跟踪精度文中只有定性演示、无量化数据;其三,质心支撑公式是准静态的,动态施力(快速拉拽、冲击负载释放)场景未单独验证;其四,可行性限幅意味着策略实际执行的是被压缩后的 $w^\star$ 而非原始指令,指令-实际一致性依赖限幅估计的质量。
独立分析的弱点
独立分析几个弱点。第一,施力范围太小:9N 约等于托起一瓶水,开门、拧螺丝等任务常需 20–50N,瓶颈在 G1 手臂电机与单手单点接触假设;改进方向是引入全身接触(胸、髋辅助支撑)扩展力矩预算,或更换高扭矩执行器并重标定 $\gamma$。第二,参考适配是准静态的:质心偏移 $\Delta c$ 公式假设压力中心可在支撑多边形内缓慢移动,对需要利用动量(甩臂借力、快速变向施力)的动态任务会系统性低估所需的全身协调;改进方向是把质心动量项纳入 $\mathcal{F}$ 变换,或允许教师小幅重定时序(time-warp)参考。第三,本体感知地形感知有天花板:只能处理『脚能感觉到』的地形,台阶边缘、松软沙地等会失败;改进方向是加一个低成本深度相机的局部高度图作为可选特权输入蒸馏进学生。第四,仿真接触模型简化:虚拟力场把反作用约束在单一方向 $\hat{n}$ 上,忽略摩擦锥与打滑,真机力误差可能高于报告值;改进方向是用带摩擦的物理夹具做域随机化并报告真机力轨迹。第五,评估的力负载方向为球面均匀采样且恒定,未覆盖时变交互(往复拉锯、转动摇柄的连续力矩),而这些恰是论文演示任务的核心难点。
未来方向
作者展示并暗示的方向:一是把 BRACE 作为 VLA 数据采集的高质量遥操作接口——362 条远程演示微调 GR00T N1.7 3B 即可自主执行搬香蕉任务,说明力与地形感知的跟踪器能产出带力学合理性的演示数据,扩展到更多接触富集任务值得期待;二是跨站点远程遥操作的常态化,让操作员与机器人不必共享地形与载荷。基于成果可延伸的方向:把 $\mathcal{F}$ 变换扩展到双臂协同力旋量(双手抬桌、合力矩任务)与非手部接触点(躯干、髋部支撑);引入视觉地形感知处理本体感知不可达的地形;把模式标志 $\mu$ 从二值扩展为连续的阻抗/刚度调制,统一施力与柔顺控制为同一接口;与 BeyondMimic 式潜空间组合结合,让上位策略通过 latent 直接指定 wrench 级任务;以及在 ByteDance/学术界的其他机器人本体上验证『参考适配』范式的可迁移性。
复现评估
复现难度评估:中高。代码方面,论文有项目页(multiplylabs.github.io/brace/)但正文未明确承诺开源训练代码;不过技术栈全部公开——IsaacLab(仿真)、ProtoMotions(NVIDIA 开源 RL 跟踪框架)、RoboJudo(部署框架)、GMR(重定向)、XRoboToolkit(VR 遥操)、Bones-Seed(HF 公开数据集)与 PHUMA(公开数据集),基线 SONIC、TWIST2、Any2Track、HEFT 亦均可获取。算力方面,教师与学生训练各需 8 张 RTX Pro 6000(每卡 2048 环境、8192 batch),属实验室级门槛;关键超参齐全($\gamma=0.7$、行程 0.15m、支撑内缩 0.02m、16×16 高度扫描覆盖 2m×2m、教师 8 帧/学生 25 帧历史、50Hz 控制、每动作 4 步欧拉积分)。没有真机的团队复现四组仿真对比可行;完整复现真机遥操作与 VLA 微调则需 Unitree G1 及系统集成经验。若代码不开源,建议先复现 Teacher-C 的补偿链路,验证『参考适配』本身的收益再决定是否全套复刻。
论文图表
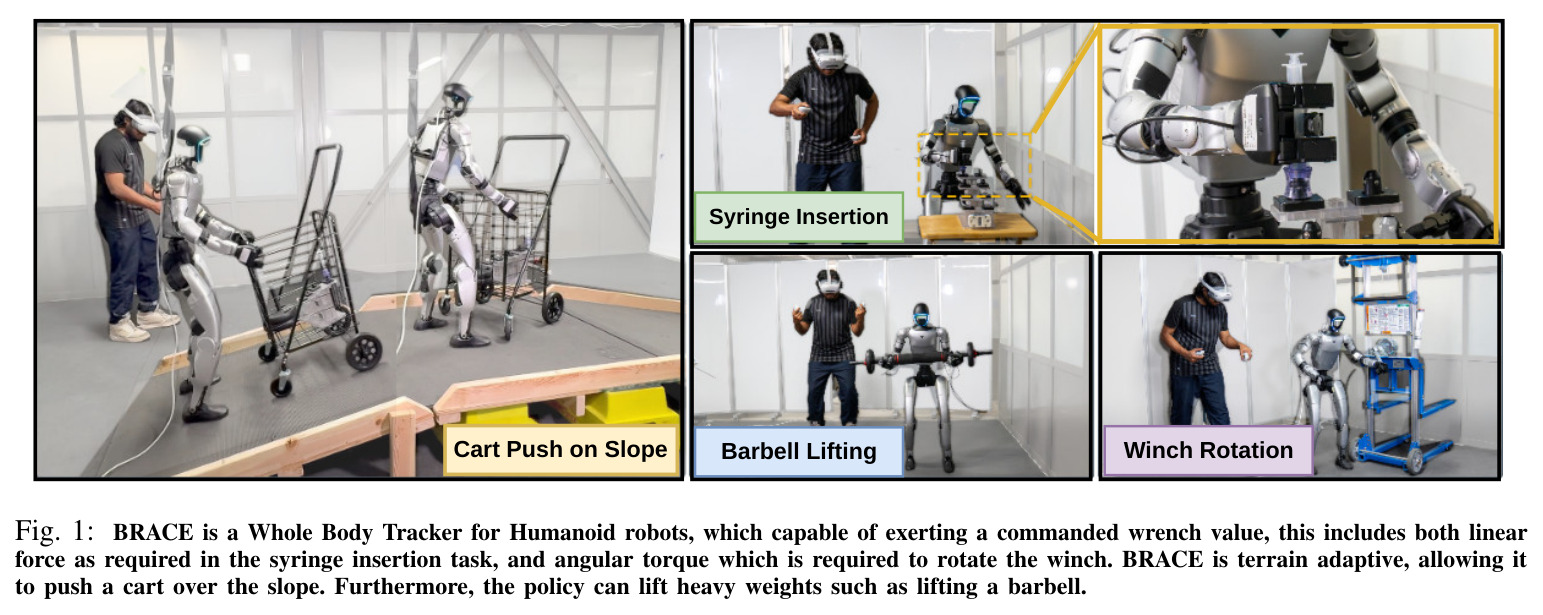
四张真机/仿真演示照片:注射器插入(线性力)、斜坡推车(地形+力)、杠铃提举(重载补偿)、绞盘旋转(力矩控制),直观展示 BRACE 的四类目标能力。
一图看懂论文要解决的任务全集:施力、抗力、力矩、地形四要素如何在真实任务中同时出现,是后续方法设计的靶子。
展示三类应用:约 1000 英里跨站点远程遥操作、PICO VR 手柄经 XRoboToolkit 与 GMR 重定向的遥操作、以及用 362 条遥操作演示微调 GR00T N1.7 3B 后的 VLA 自主执行。
说明 BRACE 不只是控制论文,而是一个可用的遥操作/数据采集基础设施——力与地形感知让远程操作员无需了解机器人本地环境。