将物理先验嵌入机器人学习:综述 Embedding Physics Priors in Robot Learning: A Survey
提出物理引导/编码/信息三分类法,系统综述232篇物理嵌入式机器人学习文献。
前置知识
归纳偏置(Inductive Bias)
机器学习模型在学习算法之外预先内置的假设或结构约束,它决定了模型从有限数据中泛化的方向。例如 CNN 内置平移不变性、LSTM 内置时序依赖性。归纳偏置越强,模型在数据稀缺时越不容易过拟合,但如果假设与真实数据分布不符,也会限制表达能力。
本文的核心论点是:机器人是受物理定律支配的具身系统,物理先验正是机器人领域天然的归纳偏置。理解这个概念才能理解为什么作者主张『物理先验是补充而非替代数据驱动学习』。
拉格朗日/哈密顿力学
分析力学的两大形式体系。拉格朗日力学以广义坐标 $q$ 定义拉格朗日量 $L(q,\dot{q}) = T - V$(动能减势能),通过欧拉-拉格朗日方程 $\frac{d}{dt}\frac{\partial L}{\partial \dot{q}} - \frac{\partial L}{\partial q} = \tau$ 描述动力学,导出 $M(q)\ddot{q} + c(q,\dot{q}) + g(q) = \tau$。哈密顿力学经勒让德变换后以坐标和动量 $(q,p)$ 描述系统,$\dot{q} = \partial H/\partial p$,$\dot{p} = -\partial H/\partial q$。
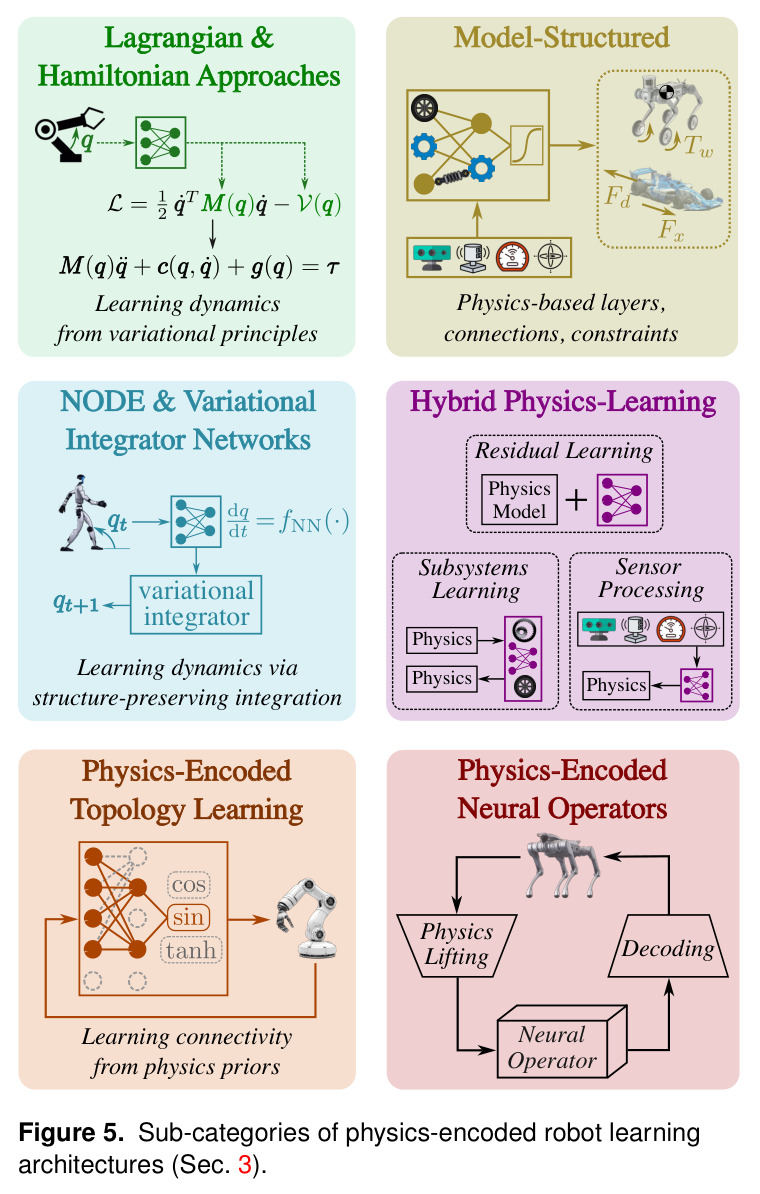
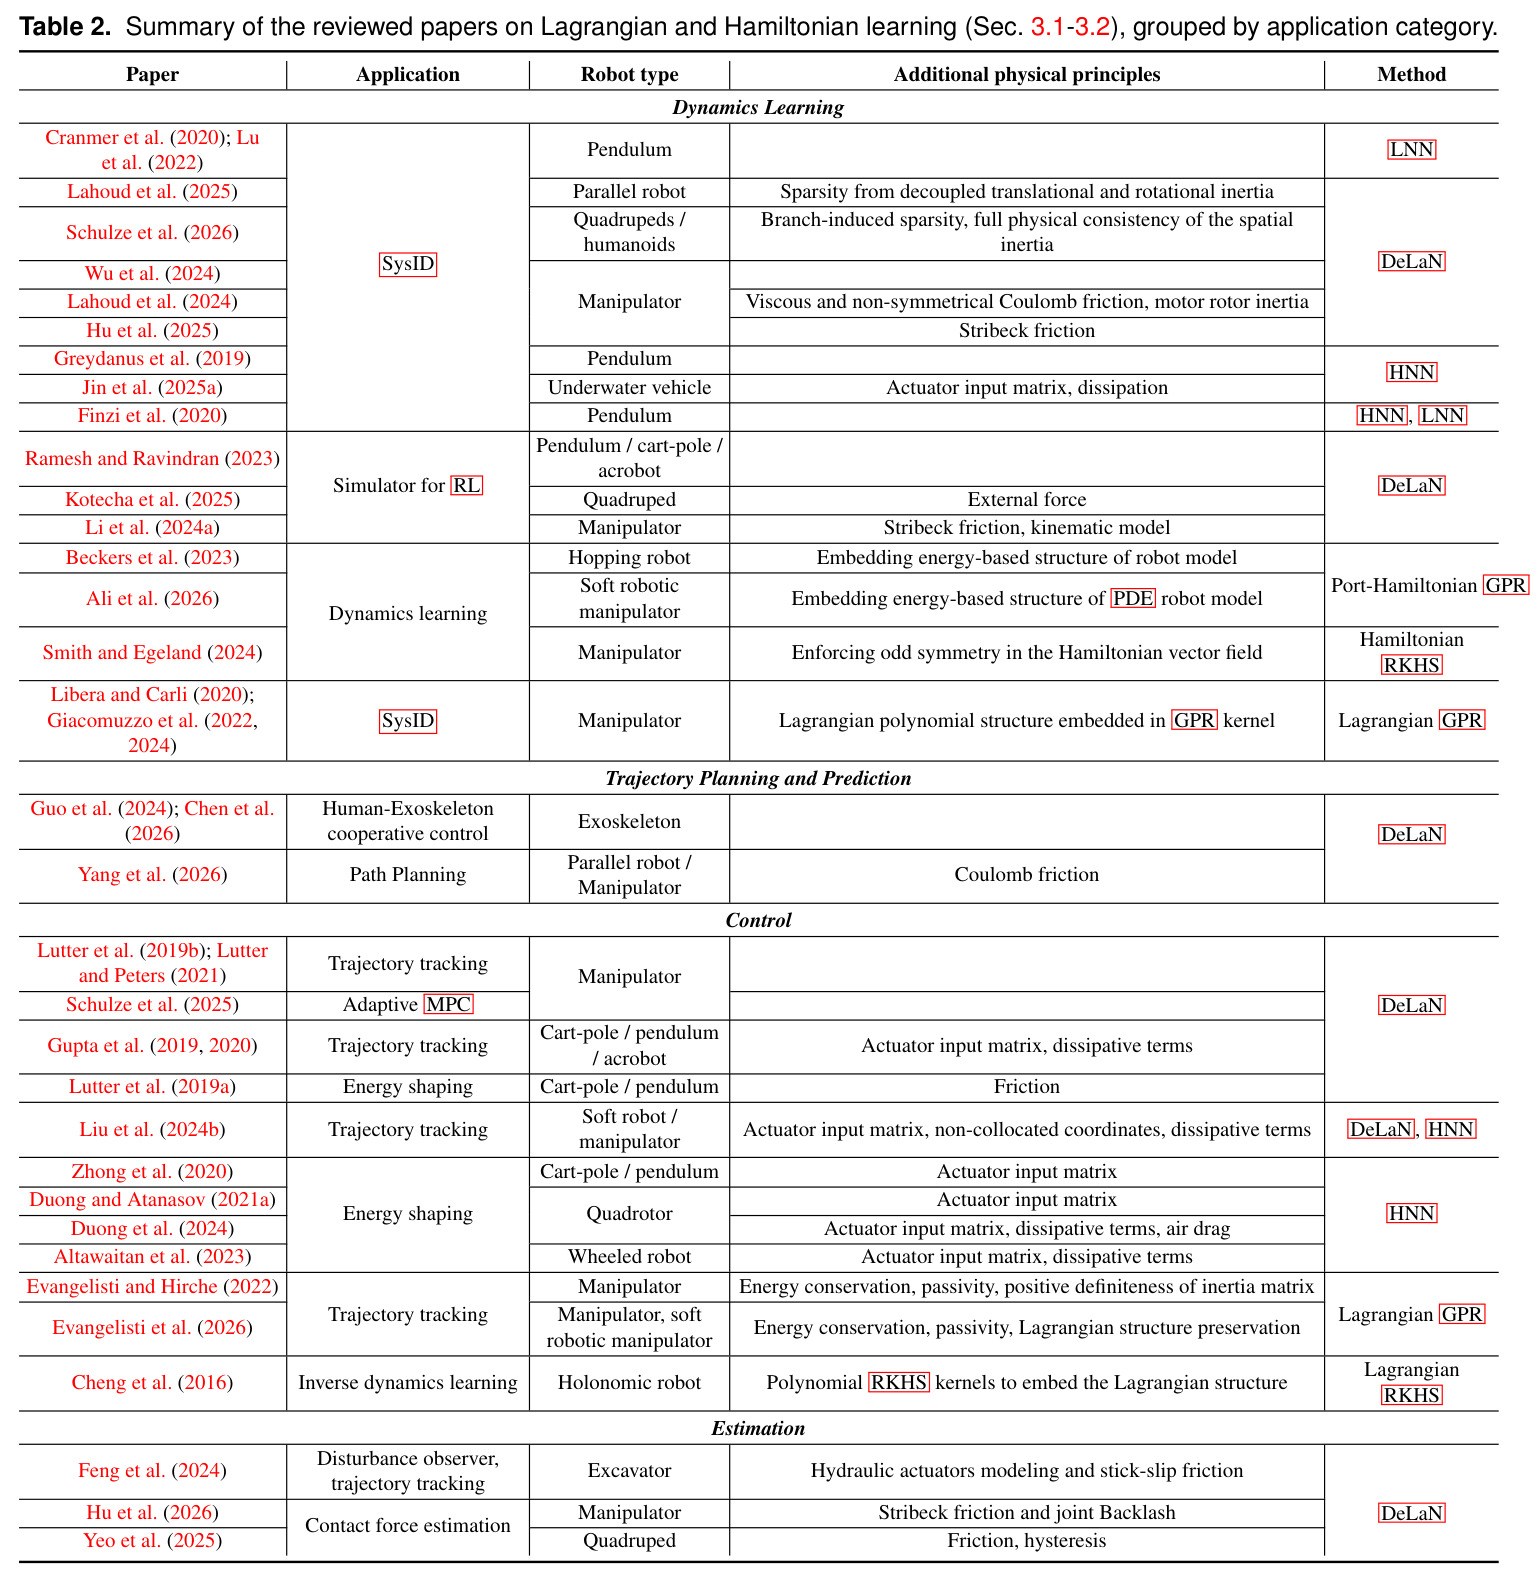
DeLaN、LNN、HNN 等本文重点综述的物理编码架构,正是把上述方程结构直接嵌入神经网络:DeLaN 参数化惯量矩阵 $M(q)$ 与势能 $V(q)$,LNN 直接学习 $L$,HNN 学习 $H$。不懂这两个形式体系就看不懂第 3.1-3.2 节。
物理信息神经网络(PINN)
Raissi 等人 2019 年提出的方法:用神经网络逼近微分方程解 $\hat{u}(t,x)$,通过自动微分构造方程残差 $f(t,x) := \partial_t \hat{u} + \mathcal{N}[\hat{u}]$,训练时最小化复合损失 $J = J_{data} + J_{physics}$,其中物理损失项在配点上惩罚控制方程的违反。物理定律只作为软约束进入训练目标,模型架构本身是普通前馈网络。
PINN 是『物理信息损失函数』这条路线的源头,也是理解三分类法的关键对照:物理信息法不改架构、不改输入,只在训练目标中加入物理残差,其软约束特性带来的『小残差不等于推理时严格满足物理定律』这一局限,是综述反复讨论的要点。
物理一致性(Physical Consistency)
指学习到的模型在结构上或预测上符合物理定律的性质,包括:惯量矩阵正定 $M(q) \succ 0$、阻尼矩阵半正定、能量守恒、无外力时长期稳定性、动量守恒、被动性(passivity)与耗散性等。可通过硬约束(架构保证,如 Cholesky 分解)或软约束(损失正则)实现,二者分别对应物理编码与物理信息路线。
物理一致性是贯穿全文的评价维度,也是 Challenge 5 的主题:目前文献中评估物理一致性的指标高度碎片化(能量守恒、约束违反、方程残差各说各话),缺乏标准化协议,这是该领域可复现性和可比性不足的核心原因。
Koopman 算子与神经算子
Koopman 理论将非线性系统动力学表示为对状态观测函数空间作用的(无限维)线性算子,实践中通过一组提升函数(lifting functions)把状态映射到高维空间,使演化近似线性,从而可用线性控制方法(如 Koopman-MPC)处理非线性系统。神经算子(NO)则将神经网络从有限维映射推广到函数空间之间的算子学习,代表架构有 DeepONet、FNO、GNO。
第 3.7 节『物理编码神经算子』的主体工作就是 Koopman 方法:把配置空间拓扑、运动学约束、执行器结构等物理知识编码进提升函数/字典的设计。这是不常出现在通用 ML 综述中、但机器人领域很重要的技术分支。
研究动机
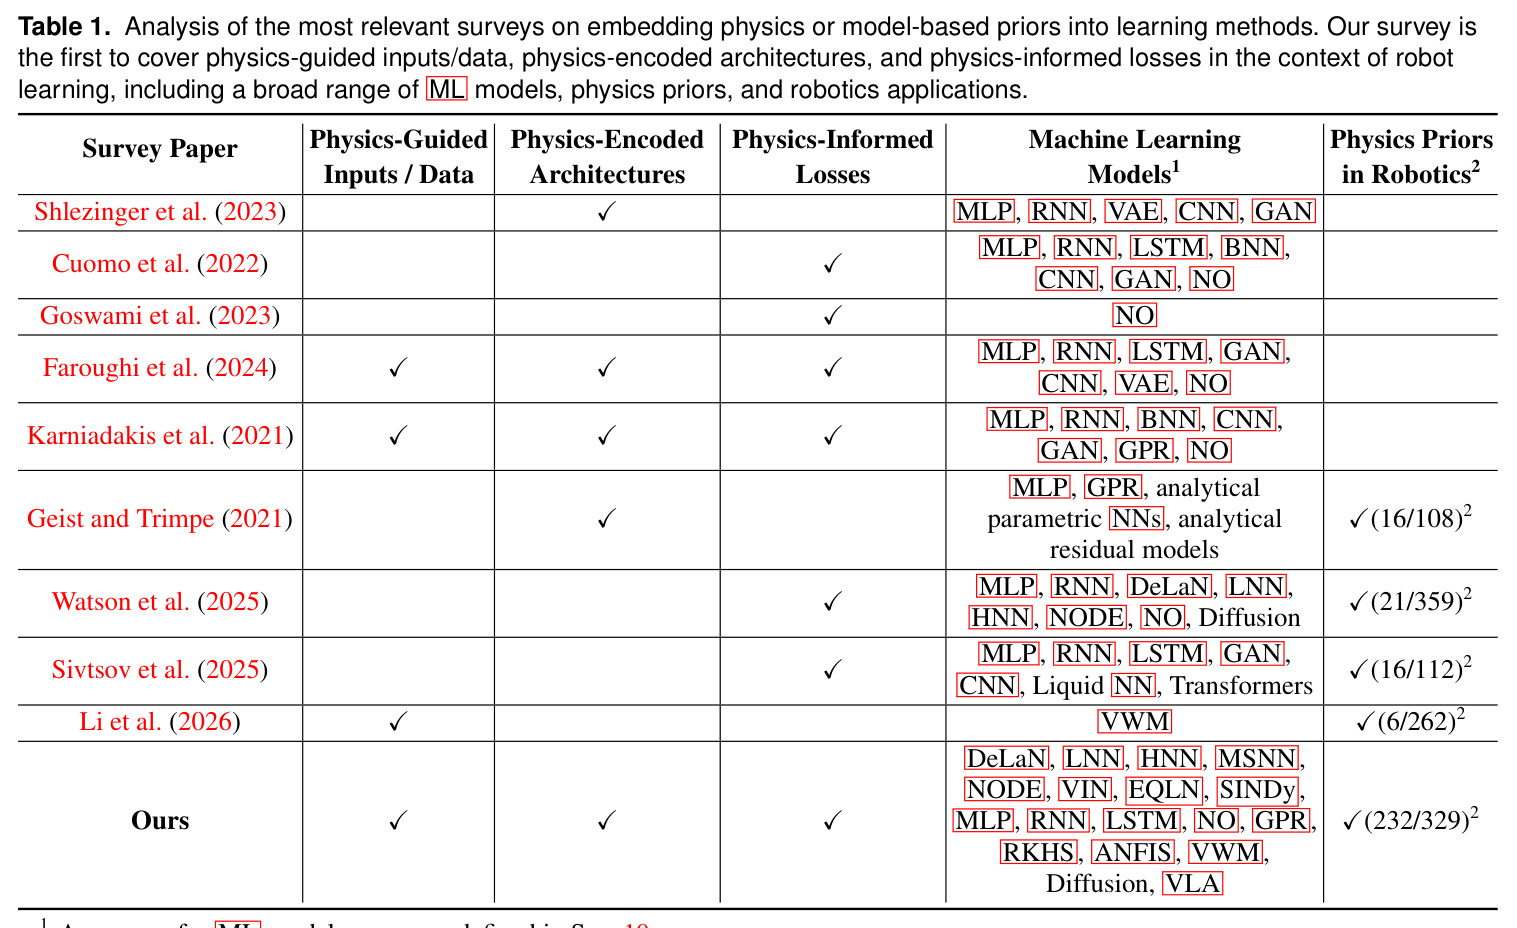
纯数据驱动方法在计算机视觉和自然语言处理上取得了巨大成功,但直接照搬到机器人领域面临三个结构性障碍。其一是数据昂贵:真实机器人实验需要专用硬件、人工监督且受安全约束,无法像互联网文本那样无限扩展;其二是系统复杂高维:例如灵巧手机器人手可能有超过 20 个自由度(DoF),带来非线性、欠驱动和混合接触模式等复杂动力学,同时缺乏大规模开放数据集;其三是可靠性要求:机器人需要在安全关键环境中实时运行,并保证对未见场景的安全泛化。作者指出,目前的文献高度碎片化——不同社区用 physics-informed、physics-guided、physics-encoded 等术语描述相似思想,已有综述或聚焦 PDE 求解(如 Cuomo et al. 2022 的 PINN 综述)、或局限于其他领域(Faroughi et al. 2024 聚焦流体与固体力学)、或机器人占比极低(Sivtsov et al. 2025 的 112 篇引文中仅 16 篇涉及机器人),导致研究者难以评估这个快速增长领域的全貌。
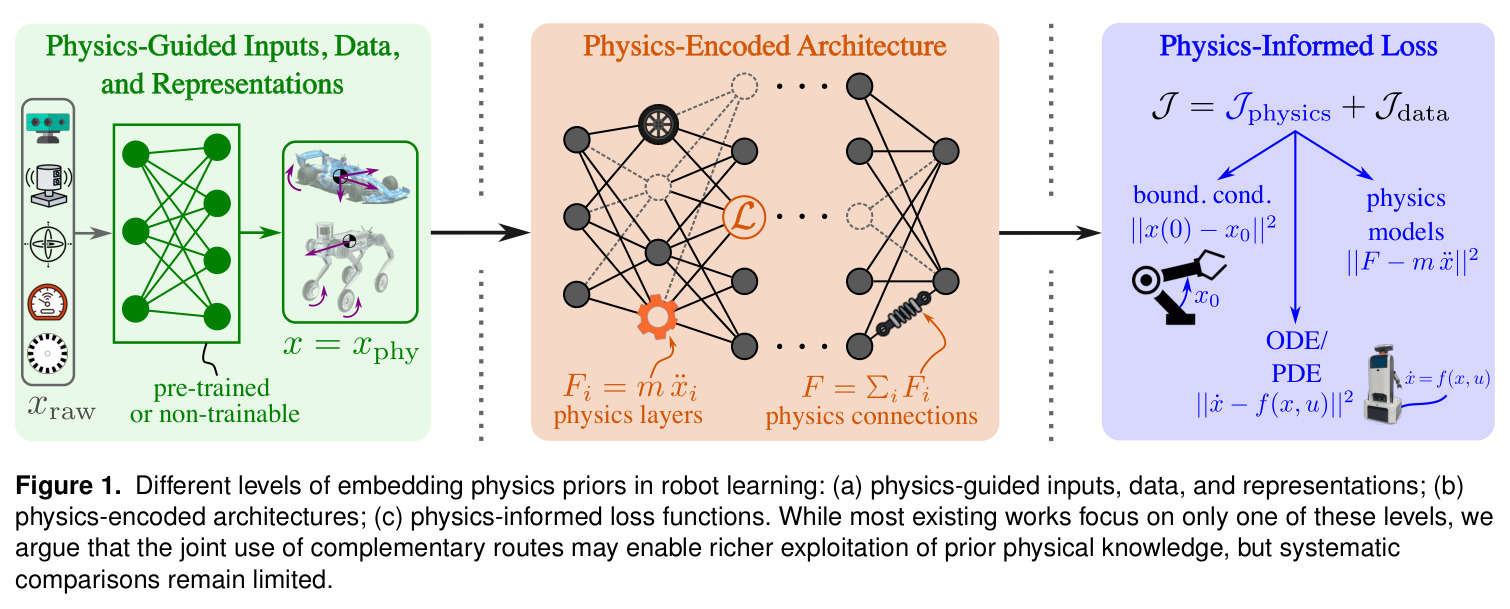
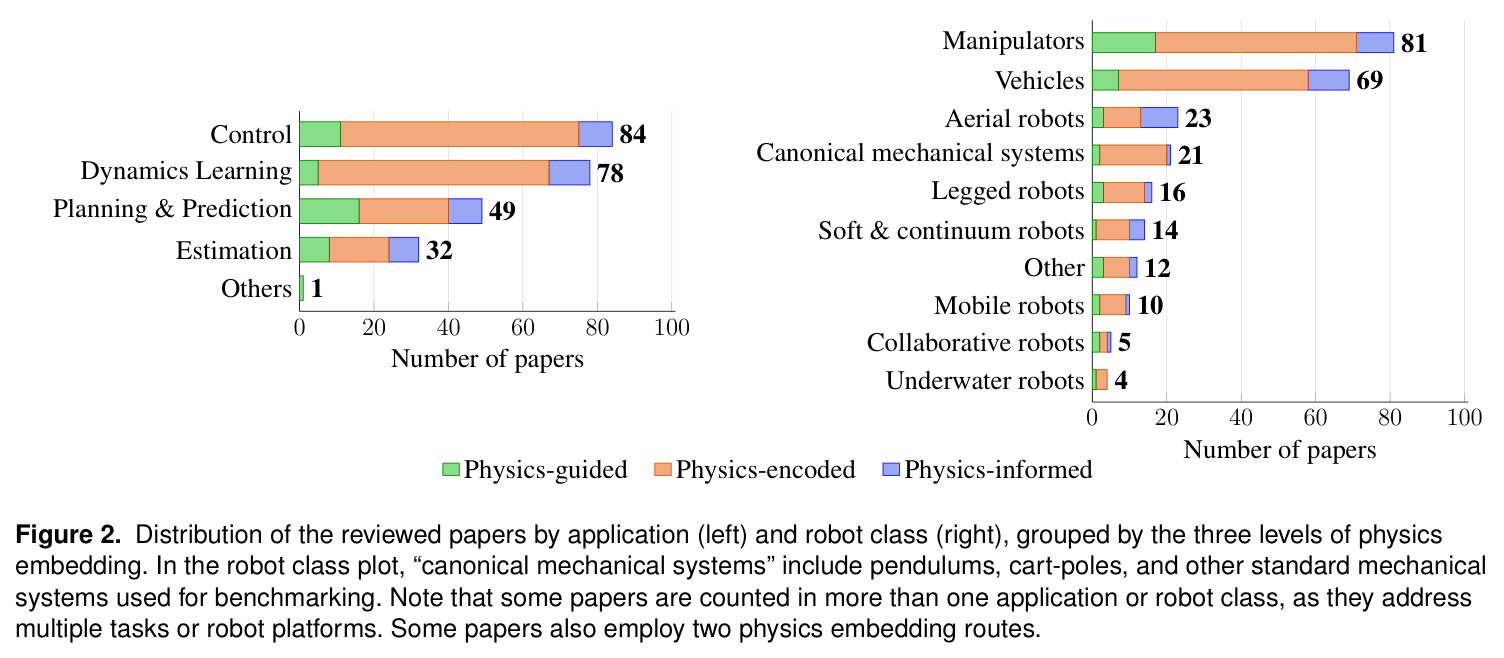
本文的目标是本文要为『物理嵌入式机器人学习』(physics-embedded robot learning)建立统一的概念框架和全景式综述。具体目标包括四个方面:(1)提出统一分类法,将现有方法按物理先验嵌入位置分为三条互补路线——物理引导(physics-guided,作用于输入/数据/表示)、物理编码(physics-encoded,嵌入模型架构)、物理信息(physics-informed,作用于训练损失);(2)覆盖从单层感知机到生成式基础模型(VLA、VWM)的广泛机器学习模型,以及从牛顿-欧拉/欧拉-拉格朗日方程到守恒律、对称性/不变性、几何与运动学结构、本构模型、物理可容许性这五大类物理先验;(3)按机器人动力学学习、轨迹规划与预测、控制、估计四大应用类别(对应 78、49、84、32 篇论文)整理文献,并梳理开源软件生态;(4)识别开放挑战并提出未来研究方向。
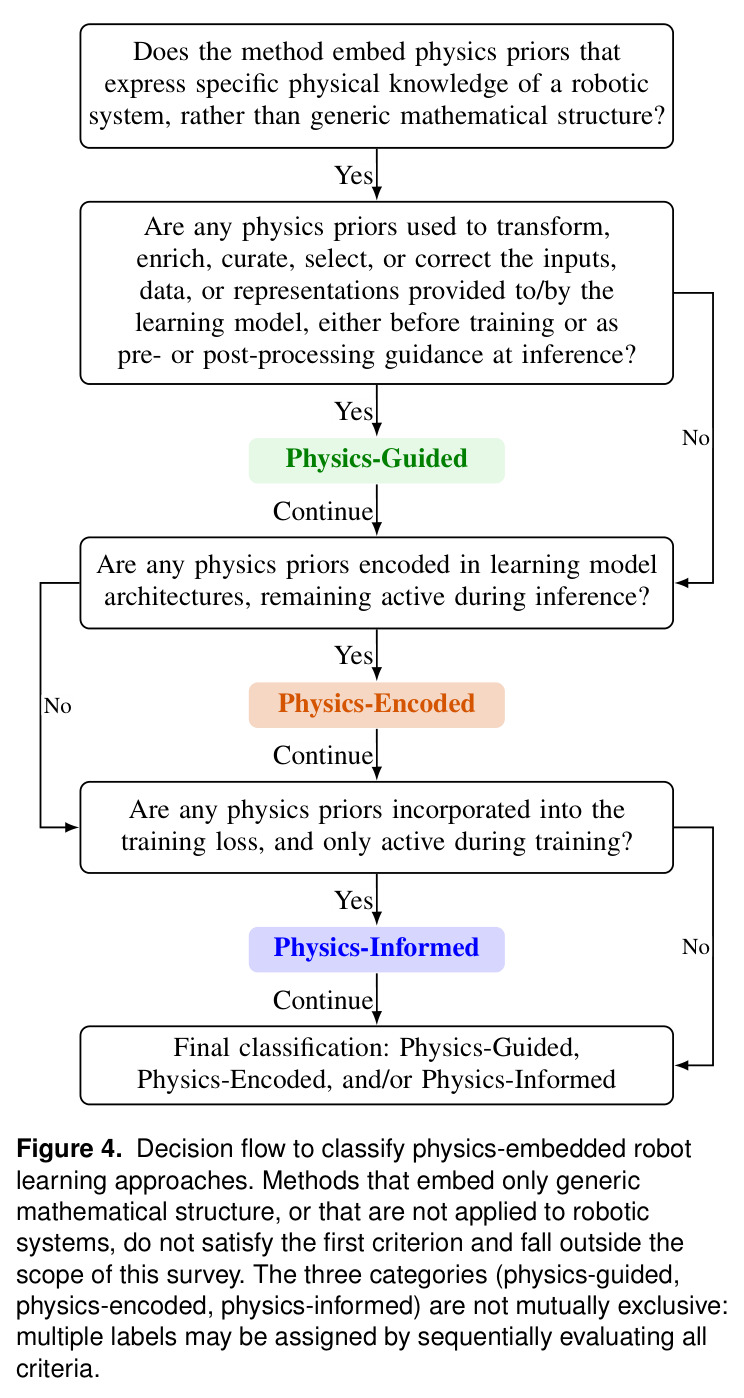
与已有工作不同的是,本文的独特切入角度有三点。第一,统一术语与分类:作者扩展 Faroughi et al. (2024) 面向流体力学的三分类法到机器人领域,并用 Figure 4 的决策流程图给出了可操作的分类标准(先判断是否表达了特定物理知识而非泛数学结构,再依次检查引导/编码/信息三个判据),该流程已实现在其开源仓库中可持续分类新论文。第二,覆盖范围空前:Table 1 对比显示,本文是首个同时覆盖三条路线、涵盖 232/329 篇物理嵌入式机器人学习文献的综述——相比之下 Geist and Trimpe (2021) 仅覆盖 16/108 篇且限于刚体动力学学习,Watson et al. (2025) 覆盖 21/359 篇且限于物理信息方法。第三,历史纵深与前沿并重:综述既回顾了从 Nguyen-Tuong and Peters (2010) 将刚体模型作为高斯过程均值函数、Cheng et al. (2016) 在 RKHS 中编码拉格朗日结构、Díaz Ledezma and Haddadin (2017) 的 FOP 网络等早期工作,也纳入了直到 2026 年 8 月的 VWM/VLA 物理引导生成模型,并明确将物理先验定位为『补充而非替代数据驱动学习的可扩展归纳偏置』。
核心方法
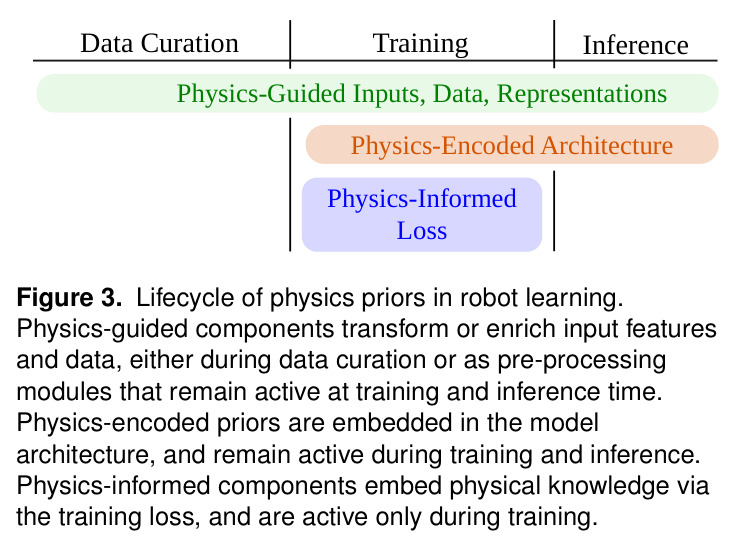
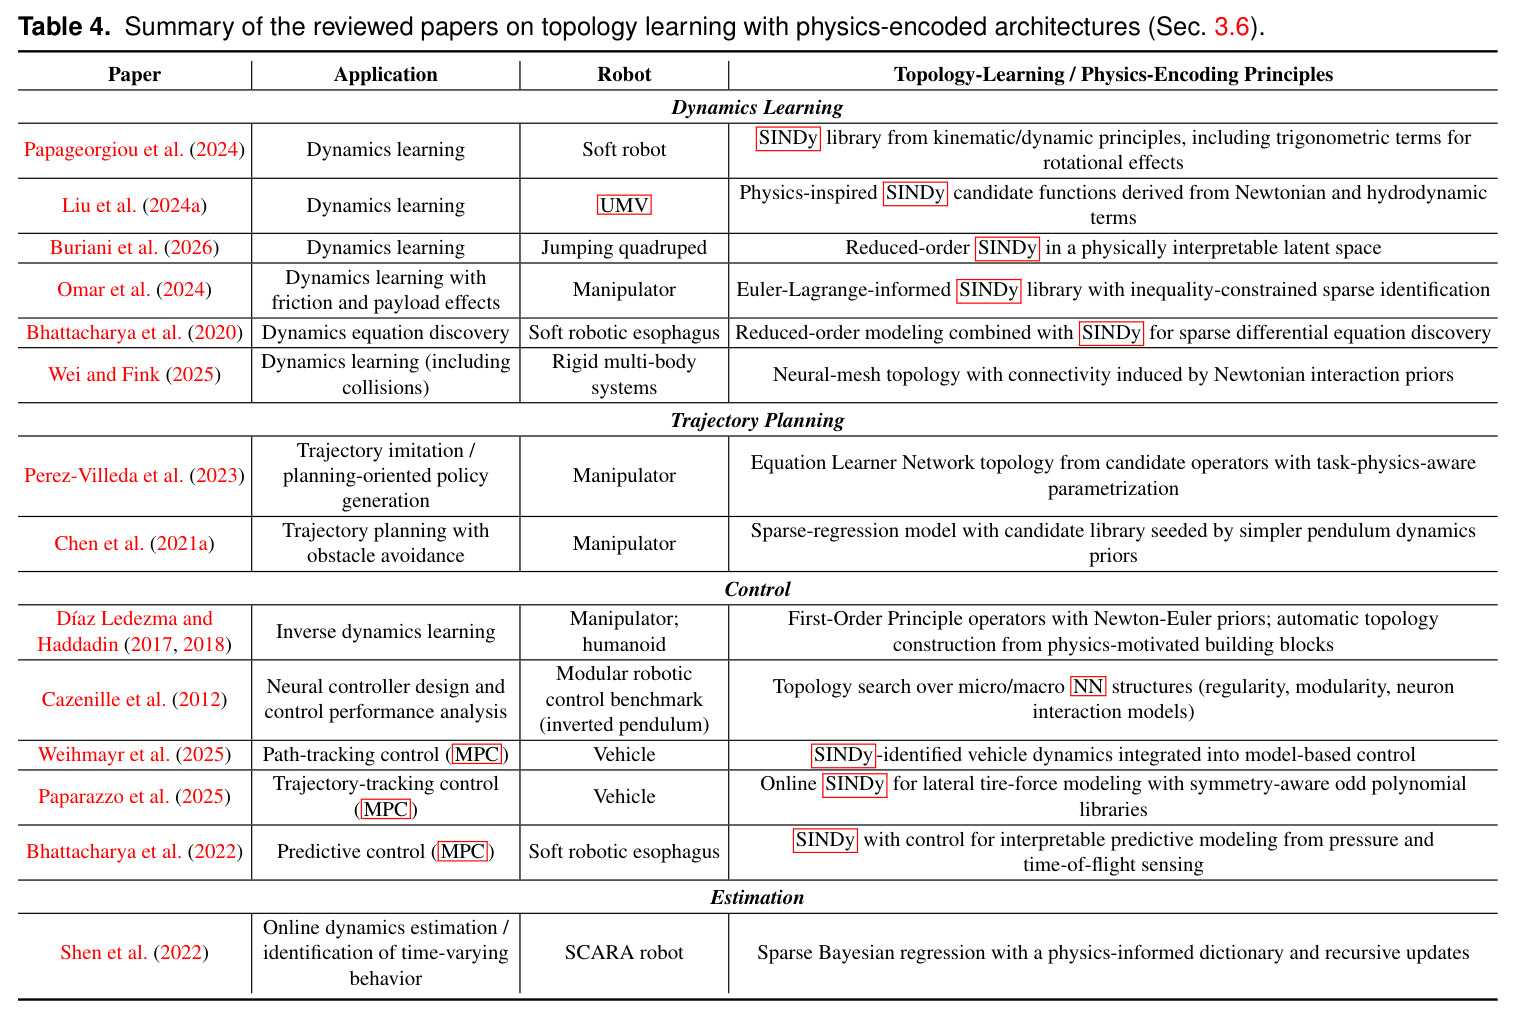
这是一篇方法论综述,其『方法』就是分类法本身。直觉上,物理知识可以在机器学习生命周期的不同位置注入(Figure 3):数据策展/模型训练/推理三阶段中,物理引导组件在输入端变换或丰富特征(数据策展时或作为常驻预处理模块);物理编码组件把物理知识直接写进模型架构(训练和推理时都生效);物理信息组件通过损失函数中的正则项或方程残差注入物理知识(仅在训练时激活,推理时只通过学到的参数间接起作用)。技术路线上,作者先从约 329 篇相关文献中筛出 232 篇真正把物理先验嵌入机器人学习方法的论文(检索 Google Scholar 多组关键词,检索式与分类规则全部公开在 GitHub 仓库),然后按三分类法+四大应用类别+机器人类型对每篇论文打标签,再对最大的物理编码家族(占 71%)按七个子类深入展开:拉格朗日模型(DeLaN/LNN)、哈密顿模型(HNN/端口哈密顿)、模型结构化网络(MSNN)、神经 ODE 与变分积分器网络、混合物理-学习架构、拓扑学习(SINDy/EQLN/FOP)、物理编码神经算子(Koopman),最后汇总软件工具、六大开放挑战与七个未来方向。
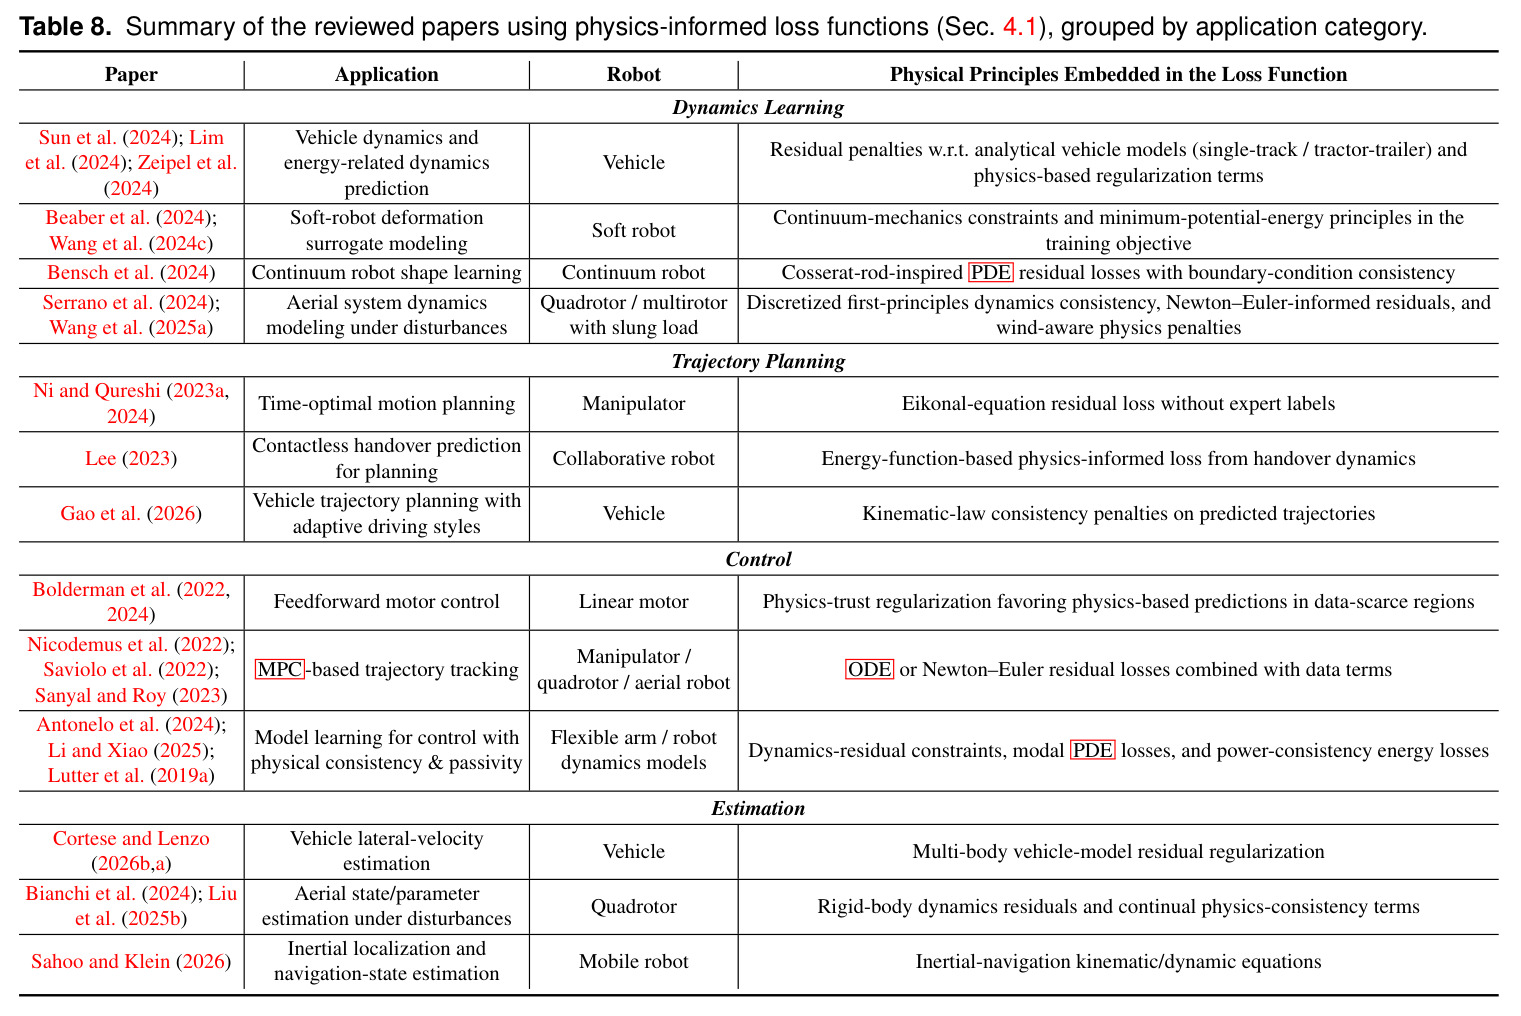
核心创新是『三路线统一分类法』及其可操作的判定流程。与已有综述按应用领域或模型类型组织不同,本文按『物理先验注入的位置』组织整个领域,并强调三条路线在生命周期中的互补性:物理引导路线最不具侵入性(16%,2022 年后快速增长),兼容几乎所有学习算法但先验不约束模型预测;物理编码路线体量最大(71%),把物理知识变成架构硬约束(如 DeLaN 用 Cholesky 分解 $M(q) = L(q)^T L(q)$ 保证惯量正定),推理时物理性严格成立但需要领域专家设计;物理信息路线(13%)以 PINN 式软约束换取架构自由度,能改善数据稀缺区域的外推,但小训练残差不保证推理时精确满足物理定律。作者据此提出全文的中心论点——三条路线不是竞争关系,只有约 4% 的已有工作组合了多条路线且多为 ad hoc,系统性联合使用(例如 DeLaN 架构 + 功率一致性辅助损失 $l_p = \|\dot{q}^T\tau - \dot{\hat{E}}\|_2^2$ + 物理引导数据采集)可能释放更丰富的先验价值,这是该领域最被低估的机会。
方法步骤详情
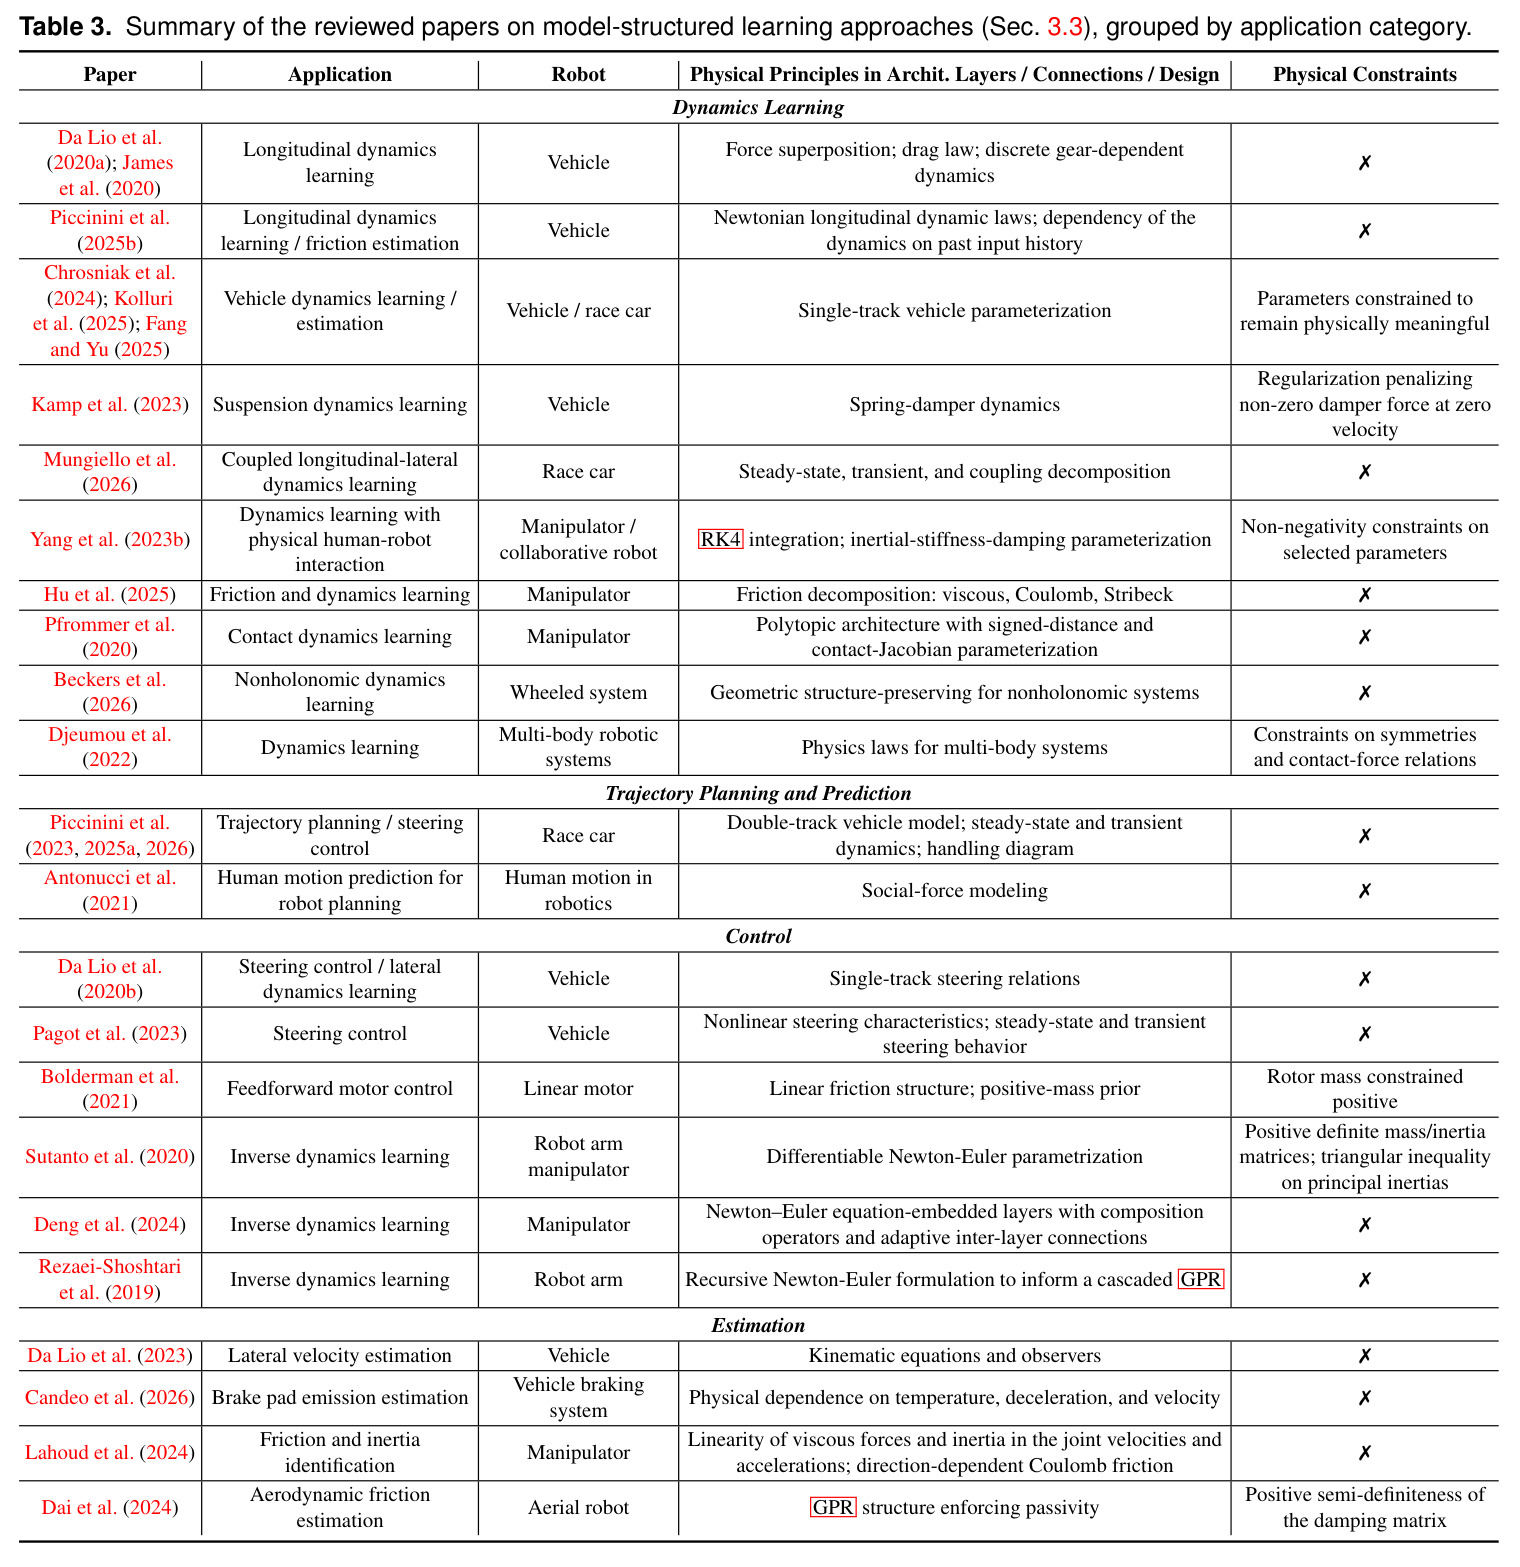
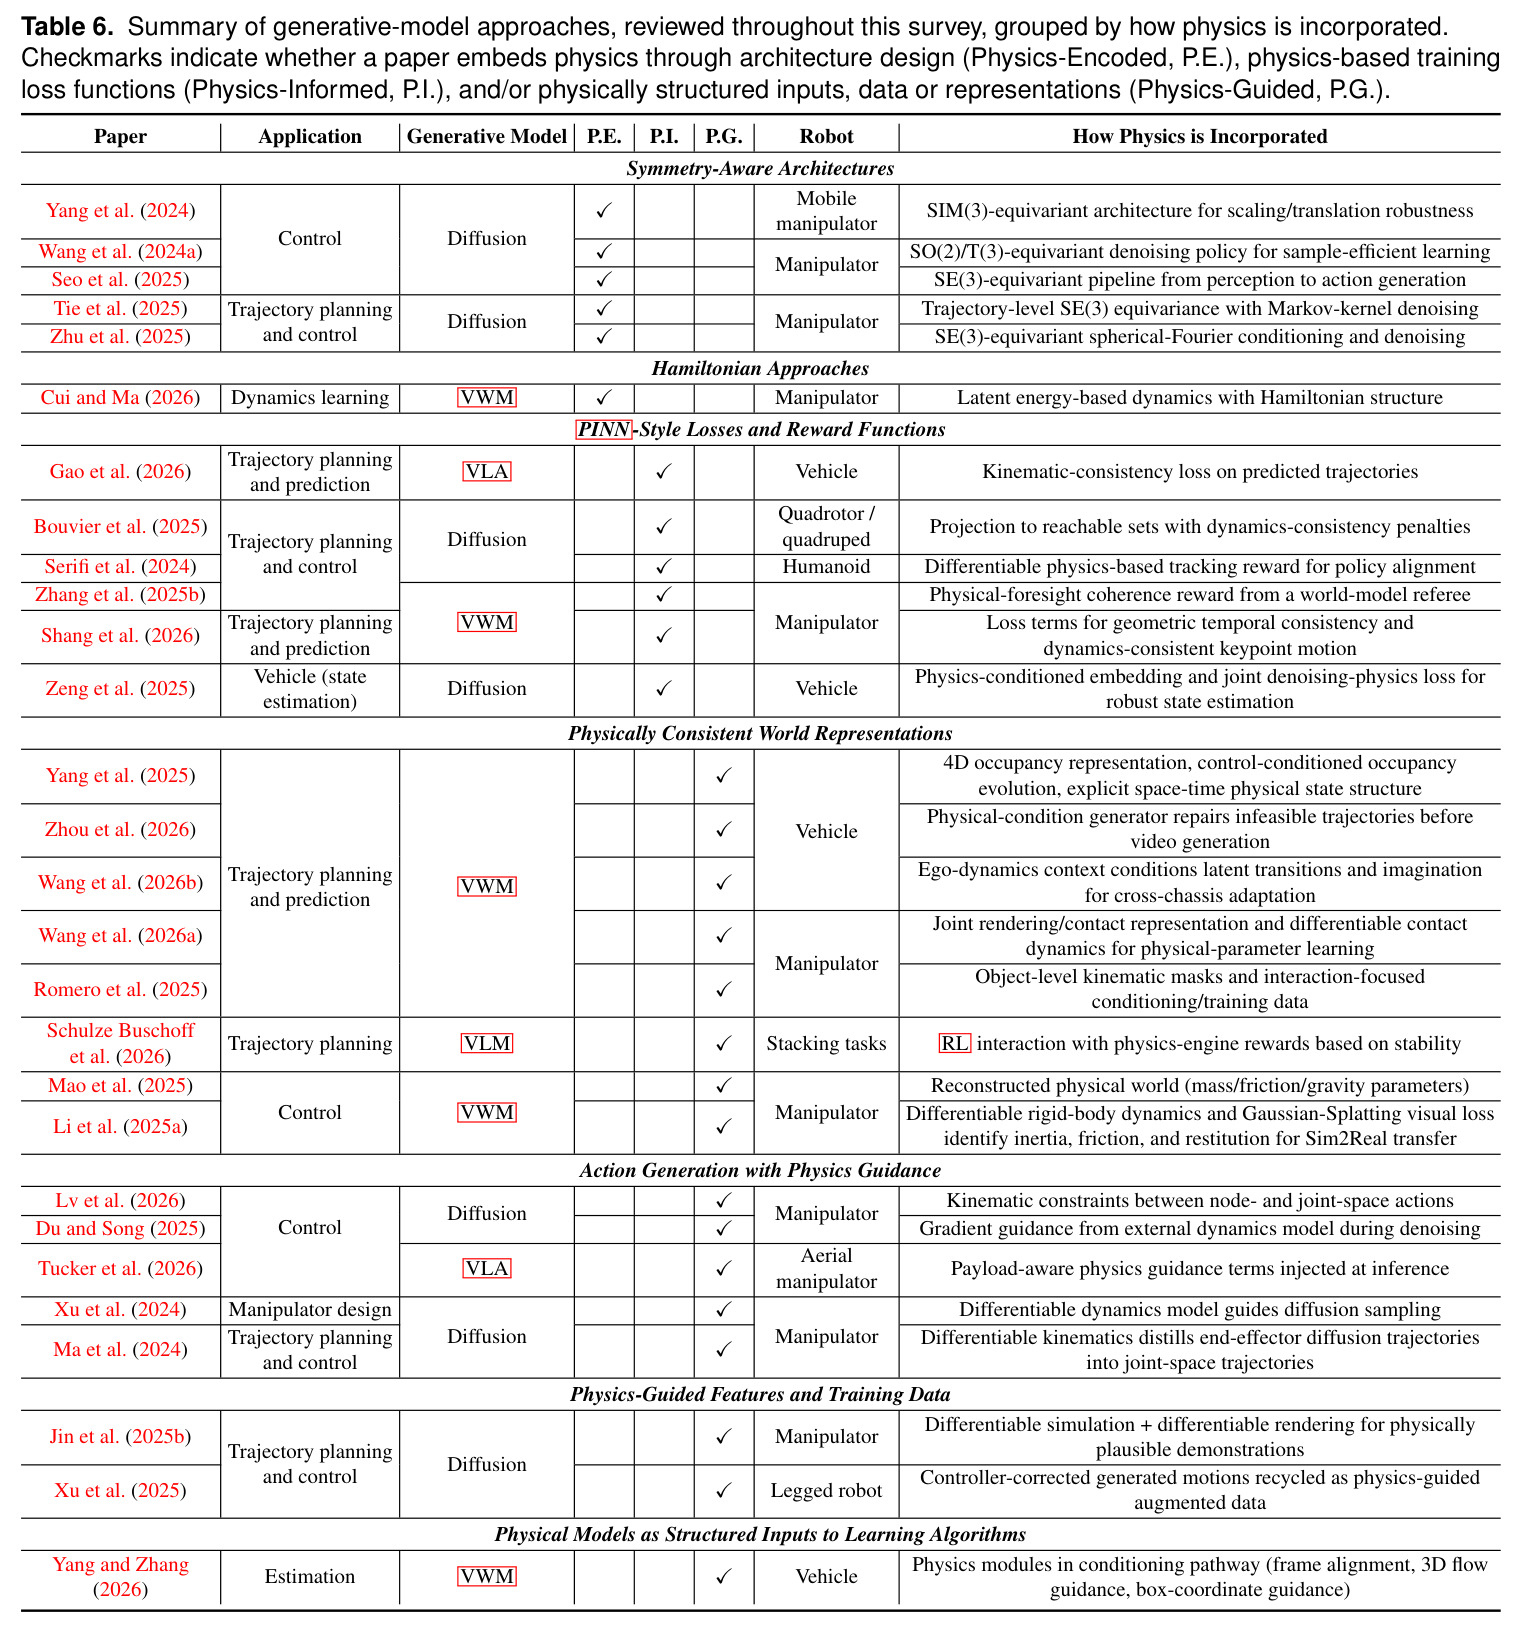
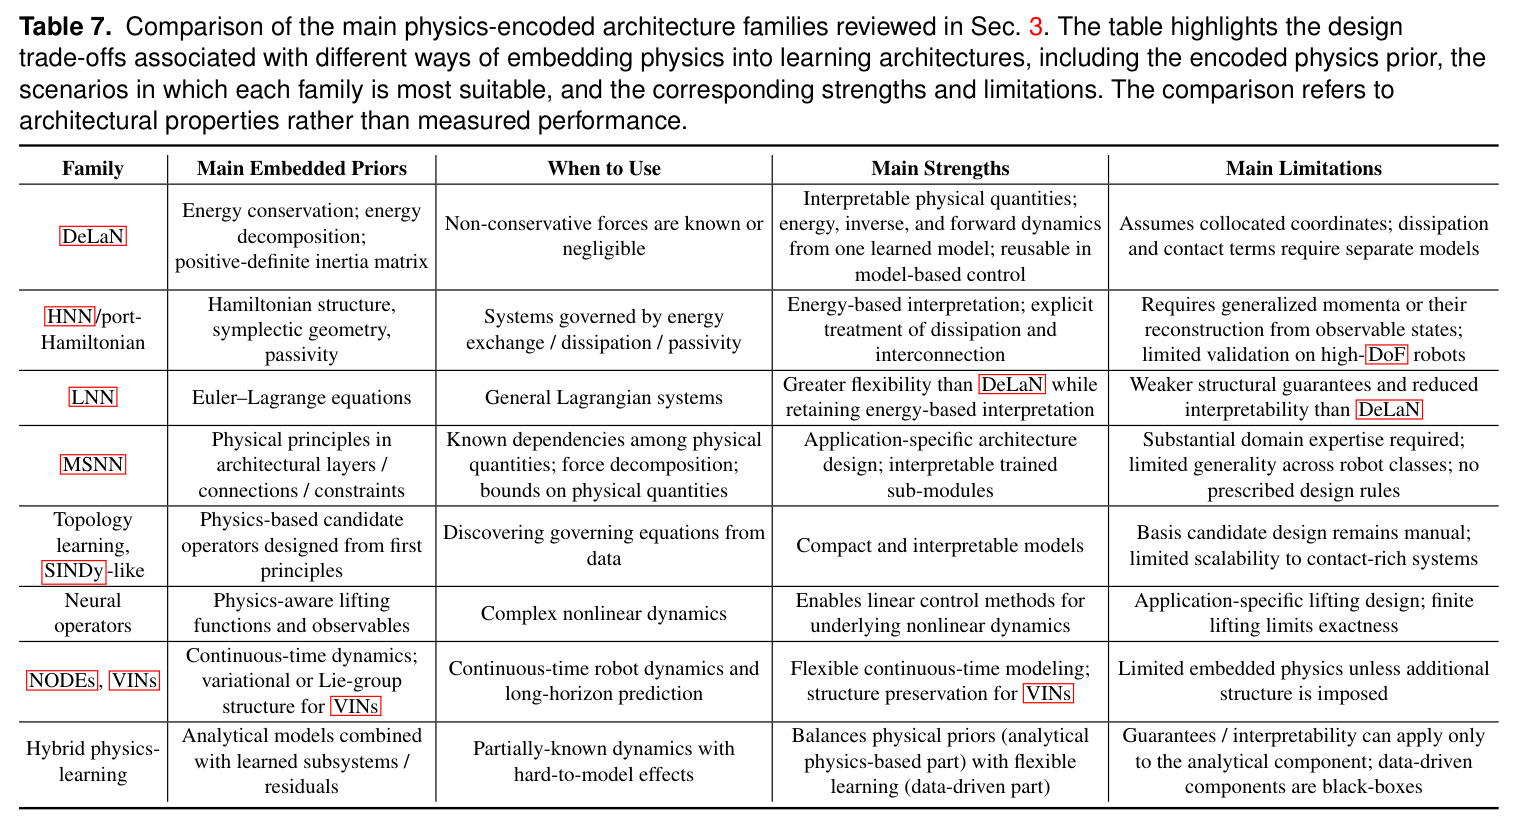
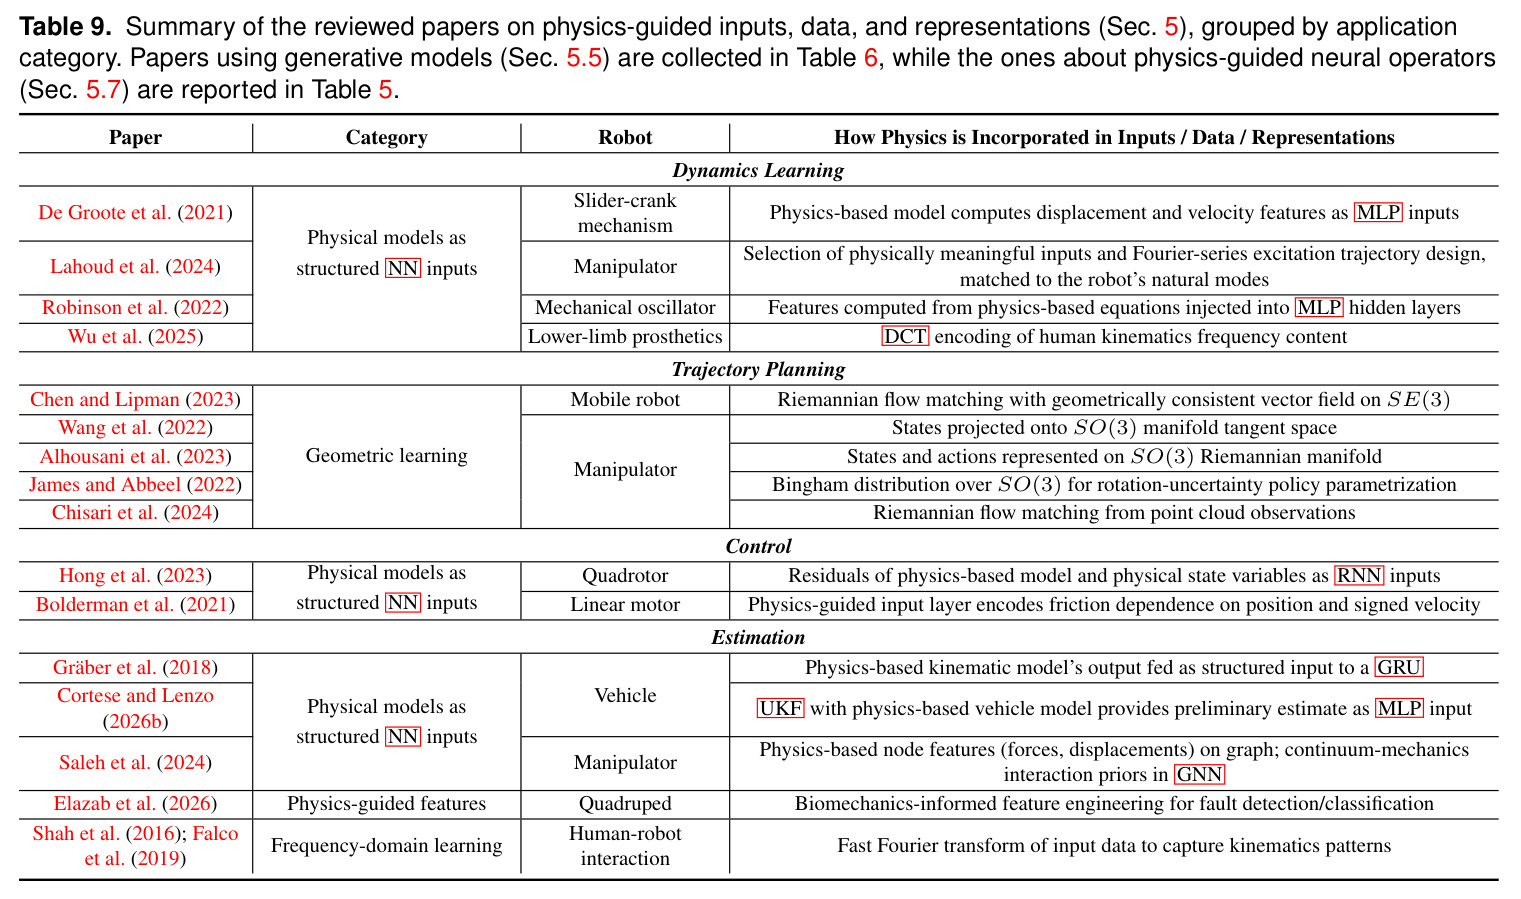
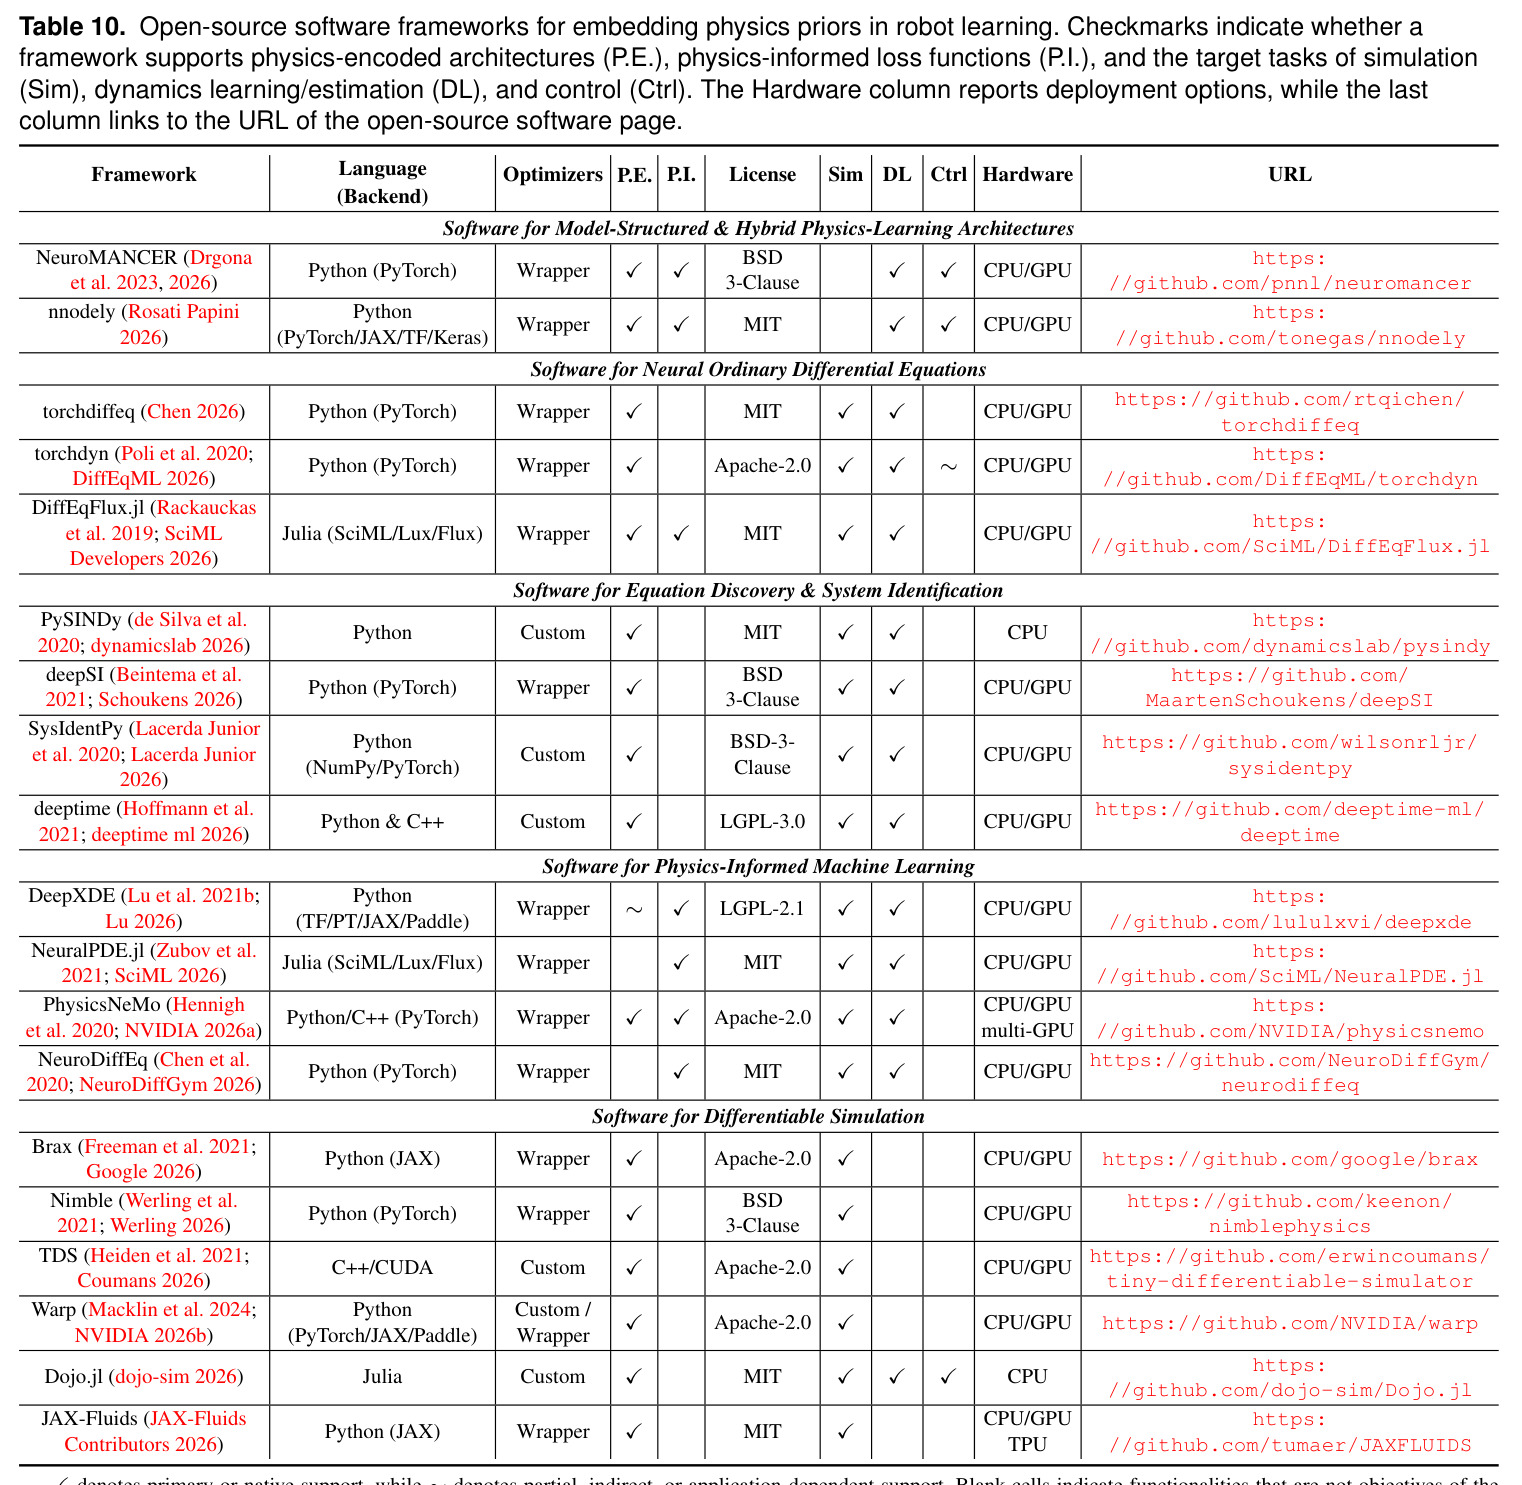
综述的实施步骤如下。第一步,界定范围:只收录把物理先验嵌入机器学习并应用于机器人的工作,排除仅通过 RL 特有机制(状态/动作空间设计、探索策略、安全约束、模拟器增广)引入物理的方法,因为这部分已被 Banerjee et al. (2025) 综述;接触丰富的操作学习仅在通过三路线机制嵌入物理时才纳入。第二步,文献检索:在 Google Scholar 上按多组物理嵌入关键词检索,覆盖至 2026 年 8 月发表的期刊/会议论文及少量重要 arXiv 预印本,关键词列表公开于在线仓库。第三步,分类标注:对每篇论文依次应用 Figure 4 决策流——『是否表达了机器人系统的特定物理知识(而非泛数学结构)?』不满足则排除出 scope;『是否用物理先验变换/丰富/策展/选择/纠正输入数据或表示?』是则为物理引导;『是否把物理先验编码进推理时仍活跃的模型架构?』是则为物理编码;『是否把物理先验纳入仅在训练时激活的损失?』是则为物理信息;三标签可叠加。第四步,结构化综述:按物理编码七个子类(Sec 3.1-3.8,每个子类配一张汇总表:Table 2 拉格朗日/哈密顿、Table 3 MSNN、Table 4 拓扑学习、Table 5 神经算子、Table 6 生成模型、Table 7 家族权衡对比)、物理信息(Table 8)、物理引导(Table 9)整理;第五步,软件盘点:Table 10 按 P.E./P.I. 支持能力对比 17 个开源框架;第六步,提炼 6 大挑战与 7 个方向。全部 232 篇论文的分类结果、检索方法与分类决策流程维护在 https://github.com/TUM-AVS/survey-physics-embedded-robot-learning,支持社区持续贡献。
技术新颖性
技术新颖性体现在分类学层面而非算法层面。首先,它是首个把 physics-guided/physics-encoded/physics-informed 三分法从科学计算(Faroughi et al. 2024 面向流体与固体力学)系统迁移并扩展到机器人领域的综述,且扩展不只针对神经网络——作者把『physics-encoded』的定义从『强制将物理编码进核心架构的神经网络』推广到任何嵌入物理原理的 ML 模型(GPR 核函数、RKHS、Koopman 字典、变分积分器等),并引入 MSNN(Model-Structured Neural Network)这一新术语统一文献中碎片化的命名。其次,决策流程(Figure 4)给出了此前不存在的、可机械执行的分类标准,特别是第一条判据『泛数学结构不算物理先验』划清了领域边界。第三,生命周期视角(Figure 3)把三条路线统一到数据策展-训练-推理的时间轴上,自然导出关键洞察:物理信息损失的影响只通过参数间接留存,物理编码与物理引导组件在推理时仍然活跃——这直接支撑了『组合多条路线』的核心主张。第四,Table 7 的家族权衡对比表是该领域首次系统梳理:DeLaN 适合非保守力已知或可忽略的场景(可解释、可供控制复用但假设共位坐标)、HNN/端口哈密顿适合能量交换与被动性中心的问题(需广义动量)、LNN 更通用但结构保证弱、拓扑学习能从数据发现方程但候选库仍需人工设计等,为实践者提供了选型指南。
实验结果
作为综述,其『结果』是对领域现状的量化刻画与批判性结论。(1)领域规模与增长:232/329 篇参考文献真正把物理先验嵌入机器人学习方法,超过半数发表于 2023-2025 年间,领域加速增长,尤其 2020 年后物理编码架构、2022 年后物理信息与物理引导路线显著提速。(2)路线分布严重失衡:物理编码占 71%,物理引导占 16%,物理信息占 13%(双路线论文按主路线计),仅 4% 的工作组合多条路线且多为 ad hoc——这是作者判断『联合使用三路线』为最大机会的实证依据。(3)应用分布(Figure 2 左):控制类最多(84 篇),动力学学习次之(78 篇),规划与预测 49 篇,估计 32 篇。(4)机器人平台分布(Figure 2 右):机械臂 81 篇、车辆 69 篇合计占 62%,而典型超过 20 自由度的腿式机器人仅 16 篇(7%),软体/连续体机器人 14 篇,17 篇论文仅在摆、cart-pole 等标准力学系统上验证——高自由度系统的可扩展性是全领域最大短板。(5)路线-应用耦合:航空机器人中物理信息方法占比最高(43%),因为低维动力学模型容易写成损失函数;物理编码架构十年间持续发展且 2020 年后明显加速。(6)软件生态结论:现有 17 个框架各支持一个范式(NeuroMANCER/nnodely 支持模型结构化与混合建模,torchdiffeq/DiffEqFlux.jl 支持 NODE,PySINDy 支持方程发现,DeepXDE 支持 PINN,Brax/Nimble/Warp 支持可微仿真),但没有任何框架在统一工作流中同时支持三条路线+部署,且 DeLaN/LNN/HNN 没有现成库实现、推理时物理引导(扩散引导)基本只能任务定制。(7)理论保证稀缺:仅少数工作给出显式闭环保证(如 Bolderman et al. 2024 证明前馈电机控制的输入-状态稳定性,Liu et al. 2024b 证明软体机器人的被动性稳定),大多数为确定性预测器无任何形式化认证。
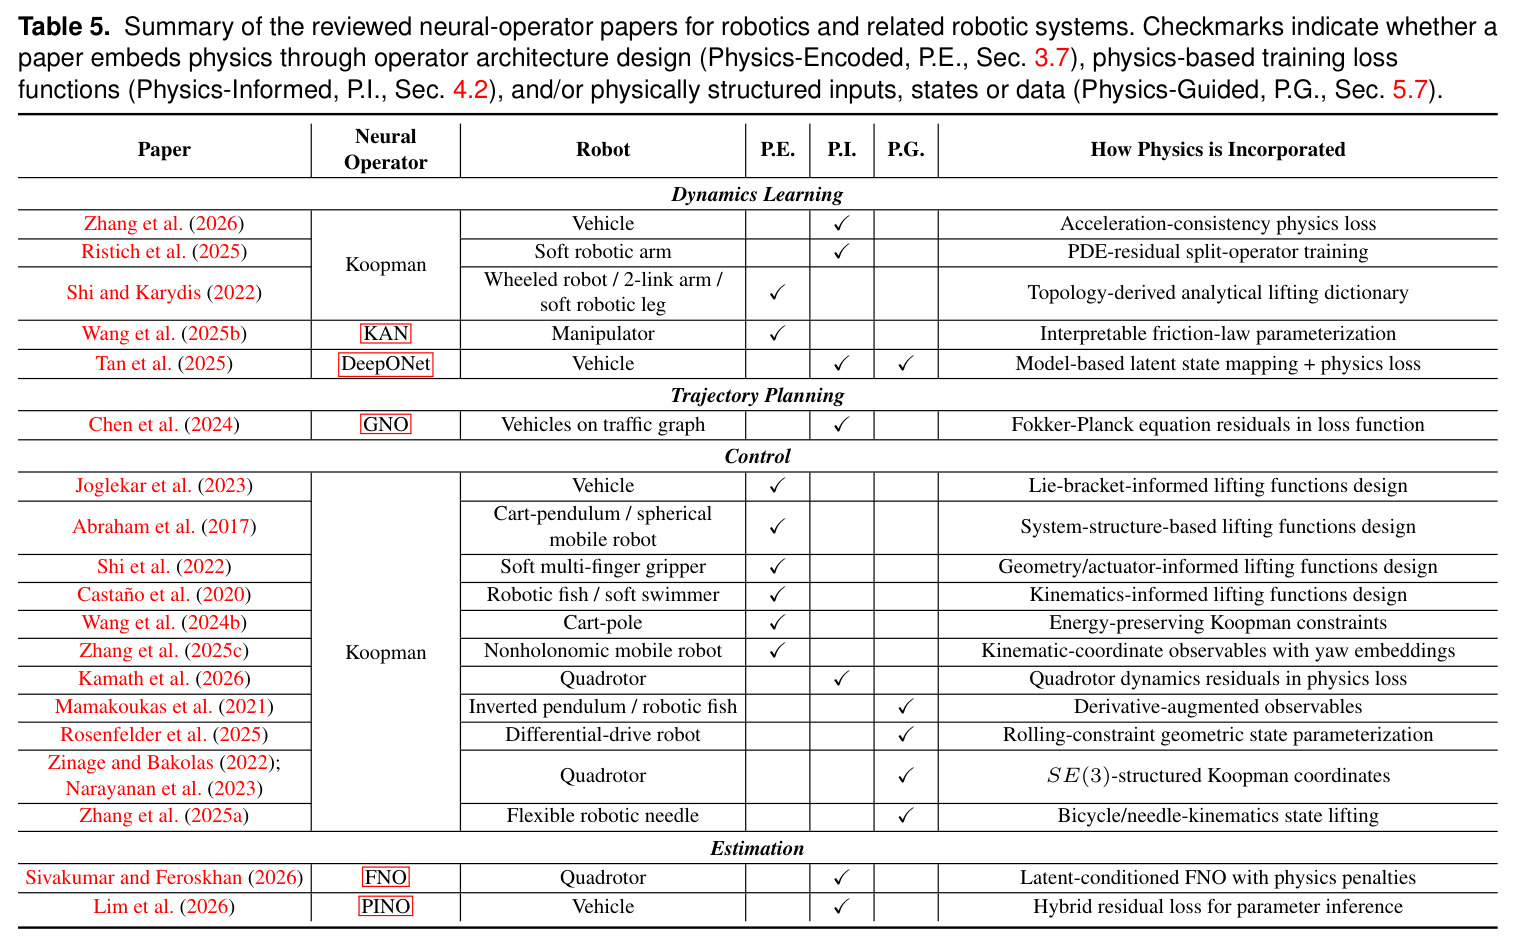
查看结构化数据
| 任务 | 指标 | 本文 | 基线 | 提升 |
|---|---|---|---|---|
| 物理编码 vs 其他路线的文献占比 | 综述论文数占比 | 物理编码 71%,物理引导 16%,物理信息 13%(共 232 篇主分类) | 已有机器人相关综述:Geist & Trimpe 2021 仅覆盖 16/108 篇,Watson et al. 2025 覆盖 21/359 篇,Sivtsov et al. 2025 覆盖 16/112 篇 | 覆盖度提升至 232/329 篇,且为首个三路线全覆盖 |
| 应用领域分布 | 论文数(可多重计数) | 控制 84、动力学学习 78、规划与预测 49、估计 32 | 无(本文首次给出该分布) | 首次量化揭示控制与动力学学习是主战场,估计类相对不足 |
| 机器人平台分布 | 论文数(可多重计数) | 机械臂 81、车辆 69、空中 23、标准力学系统 21、腿式 16、软体 14、移动 10、协作 5、水下 4 | 无(本文首次给出该分布) | 首次量化暴露 62% 集中于机械臂/车辆、腿式仅 7% 的平台偏斜 |
| 多路线组合 | 组合两条及以上路线的工作占比 | 约 4%(如 DeLaN + 功率一致性损失、物理模型 + MLP 残差 + 物理正则损失) | 绝大多数工作单路线 | 识别出被忽视的组合机会,提出系统化组合方向 |
| 物理信息方法在航空机器人中的渗透率 | 应用内占比 | 43%(各应用中最高) | 其他机器人类别显著更低 | 解释了路线选择与问题形式(ODE 可写成损失)的相关性 |
局限与改进
作者明确承认的局限包括:(1)分类法依赖人工判断,三条路线不互斥,双路线论文按主路线计入百分比,分类存在一定主观性;(2)由于文献不遵循统一术语,尽管用了多组关键词系统检索,仍可能遗漏未用标准术语命名的工作;(3)纳入了部分未经同行评审的 arXiv 预印本以跟上领域速度,其结论可靠性参差;(4)统计口径上论文可同时属于多个应用和机器人类别,百分比不能直接相加。我的补充观察:(1)综述对各类方法的性能对比基本缺位——Table 7 明确声明比较的是『架构性质而非实测性能』,读者无法从中得知 DeLaN 相比黑盒 MLP 在真实系统上到底带来多大样本效率提升,这延续了该领域评测碎片化的老问题;(2)纳入的 2025-2026 年文献(如标注 2026 的多篇工作)尚未经时间检验,部分结论(如 VWM 物理一致性的判断)可能快速过时;(3)对失败案例和负面结果覆盖极少,『物理先验何时反而有害』主要靠 Challenge 1/3 的定性讨论而非系统证据支撑;(4)软件生态部分以定性描述为主,缺乏各框架的社区活跃度、性能基准等量化指标。
独立分析的弱点
独立分析这篇综述及其所刻画领域的弱点:(1)评测危机未解决:全文指出物理一致性指标碎片化(能量法看能量守恒、等变模型看动量守恒、接触方法看穿透/摩擦一致性、PINN 看方程残差),但综述本身也未能提出哪怕一个最小标准化协议,仅在 Direction 7 中呼吁——一个可立即改进的方向是模仿计算机视觉的做法,定义类似『物理一致性基准套件』的分级指标(守恒律残差、长时程 rollout 稳定性、约束违反、不确定性校准、闭环行为),并配公共数据集。(2)性能证据链薄弱:领域内声称的『样本效率提升、外推改善』大多基于低自由度标准系统(摆、cart-pole)的小规模对比,综述若能收集各论文报告的定量结果做元分析,说服力会强得多。(3)对生成模型/基础模型的处理较浅:Table 6 收录了约 20 个 VWM/VLA/扩散模型工作,但大多只有一句话描述,缺乏对『视觉真实感 ≠ 物理有效性』这一核心张力(作者自己在 5.5 节承认)的深入方法论分析。(4)接触动力学是所有家族共同的软肋(Table 7 最后一行指出两个共同缺口即接触丰富动力学与高自由度验证),但综述对非光滑、混合模态系统的专门讨论分散在各节,缺少像拉格朗日/哈密顿那样的独立章节级综合。(5)分类决策流虽已开源,但判据『表达特定物理知识而非泛数学结构』在边界案例(如纯对称性约束、纯 Lyapunov 结构)上的裁定仍显模糊。
未来方向
作者提出的七个研究方向:(1)组合多路线——发展按任务/数据/先验知识选择与组合三条路线的原则性方法,研究硬架构约束与软损失正则的权衡、物理引导输入能否补偿弱架构先验、如何识别冗余或冲突先验;(2)物理感知基础模型——现有方法几乎都针对单一机器人/应用训练,而证据表明基础模型不会从数据中自动习得通用物理理解(Schulze Buschoff et al. 2026),需要把物理先验系统融入大规模预训练模型并验证跨形态泛化;(3)端到端可微流水线——打通感知-预测-规划-控制-世界模型仿真全链路梯度传播,结合可微仿真器迁移训练到仿真端,同时解决接触不连续处的梯度保真问题与在线终身自适应;(4)接触丰富任务的物理嵌入式学习——统一建模接触、摩擦、柔顺与模态切换,从部分观测中学习鲁棒接触表示;(5)物理编码架构的自动发现——把 EQLN/SINDy 式『用户给候选库+算法搜组合』的思路推广到自动发现拓扑与组成,检验能否在高自由度系统上匹敌手工 MSNN;(6)扩展到高自由度系统——利用模块化、稀疏性(如 FeLaN 的分支诱导稀疏 $M(q) = L(q)^T L(q)$)、等变性与降阶表示,把验证从 <10 自由度扩展到 >20 自由度的人形/四足,并评估计算成本、长时程稳定性与跨形态迁移;(7)互操作开源框架与基准——发展提供模块化物理/学习抽象、可微求解器、不确定性量化、部署支持的软件生态。基于成果的延伸方向:我认为物理感知世界模型的动力学感知评估协议、把 port-Hamiltonian 被动性与控制屏障函数结合的形式化安全认证、以及利用大模型自动撰写 MSNN 结构代码,都是这篇综述框架可直接支撑的下一步。
复现评估
复现支持度在综述类工作中属于最高档。作者维护了持续更新的开源仓库 https://github.com/TUM-AVS/survey-physics-embedded-robot-learning,收录全部 232 篇论文及其三路线+应用+机器人类型分类、完整检索关键词、可复用的分类决策流程(并邀请社区提交新论文),意味着读者可以逐条核查分类依据甚至复现统计。 Table 10 给出 17 个开源软件框架的名称、语言、许可证、支持任务与 URL,其中 NeuroMANCER(BSD-3)、nnodely(MIT)、torchdiffeq(MIT)、PySINDy(MIT)、DeepXDE(LGPL-2.1)、Brax(Apache-2.0)、Warp(Apache-2.0)等均可直接安装使用。作为综述本身无需算力即可『复现』(分类统计可由仓库数据重新计算)。需要注意的复现障碍在于被综述的原始方法层面:DeLaN/LNN/HNN 没有官方维护的统一库实现(需基于 PyTorch/JAX 自行搭建,好在核心代码量不大且有多个第三方复现)、部分 2025-2026 年引用工作尚未开源、以及不同论文的实验设置互不兼容导致跨论文性能比较困难——这本身就是综述指出的 Challenge 5。总体而言:获取与验证综述结论极易(公开仓库+统计口径清晰),复现其中任何一类方法中等偏难(需要机器人仿真环境和领域知识),难度评级:综述利用为入门级,方法复现为进阶级。
论文图表