DeformSmith:物理护栏引导的层级式可变形资产生成,面向机器人操作 DeformSmith: Physics Harness-Guided Hierarchical Generation of Deformable Assets for Robot Manipulation
用层级智能体框架从文本或单图生成可变形操作资产,仿真物理与机器人抓取反馈闭环迭代
前置知识
物质点法(MPM, Material Point Method)
物质点法是一种混合欧拉-拉格朗日数值方法,专门擅长模拟连续介质的大变形。物体状态(质量、体积、速度)存储在随材料一起运动的粒子上,每一步通过"粒子到网格"(P2G)和"网格到粒子"(G2P)两次传输,在背景网格上求解动量方程后再写回粒子。这种设计天然处理自接触、拓扑变化与大位移,是软体、雪、泥等材料仿真的主流选择。本文用集成自 DeformMaster 的 Warp MPM 后端模拟 neo-Hookean 材料的下落、压缩与抓取全过程。
论文的 L1/L2 物理探针、L3 机器人操作以及夹爪接触模型全部建立在 MPM 的网格速度修正之上,不理解 MPM 就无法理解仿真证据从何而来。
neo-Hookean 本构模型
neo-Hookean 是描述橡胶、硅胶、软体等超弹性材料大变形的经典本构模型:应变能密度函数对应变求导得到应力,仅需杨氏模量 $E$(刚度)和泊松比 $\nu$(可压缩性)两个参数即可刻画材料响应,在大应变下仍保持物理合理性。本文 L2 阶段假设物体为均质各向同性 neo-Hookean 材料,由 LLM 提案 $E$、$\nu$ 与阻尼的候选值,再用 MPM 落体/压缩探针筛选,是与目标"手感描述"对齐的关键参数空间。
理解该模型才能看懂"材料配置"阶段的可编辑字段、参数边界,以及材料探针(跌落、压缩、举升、稳定性 rollout)究竟在测什么。
3D 高斯泼溅(3D Gaussian Splatting)
3DGS 用大量带颜色、不透明度和协方差的各向异性高斯基元显式表示场景,通过可微光栅化实现高质量实时渲染。本文让 3DGS 承担双重角色:L0 阶段由 SAM 3D 重建物体的高斯外观;随后每个高斯绑定静止构型下的邻域粒子,仿真中粒子运动会驱动高斯的位置与朝向更新(借鉴 SC-GS 的粒子驱动变形思路),形成"动态高斯泼溅",从而渲染机器人与被操作物体的完整交互画面。
论文所有可视化结果(Fig.4 的机器人操作渲染、Fig.1/Fig.3 的演示)都依赖"粒子驱动高斯变形"机制,这是几何与物理两个世界之间的桥梁。
LLM 智能体(Agentic LLM)与工具调用
LLM 智能体指把大语言模型组织成具有角色分工、结构化输出和工具调用能力的协作系统。本文 harness 中 Planner 选择动作或修订路线、Designer 给出结构化参数提案、Critic 解读证据并给出接受/修订建议,三者均由 GPT-5.6 Sol 驱动并使用角色化提示词;Prober 执行几何检查或仿真,Orchestrator 按契约规则校验每个 JSON 响应的允许操作与参数范围。关键在于:LLM 的自由度被契约显式约束,而非自由发挥。
DeformSmith 的核心机制是让 LLM 在"允许动作、必需观测、硬门、可编辑字段、修订预算"的契约内迭代修改资产,理解智能体分工是读懂方法的前提。
库仑摩擦与法向非穿透接触
库仑摩擦模型规定接触点切向摩擦力不超过法向力乘摩擦系数:$f_t \le \mu f_n$。本文把夹爪建模为运动学网格边界,在 MPM 背景网格节点上做速度修正:当节点相对夹爪表面的法向速度 $u_n<0$(指向夹爪内部)时修正为 $v_g^+ = v_b + \alpha u_t$,其中 $\alpha = \max\left(0,\, 1 - \mu(-u_n)/\max(\|u_t\|,\varepsilon_v)\right)$ 只保留部分切向相对速度,从而既阻止穿透、施加摩擦,又允许物体在松爪时自然分离,不会"粘"在夹爪上。
抓取、搬运、释放三件事全部依赖该接触模型;指力估计公式与每指力预算也由接触冲量 $\sum_{c\in\mathcal{C}_i^{(k)}} J_c$ 累加而来,是 L3 证据生成的数学基础。
凸分解碰撞代理(Convex Decomposition)
凸分解把任意复杂网格拆成若干凸块的并集,凸块间的碰撞检测与穿透深度可以快速精确计算,是物理引擎处理复杂几何的标准手段。本文用 CoACD 把 L0 重建的网格分解为凸碰撞代理,供 L1 阶段"先刚体后变形"的两段式验证使用:放置、下落、滑动测试先用代理把物体临时当刚体,检验质量、尺度、接触参数等物理模型是否成立,之后才进入可变形 MPM 仿真。
不理解碰撞代理就难以理解 L1 为何能低成本验证物理模型,以及为何要防止 L2 材料候选用"改材料"来补偿错误的物理模型。
研究动机
面向机器人操作的数字资产必须同时具备可信的外观和可信的物理行为,这一点对可变形物体尤其困难:文本和图像几乎不提供物体如何形变、如何响应接触的证据,而这些响应直接决定它能否被抓起、搬运并成功释放。现有路线各有硬伤:基于视频的 PhysTwin、EMPM 与 DeformMaster 需要事先观测真实物体的运动或交互才能估计物理参数,Scalable Real2Sim 更要机器人预先搬弄实物;从单图出发的 PhysGen3D 与 PhysGM 虽无需观测,但静态图像无法揭示材料参数与接触属性,只能给出粗略初始猜测——实测中 PhysGen3D 的物理真实感评分仅 0.46、照片真实感仅 0.34(0–1 制),跌落仿真后物体常明显压扁塌陷;PhysGM 在毛绒类物体上严重摊开、表面破碎;PhysX-Omni 出现几何残缺(如海豹碎裂)。换言之,"初始外观像"不等于"形变过程对",现有方法缺乏在生成过程中检验并修正物理行为的机制。
本文的目标是本文的目标是构建一个全自动框架:输入一段文本或一张单张图片,直接产出"可用于仿真机器人操作"的交互式、物理可信的可变形体资产。具体而言,交付的资产需包含粒子物理表示、高斯外观和完整物理配置(质量 $m_i$、静止体积 $V_i$、材料参数、接触条件),并附带验证记录与可回放的交互数据。框架要自动完成三件事:把有限的视觉与语义线索转成物理上有根据的表示;通过仿真探针建立并检验其物理行为;交付前用仿真机器人抓取-搬运-释放验证操作就绪度。作者设定了三个可检验主张:C1 层级化构造提升资产质量与交付率,C2 共享物理护栏提升材料目标满足度并减少硬失败,C3 操作反馈提升任务成功率与材料通过率,并以 39 个案例(30 个文本驱动 + 9 个图像驱动)与 PhysGen3D、PhysGM、PhysX-Omni 三个 SOTA 基线对比验证。
与已有工作不同的是,本文的独特切入是把"层级智能体生成""仿真物理评测""机器人操作反馈"三条线拧成一个闭环,且明确面向单个可变形资产而非场景。已有 agentic 系统(SceneSmith、SAGE、Holodeck、Gen2Sim、RoboGen)做的是场景搭建、任务生成或策略学习;Scientific Generative Agent 用可微仿真做模型发现;SOPHY、PhysX-3D、PhysGen3D、PhysGM 等物理感知生成方法则是"一次预测、不再验证"。DeformSmith 的关键观察是:几何、物理属性与接触条件是耦合决策,必须一起配置、一起评估,且一处修改会波及其他层,因此反馈必须感知层级依赖。为此它引入"共享物理护栏":所有层共用同一物理模型与契约式评审流程,既允许物理感知的修订,又保证已被上层确立的物理结论(如质量、尺度、接触条件)不被下游修订悄悄破坏——这是与 one-shot 物理预测及松散 agentic 流程的本质区别。
核心方法
直觉上,DeformSmith 把"凭空想象一个软体物体"拆解成四个递进关卡:先把几何立起来(L0)、再让物理立起来(L1)、然后让材料立起来(L2)、最后让机器人真的能抓(L3),每关都有专门的考官打分,不合格就打回重做。技术上:文本输入先用 Qwen-Image-2512 转成参考图,图像输入直接进入;SAM 3 分割目标、SAM 3D 重建网格与高斯外观,MoGe-2 提供相机与米制几何估计用于对齐,CoACD 生成凸碰撞代理,全部对齐到统一规范坐标系。物理仿真用集成自 DeformMaster 的 Warp MPM 后端,外观用粒子驱动高斯变形(SC-GS 思路);机器人仿真用 SAPIEN 加载 RealMan RM65-6F 机械臂 URDF,操作场景用 3D 高斯泼溅重建,抓取位姿由 GraspNet 从点云生成。四层 L0–L3 依次构造几何、物理模型、材料与操作能力,贯穿始终的共享物理护栏以"提案-评估-修订"循环驱动整个过程,每个资产平均消耗约 13–14 次仿真构造调用。
核心创新是"共享物理护栏"(shared physics-grounded harness)这一组织机制,它与已有方法的本质区别有三点。其一,层级化构造:L0 几何、L1 物理模型、L2 材料、L3 操作逐层建立,每层在支撑后续决策前先通过硬门检查;被上层固定的量(如由密度先验 $\rho$ 得到的质量 $m_i=\rho V_i$、接触参数)不允许被 L2 的材料候选用来自由补偿,从机制上杜绝"换一套质量再配一套模量"的参数漂移。其二,契约式修订:护栏契约明确每阶段允许的动作、必需观测、硬门、可编辑字段与修订预算,修订必须留在字段与参数边界内、通过全部硬门,再按与目标行为的一致性排序,只有被接受的候选才替换当前版本,预算耗尽即终止。其三,操作进入生成回路:L3 用夹爪接触模型(法向防穿透加切向摩擦钳制)执行真实抓取-搬运-释放,指力按 $f_i^{(k)} = -\frac{1}{\Delta t_k}\sum_{c\in\mathcal{C}_i^{(k)}} J_c$ 从接触冲量估计并受每指力预算约束,交互证据反哺动作、数值与材料三类修订。
方法步骤详情
完整流程如下。L0(几何):文本经 Qwen-Image-2512 生成参考图(图像输入直接进入),SAM 3 分割、SAM 3D 重建网格与高斯,MoGe-2 估计相机与米制几何,CoACD 生成凸碰撞代理;输出规范坐标系下对齐的网格、粒子、碰撞代理与高斯,每个高斯绑定静止构型的邻域粒子。L1(物理模型):Designer 提出密度先验 $\rho$,粒子赋质量 $m_i=\rho V_i$,设置重力、地面接触参数与零初速;先用碰撞代理做放置/下落/滑动测试把物体临时当刚体,验证物理模型后供 L2、L3 共用。L2(材料):假设均质各向同性 neo-Hookean 材料,提案杨氏模量、泊松比与阻尼候选,MPM 落体测试评估冲击形变、回弹与能量耗散,压缩/举升探针考察加载与释放响应,另有更长 rollout 检查稳定性,合格者按目标行为排序接受。L3(操作):规划接近-闭合-举升-搬运-释放-撤退动作序列,记录粒子状态、接触观测与指力;反馈用于动作修订(L3 内重评)、数值修订(调仿真超参)或材料修订(回 L2 重验后再以同一指令和力预算到 L3 确认)。护栏循环中 Planner 选路线、Designer 出提案、Prober 出证据、Critic 给建议、Orchestrator 按契约把关;交互数据可录制回放,失败尝试保留为诊断证据。
技术新颖性
技术新颖性体现在四个层面。第一,问题形式化新颖:把"文本/单图到可操作可变形资产"建模为带物理评测的层级决策过程,而此前物理感知生成方法(SOPHY、PhysX-3D、PhysGen3D、PhysGM)均为一次前向预测,没有验证闭环。第二,护栏契约机制新颖:把 agentic 系统的自由度显式限制在可编辑字段与参数边界内,用硬门加一致性排序替代无约束的 LLM 重写,Table III-B 显示该机制把材料目标满足率从 40% 提到 73%、硬失败率从 17% 降到 7%。第三,接触建模为可变形体定制:在 MPM 网格节点上实现 $v_g^+ = v_b + \alpha u_t$、$\alpha = \max(0,\, 1 - \mu(-u_n)/\max(\|u_t\|,\varepsilon_v))$ 的非穿透加摩擦修正,支持"抓住但不粘住"的分离行为,并能从冲量恢复指力。第四,交付物新颖:除资产外还输出验证记录和可回放的成功/失败交互数据。消融 Table III-A 证明层级结构在相近仿真开销(13 对 13.7 次调用)下把交付率从 83% 提到 93%、物理通过率从 80% 提到 87%。
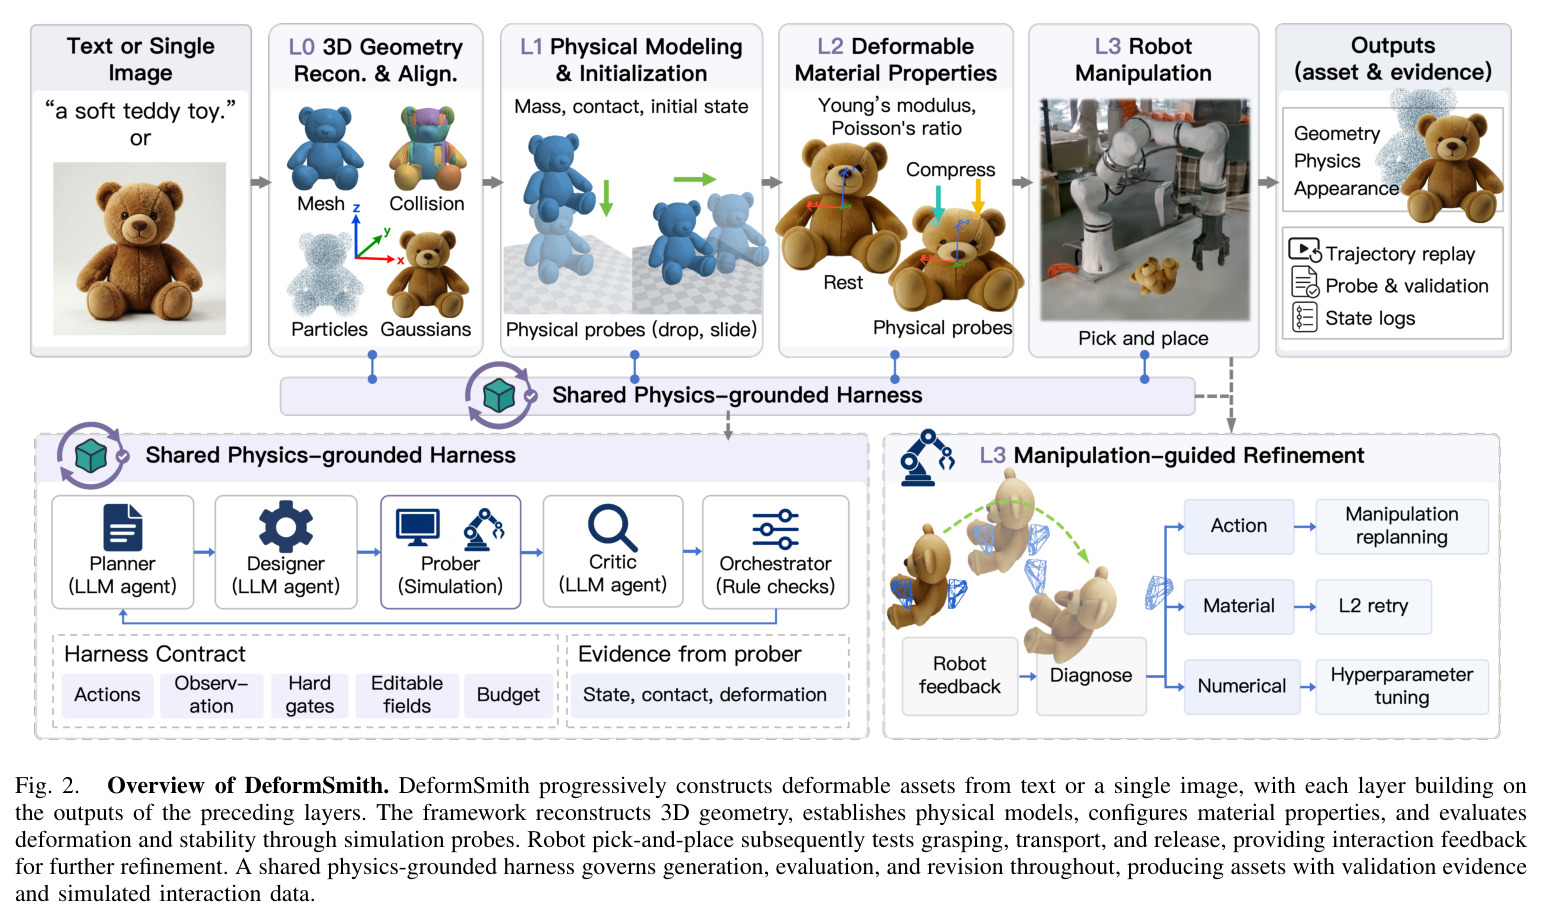
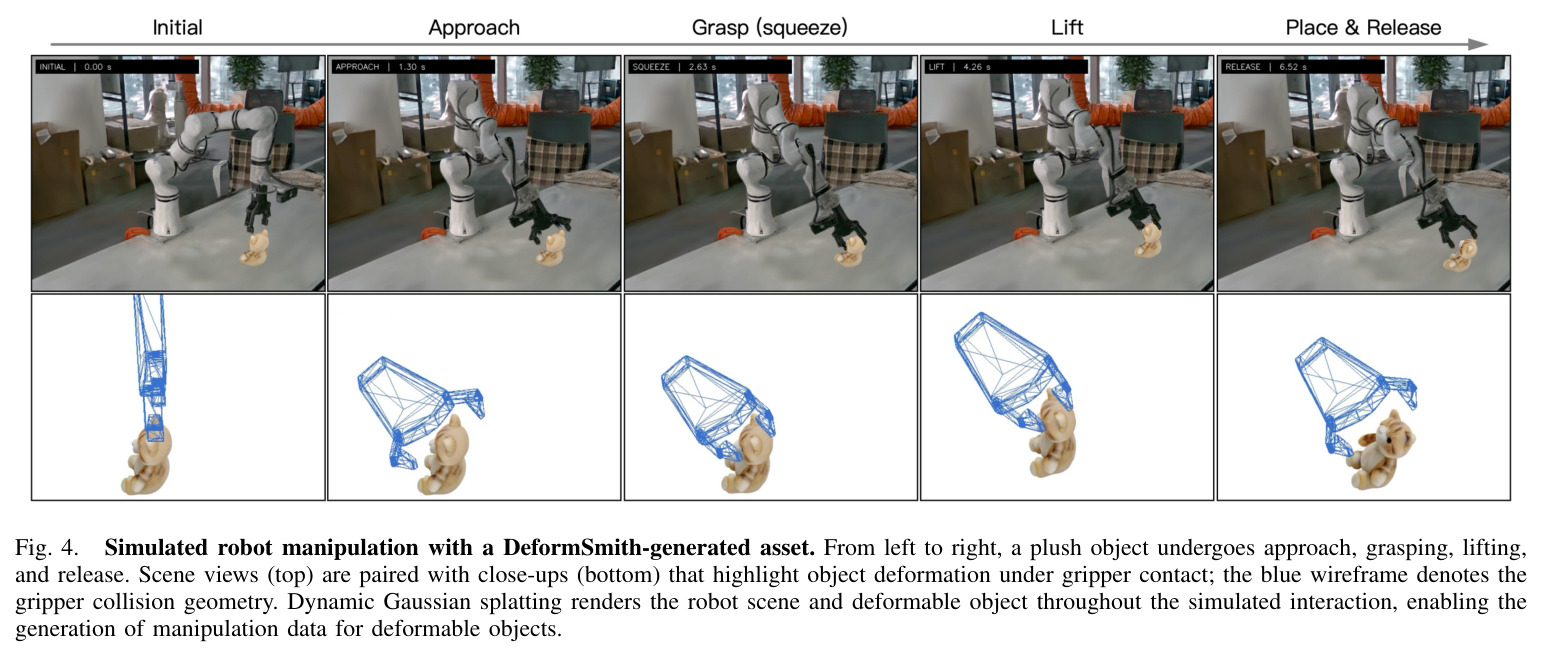
实验结果
论文用 39 个案例(30 个文本驱动加 9 个图像驱动,后者取自 PhysGen3D 公开项目)评估。资产质量(Table I):由更强模型 GPT-6 Astra 在隐藏方法标签下打分(0–1 制),DeformSmith 物理真实感 0.70、照片真实感 0.58、语义一致性 0.82,全面超过 PhysGen3D(0.46/0.34/0.80)、PhysGM(0.39/0.27/0.68)与 PhysX-Omni(0.41/0.32/0.69),物理与照片真实感领先最强基线各 0.24,语义一致性仅微弱领先 0.02。人类偏好(Table II,40 人盲测、匿名随机双侧、平局剔除):对 PhysGen3D 三维胜率为 68%/88%/63%(物理合理性/视觉质量/语义一致性),对 PhysGM 为 73%/95%/71%,对 PhysX-Omni 为 75%/96%/76%,视觉质量优势最大。对比协议统一为:从四分之一身高处落到水平桌面的 5 秒重力跌落、30 fps、双视角。消融(Table III):层级对平面使交付率 83%→93%、物理通过率 80%→87%、调用 13.7→13;护栏对一次性预测使目标满足率 40%→73%、硬失败 17%→7%(平均每资产 14 次构造调用);操作反馈使任务成功率 40%→67%、材料通过率 67%→83%、联合成功率 27%→57%(6 资产 × 5 保留条件)。
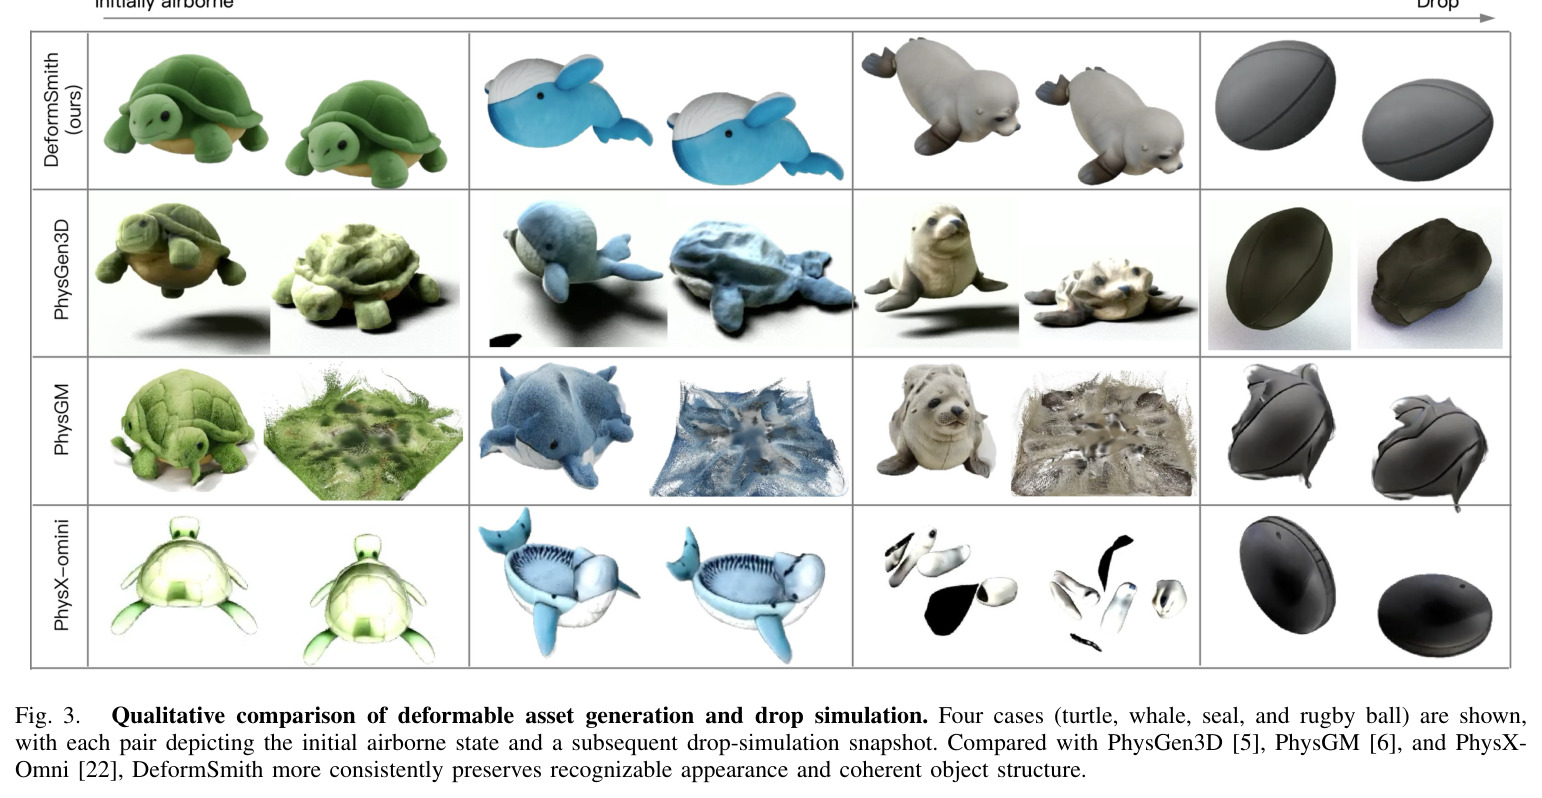
查看结构化数据
| 任务 | 指标 | 本文 | 基线 | 提升 |
|---|---|---|---|---|
| 可变形资产质量(39 案例:30 文本驱动 + 9 图像驱动) | GPT-6 Astra 物理真实感(0–1,越高越好) | 0.70 | PhysGen3D 0.46;PhysGM 0.39;PhysX-Omni 0.41 | +0.24(相对最强基线 PhysGen3D) |
| 可变形资产质量(同上) | GPT-6 Astra 照片真实感(0–1) | 0.58 | PhysGen3D 0.34;PhysGM 0.27;PhysX-Omni 0.32 | +0.24 |
| 可变形资产质量(同上) | GPT-6 Astra 语义一致性(0–1) | 0.82 | PhysGen3D 0.80;PhysGM 0.68;PhysX-Omni 0.69 | +0.02(对最强基线) |
| 人类偏好盲测(40 人,匿名随机双侧,平局剔除) | 视觉质量胜率 | 对 PhysGen3D 88%;对 PhysGM 95%;对 PhysX-Omni 96% | 相应基线胜率 12%;5%;4% | +76 至 +92 个百分点 |
| 消融 A:层级 vs 平面构造(同输入同计算限额) | 资产交付率 / 独立物理测试通过率 / 平均仿真调用 | 93% / 87% / 13 次 | Flat:83% / 80% / 13.7 次 | +10 / +7 个百分点,调用还更少 |
| 消融 B:共享物理护栏 vs 一次性预测 | 材料目标满足率 / 硬失败率 / 平均构造调用 | 73% / 7% / 14 次 | One-shot:40% / 17% / 0 次(不含共享终评) | +33 / -10 个百分点 |
| 消融 C:操作引导精化 vs 无反馈(6 资产 × 5 保留条件) | 抓放任务成功率 / 材料通过率 / 联合成功率 | 67% / 83% / 57% | No feedback:40% / 67% / 27% | +27 / +16 / +30 个百分点 |
局限与改进
作者明确承认三点局限:材料假设为均质各向同性体,无法覆盖具有内部结构、各向异性或塑性/断裂行为的复杂可变形体;机器人接触为近似模型(夹爪作为运动学网格边界),不能完全还原真实夹爪与软体的接触力学;从文本/图像推断的物理参数未经过真实世界标定,需要后续视频辨识验证。此外流体和颗粒材料明确不在范围内。我的补充观察:其一,主要质量指标由 GPT-6 Astra 打分,与 harness 所用 GPT-5.6 Sol 同属一族,存在 LLM 评审偏好风险,人类研究虽覆盖 40 人但只针对统一的 5 秒跌落协议,未测多样化交互;其二,语义一致性提升很小(0.82 对 0.80),说明外观-语义保真并非本方法的主要增益,收益集中在物理与视觉行为;其三,评测集中于毛绒/弹性体(海龟、鲸、海豹、橄榄球),对布料、绳索、多部件物体未验证;其四,每个资产平均 13–14 次仿真调用,规模化成本与失败预算耗尽后的兜底策略未讨论;其五,L3 消融中每资产仅 5 个保留条件、6 个资产,样本量小,统计功效有限。
独立分析的弱点
独立分析四个弱点。第一,评估循环性:护栏内部用 GPT-5.6 Sol 做决策、外部用 GPT-6 Astra 打分,虽是不同模型,但同族 LLM 的审美与物理直觉可能共享系统性偏差;改进方向是引入非 LLM 的客观指标(如与参考形变轨迹的误差、能量耗散检验)并扩大多协议人类研究。第二,材料模型过窄:neo-Hookean 加均质假设无法表达毛绒外壳-填充物复合结构、布料各向异性、黏弹性迟滞与塑性残余变形;改进方向是允许空间变化的材料场或混合本构,让 L2 在探针证据下先选模型族再调参数。第三,sim-to-real 断层:论文只用 Fig.5 展示了"可能"用于真实参数估计的构想,夹爪接触近似和未建模的摩擦特性可能让仿真中 67% 的抓放成功率在真机上明显缩水;改进方向是像 Scalable Real2Sim 那样用少量真实抓取数据校准接触与摩擦参数。第四,搜索效率与可扩展性:修订预算内平均 13–14 次仿真调用,面对更复杂或更大资产可能成倍增长;改进方向是训练一个从历史探针数据学到的轻量代理评估器预筛候选,只对存活者跑全仿真,同时报告不同复杂度下的调用分布而非仅平均值。
未来方向
作者提出的方向:一是视频驱动的物理参数辨识——以 DeformSmith 生成的几何与物理配置为初始值,从真实机器人交互的 RGB-D 视频提取 3D 点 track,通过最小化仿真与观测形变的差异(如调整杨氏模量)做精化,并与 DeformMaster、EMPM 等观测驱动方法衔接,形成"生成初始化 + 观测精化"的两段式建模范式;二是扩展材料与接触模型以覆盖更复杂的可变形物体。基于本文成果还可延伸:其一,把生成的可回放交互数据(含带标签的失败尝试)用作机器人策略学习的仿真训练集,与 RoboGen、Gen2Sim 的任务生成管线结合,低成本扩充可变形操作数据;其二,反向应用——用训练好的策略在大规模生成资产库上评测,把失败模式反馈给护栏契约,形成"生成-训练-评测"飞轮;其三,把护栏契约推广到刚体与铰接体(PhysX-Omni 覆盖的类别),建立统一的"仿真就绪度"资产认证标准;其四,探索多物体场景级可变形操作(叠放、穿插、工具使用),检验层级结构与修订预算在组合爆炸下的鲁棒性。
复现评估
复现难度中偏高。论文提供项目主页 can-lee.github.io/DeformSmith_web/,但正文未明确承诺开源代码或数据集。复现组件全部公开可得但工程量大:生成侧需要 Qwen-Image-2512、SAM 3、SAM 3D、MoGe-2、CoACD;仿真侧需要 Warp MPM 后端(集成自 DeformMaster)、SC-GS 式粒子驱动高斯、SAPIEN 加 RealMan RM65-6F URDF、GraspNet;harness 侧依赖 GPT-5.6 Sol API(角色化提示词加 JSON schema 约束),评测侧需要 GPT-6 Astra——闭源 API 意味着评分无法完全复现且随版本漂移。数据方面:9 个图像案例来自 PhysGen3D 公开资产,30 个文本案例需自建;人类研究(40 人、统一 5 秒跌落协议、双视角 30 fps)描述详尽可复制。算力上,MPM、高斯渲染与机器人仿真均为 GPU 任务,单资产平均 13–14 次仿真调用;整体属于中大型工程复现,主要风险在各组件版本差异与 LLM 行为的非确定性。
论文图表
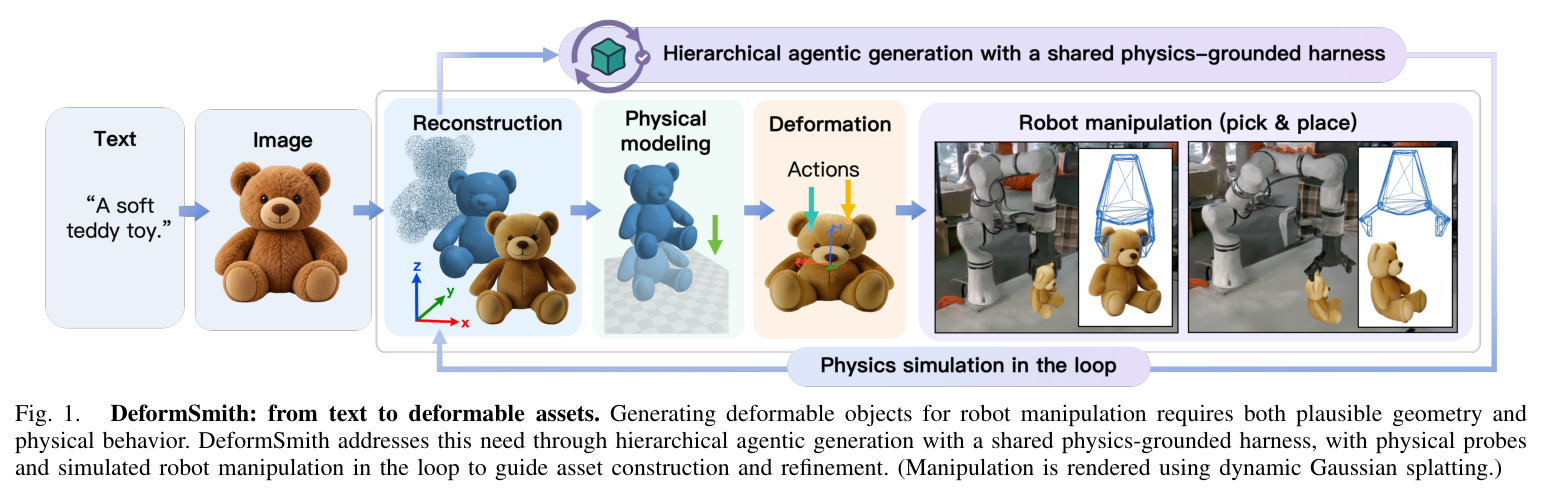
框架总览图:说明为机器人操作生成可变形物体需要同时给出合理几何与物理行为。DeformSmith 通过层级智能体生成加共享物理护栏实现这一目标,物理探针与仿真机器人操作进入回路,指导资产的构建与修订,操作画面用动态高斯泼溅渲染。
一图看清论文要解决的双重可信问题(外观+行为)与解法骨架(层级+护栏+操作回路),是进入论文的第一站,也直观展示了最终交付物长什么样。
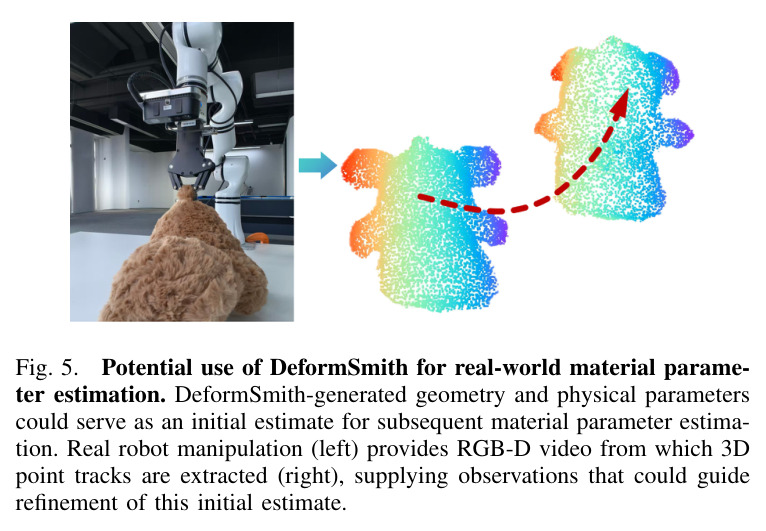
真实机器人操作(左)提供 RGB-D 视频,从中提取 3D 点 track(右),以 DeformSmith 生成的几何与物理参数作为初始估计,引导真实材料参数的精化,例如调整杨氏模量以缩小仿真形变与观测运动的差异。
作者坦承生成参数未经真实标定,此图给出把本文接入真实世界的路线图,是把工作放进 sim-to-real 大图景的关键。
四种方法三项指标对比:物理真实感 DeformSmith 0.70 对 PhysGen3D 0.46、PhysGM 0.39、PhysX-Omni 0.41;照片真实感 0.58 对 0.34、0.27、0.32;语义一致性 0.82 对 0.80、0.68、0.69。物理与照片真实感均领先最强基线 0.24,语义一致性仅微弱领先。
主结果表:量化论文"物理与外观双重可信"主张的达成度,也揭示外观语义层面优势有限这一值得注意的细节。
40 名参与者盲测的胜率:物理合理性对 PhysGen3D/PhysGM/PhysX-Omni 分别为 68%/73%/75%,视觉质量为 88%/95%/96%,语义一致性为 63%/71%/76%;平局剔除、双侧随机、输入等权。
验证 LLM 自动评审结论与人类感知一致,且显示增益最大的是视觉质量,语义一致性优势最小,与 Table I 互相印证。
三组消融:(A) 层级对平面构造——资产交付率 93% 对 83%、物理测试通过率 87% 对 80%、仿真调用 13 对 13.7;(B) 共享物理护栏对一次性预测——目标满足率 73% 对 40%、硬失败率 7% 对 17%、平均构造调用 14 对 0;(C) 操作引导精化对无反馈——任务成功率 67% 对 40%、材料通过率 83% 对 67%、联合成功率 57% 对 27%(联合成功要求任务完成且满足材料要求)。
逐条支撑 C1/C2/C3 三个贡献主张,是理解每个组件(层级结构、护栏契约、操作反馈)独立价值的核心证据。